
IMU 陀螺儀 × mBlock 5(MakeBlock 版)
IMU 陀螺儀 MakeBlock 版接在 mBot、Ranger、Orion、MegaPi 的 RJ25 連接埠,用 MBC Pro Sensors 擴展 v2 的積木讀值。擴展安裝與各主板可用連接埠請看 MakeBlock 積木擴展。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
接線
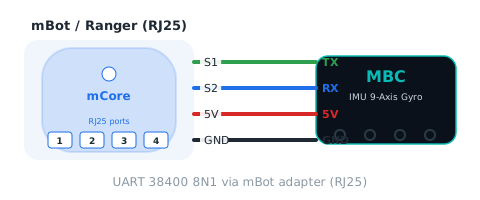
感應器 → mBot 插座片 → 主板 RJ25 連接埠(S1 = 主機送、S2 = 主機收)。UART 38400 8N1。
讀值積木
| 積木 | 傳回 | 編號 | 說明 |
|---|---|---|---|
| IMU 陀螺儀 連接埠 [埠] 陀螺 3D 航向 | -32768~32767 ° | 01 |
四元數算出的航向,度,開機/歸零 = 0,連續累積可超過 360(int16 到 ±32767 繞回,約 91 圈) |
| IMU 陀螺儀 連接埠 [埠] 融合航向 | -32768~32767 ° | 02 |
陀螺 3D 加磁力計慢修正的航向,度,減去相對零點;可超過 360 |
| IMU 陀螺儀 連接埠 [埠] 陀螺 1D 航向 | -32768~32767 ° | 03 |
只繞轉向軸積分的航向,度,開機/歸零 = 0;可超過 360 |
| IMU 陀螺儀 連接埠 [埠] 磁力航向 | -32768~32767 ° | 04 |
磁力計傾斜補償航向,度,減去相對零點 |
| IMU 陀螺儀 連接埠 [埠] 轉向角速度 | -32768~32767 0.1 dps | 05 |
繞轉向軸(getYawAxis())的角速度,0.1 度/秒,正負跟航向同向 |
| IMU 陀螺儀 連接埠 [埠] 俯仰角 | -90~+90 ° | 06 |
板子絲印 X 軸相對水平面的仰角:X 軸朝上 +90、朝下 −90、水平 0(用重力向量 atan2 算) |
| IMU 陀螺儀 連接埠 [埠] 俯仰角速度 | -32768~32767 0.1 dps | 07 |
繞板子絲印 X 軸的角速度,0.1 度/秒(右手定則,從 +X 端看逆時針為正);注意這是 gyro X,不是 06 的微分 |
| IMU 陀螺儀 連接埠 [埠] 磁力信任度 | 0~255 | 08 |
融合演算法對磁力計的信任度 0 |
| IMU 陀螺儀 連接埠 [埠] 磁場干擾度 | 0~255 0.01° | 09 |
磁場干擾程度 0~255(度 × 100,上限 255) |
| IMU 陀螺儀 連接埠 [埠] 朝上的面 | 0~5 | 0A |
哪個軸朝上:0 +X、1 +Y、2 +Z、3 −X、4 −Y、5 −Z(實體軸) |
| IMU 陀螺儀 連接埠 [埠] 角速度 [軸] | -32768~32767 0.1 dps | 10~12 |
10 X、11 Y、12 Z 角速度,0.1 度/秒(實體軸,已套軸向號誌) |
| IMU 陀螺儀 連接埠 [埠] 加速度 [軸] | -32768~32767 mg | 13~15 |
13 X、14 Y、15 Z 加速度,mg(1000 = 1 g) |
| IMU 陀螺儀 連接埠 [埠] 磁力 [軸] | -32768~32767 mG | 16~18 |
16 X、17 Y、18 Z 磁場強度,mG(毫高斯) |
命令積木
| 積木 | 編號 | 說明 |
|---|---|---|
| IMU 陀螺儀 連接埠 [埠] 航向歸零 | E0 |
四個航向都歸零(zeroHeadings());EV3 另有原廠 WRITE 0x11 陀螺歸零 |
| IMU 陀螺儀 連接埠 [埠] 加速度計校準開始 | E1 |
開始加速度計校準(= v1 的 0x20=0x01);期間 F3 b4 = 1;磁力計校準中 → 忽略(0B 狀態 3 拒絕)(執行中 F3 bit4 = 1) |
| IMU 陀螺儀 連接埠 [埠] 加速度計校準結束 | E2 |
結束加速度計校準並存 EEPROM(= v1 的 0x20=0x02);通過後重新擷取安裝軸,擺正靜置後才航向歸零(不是馬上歸零);沒在校準中 → 拒絕(0B 狀態 3);驗證沒過 → 0B 狀態 2 失敗 |
| IMU 陀螺儀 連接埠 [埠] 磁力計校準開始 | E3 |
開始磁力計校準(= v1 的 0x20=0x03);期間 F3 b5 = 1;磁力計故障時 → 忽略(0B 狀態 3)(執行中 F3 bit5 = 1) |
| IMU 陀螺儀 連接埠 [埠] 磁力計校準結束 | E4 |
結束磁力計校準並存 EEPROM(= v1 的 0x20=0x04);成功後馬上航向歸零;沒在校準中 → 拒絕(0B 狀態 3);驗證沒過 → 0B 狀態 2 失敗 |
| IMU 陀螺儀 連接埠 [埠] 更新全部數值 | FD |
一次讀整張值表進快取(FD 整包);接下來 10 ms 內的讀值積木直接用快取,不再逐一詢問 |
狀態積木
擴展把 F3 各 bit 拆成布林積木:
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
恆 1 |
| b1 | 靜止 (still) |
1 = 感應器靜止中 |
| b2 | 已擷取安裝軸 (axisCaptured) |
1 = 已判定安裝方向(首次擷取後自動歸零一次) |
| b3 | 安裝過歪 (mountTilted) |
1 = 安裝角度偏離太多 |
| b4 | 加速度計校準中 (accelCalibrating) |
E1 之後、E2 之前 = 1 |
| b5 | 磁力計校準中 (magCalibrating) |
E3 之後、E4 之前 = 1 |
| b6 | 磁力融合已初始化 (fusionInit) |
1 = 融合航向可用 |
| b7 | 磁力自動校準已收斂 (magAutoCalDone) |
1 = 磁力計自動校準偏移已收斂 |
封包格式(給自己寫解碼器的人)
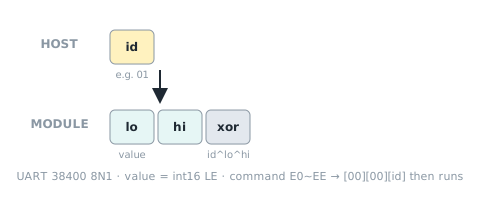
| 動作 | 格式 |
|---|---|
| 讀一個值 | 主機送 [編號] → 回 [值低][值高][編號^值低^值高] |
| 寫入命令 | 寫入命令 E0~EE:收齊參數後回 [00][00][編號] 再執行;20 ms 內沒收齊就丟棄 |
| 不認得的編號 | [00][80][編號^0x80](= -32768) |
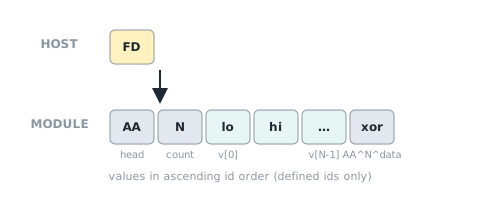
| 整包 FD | 送 [FD] → 回 [AA][14][20 個 int16 小端][xor],xor = AA ^ N ^ 所有資料 byte;內容 = 本頁值表由小到大排(不含共用編號與命令)。擴展用它一次抓全部、10 ms 內的積木直接讀快取。 |
| 共用編號 | F0 裝置 ID、F1 協議版本、F2 韌體版本、F3 狀態旗標 |
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/imu.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- hw0 = 1(共識 #6);EV3 模式 4 = [0x6A | 1<<8, 韌體主×100+次, 0, 0](格式 B 再補 2 個 0),模式 5 改送俯仰角速度(取代 #65 放的 ID)。
- EV3 鎖住模式 0/1/3 照盤點程式碼:0 = 陀螺 3D、1 = 融合航向、3 = [陀螺 1D, 磁力航向](INO:213 註解寫反,以程式為準)。
- 0x22 照 R4 版(出貨版)鎖住:命令 4
9 = 三個航向 +32768 的「低 byte 在前、高 byte 在後」;盤點檔分析的是主韌體(高在前),主韌體 #67 改成跟 R4 版逐 byte 相同。命令 1012 = 0;0x01、0x0A、0x0F、F1~F4 都觸發航向歸零(刻意,不動)。 - B-13:E1~E4 加速度計/磁力計校準開始/結束補回(v1 的 0x20 = 01/02/03/04),I2C 定案 §3 只列 E0。busyFlag:E1 → b4、E3 → b5。
- 俯仰角範圍定案沒寫(韌體尚無現成值,#67 用 atan2 新算),range 先填「°」不給 min/max,韌體做好後再補。
- 磁力信任度 08 = round(trust×255),磁場干擾度 09 = round(disturbance×100) 上限 255,朝上的面 0A = 軸號 + 3×負向:公式照盤點 I2C v1 0x34~0x36。
- 角速度 10
12 = round(dps×SIGN×10)、加速度 1315 = mm/s²×1000/9806.65、磁力 1618 = raw×SIGN×4/15:公式照盤點 I2C v1 0x220x24;mBlock 一併有(I2C 定案 §4 共用值表)。 - 主對話 2026-10-22:06 俯仰角範圍 −90~+90、07 = gyro X(照字面),取自 F5 韌體實作。
- 積木文字以擴展 v2.0.0 產生器
build_mext.js的表為準;本頁由同一份 JSON 產生。