
神攝手 攝影機感應器
警告
SPIKE 版已上機驗證(2026-11-01,出貨版韌體 v1.0-261101,見 SPIKE 讀值教學);EV3 版已上機驗證(2026-11-03,原廠韌體/EV3-G、Pybricks v4;ev3dev 支援,見 EV3 讀值教學);MATRIX、Arduino、micro:bit、mBlock 版尚未上機驗證:數值排法已定案並通過電腦端測試,實機數值(fps、循線門檻、I2C 腳位)上機後可能調整。
提示
第一次用?先玩互動教學:不用接主機,在網頁上拖色塊、取樣點、線,程式跟著長出來。有 Pybricks(SPIKE)、EV3、Arduino、mBlock、MATRIX、micro:bit 六種寫法 → 開始互動教學
一台相機五種用法:顏色追蹤(最多 16 色)、座標取色、照順序給色號、循線、物體偵測(顏色+形狀),在相機選單切換;SPIKE(含 Robot Inventor)與 EV3 已上機驗證,MATRIX、Arduino、micro:bit、mBlock 版尚未上機驗證。
建議售價 NT$3,000
| 支援版本 | SPIKE 版、EV3 版、MATRIX 版、通用 I2C 版、mBlock 版 |
|---|---|
| 供電 | SPIKE/EV3/MATRIX/mBlock(RJ25)由主機供電,不需電池;Arduino/micro:bit 要接 5 V |
| 影像 | OV3660 鏡頭,160×120 分析 |
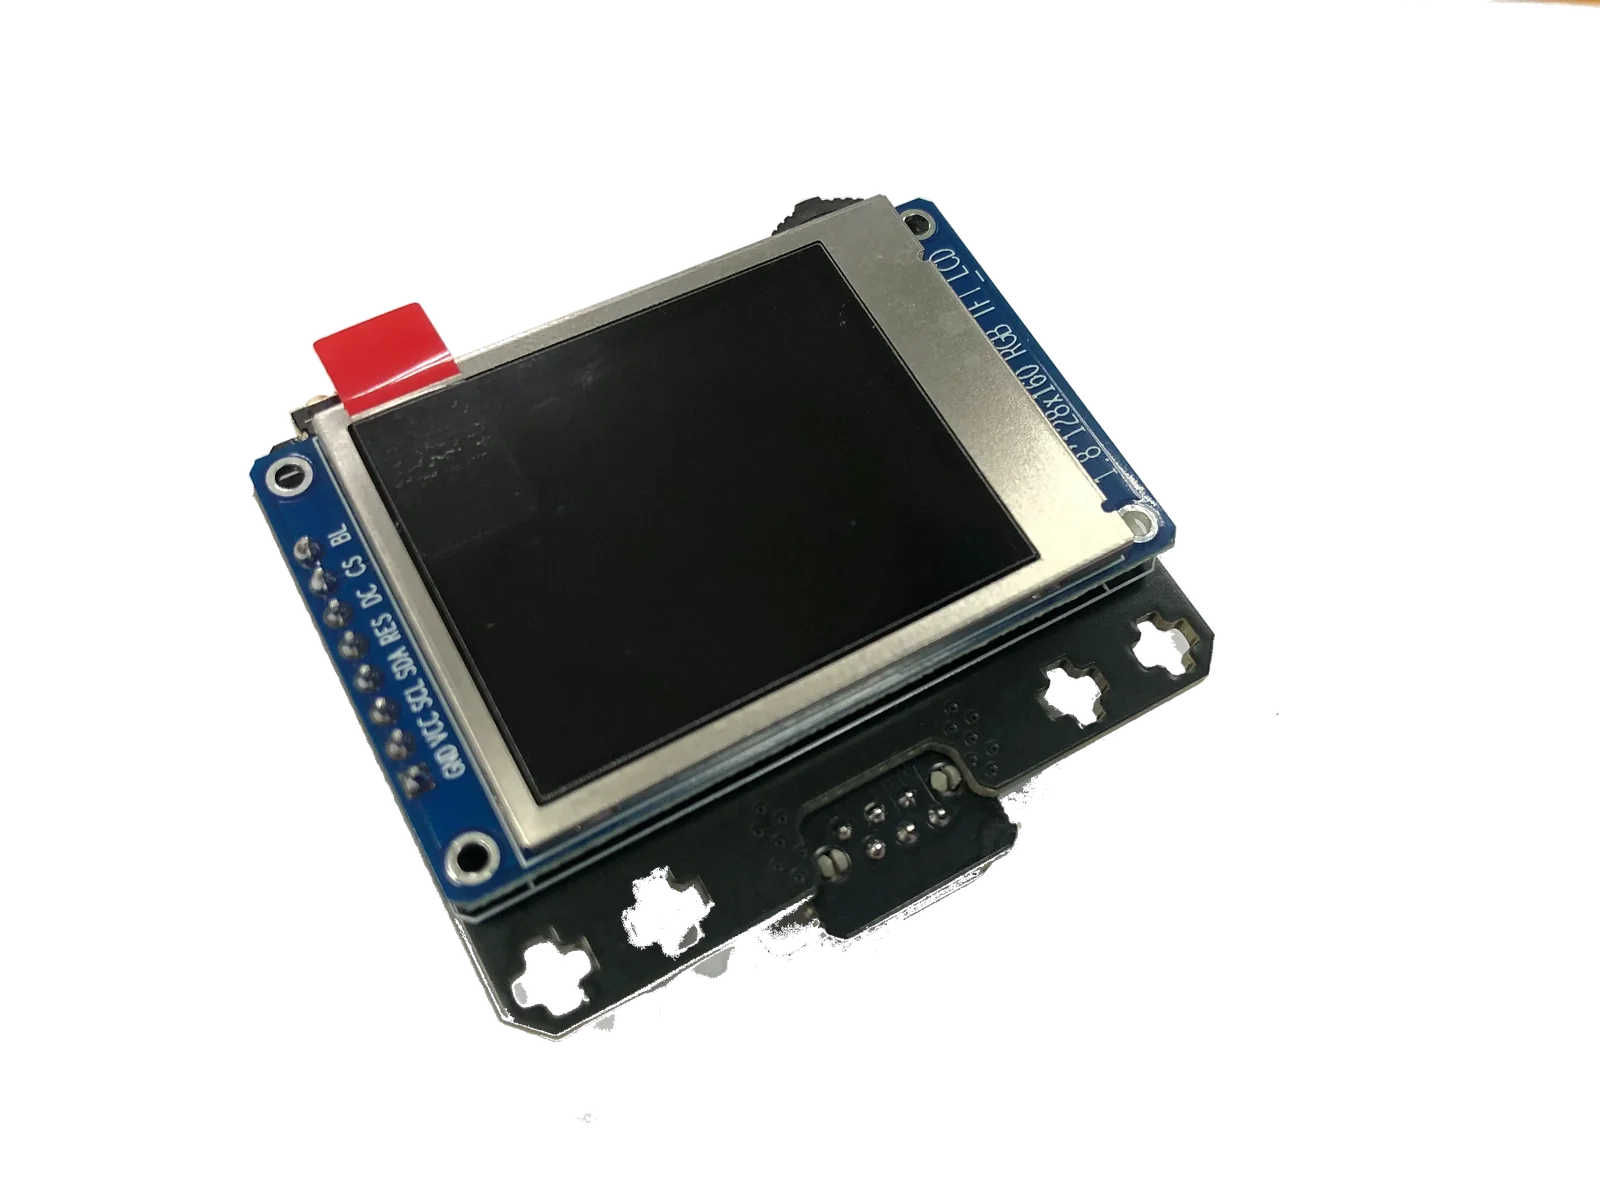
| 機身 | 1.8 吋彩色螢幕+4 顆按鍵,設定都在相機上做 |
| 狀態 | SPIKE(官方 App、Pybricks、Robot Inventor)與 EV3(原廠韌體、Pybricks)已上機驗證;MATRIX、Arduino、micro:bit、mBlock 版尚未上機驗證 |
| 保固 | 6 個月 |
互動教學
不用接主機,先在網頁上點點看:左邊選功能,右邊的程式或積木跟著長出來,還能拖拉模擬感應器看數值。
SPIKEMicroPython(Pybricks)Pybricks 積木Pybricks 內建積木(不匯入函式庫)MBC 積木網站樂高官方 SPIKE App官方 SPIKE App Python
EV3Pybricks/EV3 MicroPythonclev3rEV3 ClassroomEV3-G 官方軟體
ArduinoArduino IDE
mBlockmBlock 5
MATRIXMATRIXblock
micro:bitMakeCode
① 選你的主機
每個主機一頁:怎麼接、怎麼讀、最小的程式寫法。逐格對照在「讀值參考」。
 SPIKESPIKE Prime(黃色主機)與 Robot Inventor(藍綠色主機)Pybricks 函式庫・Pybricks 積木・官方 App
 EV3MINDSTORMS EV3,顯示成紅外線感應器EV3-G・EV3 Classroom・EV3 MicroPython
 MATRIXMATRIX Mini R4,mVision 攝影機積木mVision 積木
 ArduinoUNO、Nano、UNO R4、ESP32,用 I2C(0x4C)Arduino IDE
 micro:bitmicro:bit V1/V2,用 I2C(0x4C)MakeCode
 mBlockmBot、Ranger、Orion、MegaPi,RJ25 串口 38400mBlock 5(MBC 感應器擴展 v2.2.0)
一台相機、五種用法:顏色追蹤、座標取色、照順序給色號、循線、物體偵測,在相機選單切換;SPIKE、EV3、MATRIX、Arduino、micro:bit 都讀得到,各平台給到它放得下的最多資料。
5 個相機模式
在相機的 MODE 選單選相機模式,再選子選項。子選項=層級:層級越精細,每個目標給的值越多、目標數越少;實際給幾色看下一節的總表。模式編號=相機模式 × 10 + 子選項(例:13=顏色追蹤 ③ 標準;照順序給色號=30;物體偵測=51/52)。
1 顏色追蹤
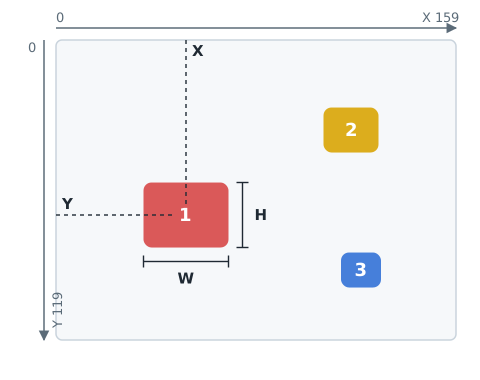
先在相機上教顏色(最多 16 色),相機找出每個顏色的色塊,給位置 X、Y,以及寬、高、數量、面積占比(看層級)。
| 子選項 | 給什麼 | 適合 |
|---|---|---|
| ① 最多色 | 每色只給位置(和數量),色數最多 | 場上很多種顏色,只要知道在哪 |
| ② 多色 | 色數次多、位置比較準 | 多色、要比較準的位置 |
| ③ 標準(XY+面積) | 每色位置+面積(+數量) | 紅黃綠藍 4 個方塊這種最常見的題目 |
| ④ 精細(XYWH) | 位置、寬高、數量、面積 | 色數少、要用寬高估距離 |
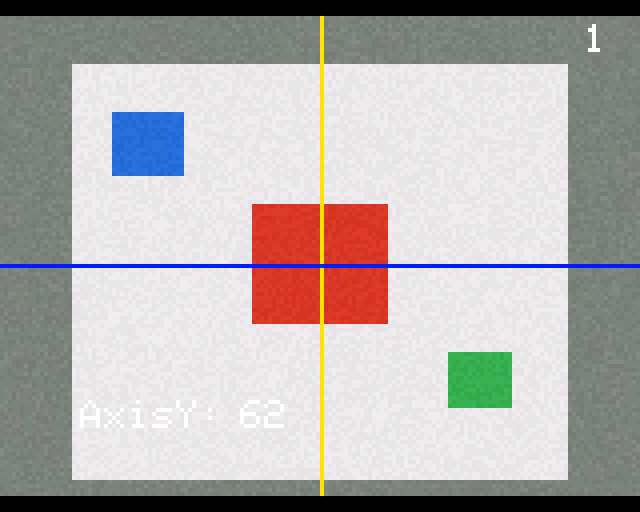
2 座標取色
在畫面上固定幾個取樣點(S1、S2…),每個點給色相;層級越高再加飽和度(鮮豔度)、明度(亮度)。取樣點在相機上設,或用 I2C 命令 E1 改位置。WRO 任務賽「這一格放的是什麼顏色」用這個。
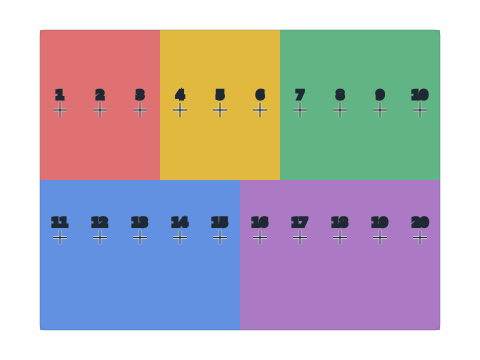
預設排法:8 點以內排一列,超過 8 點排兩列(上圖是 20 點)。每個點取周圍 3×3 像素的平均。
| 子選項 | 每個點給什麼 |
|---|---|
| ① 色相 | 色相碼 |
| ② 色相+飽和 | 色相碼、飽和度(可以分出淺色和深色) |
| ③ 色相+飽和+明度 | 色相碼、飽和度、明度(H、S、V) |
3 照順序給色號
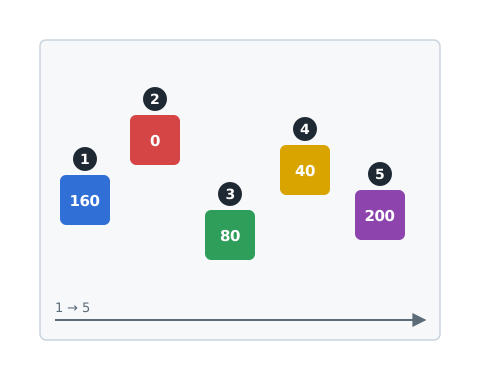
畫面裡的色塊由左到右排,依序給每一塊的色相碼(用教色時那個顏色的色相碼),另外給總塊數。WRO 任務賽的排列題直接用。沒有子選項。
提示
紅色的色相碼是 0,跟「沒有」一樣是 0。先讀總塊數,才知道前幾格有效。
4 循線
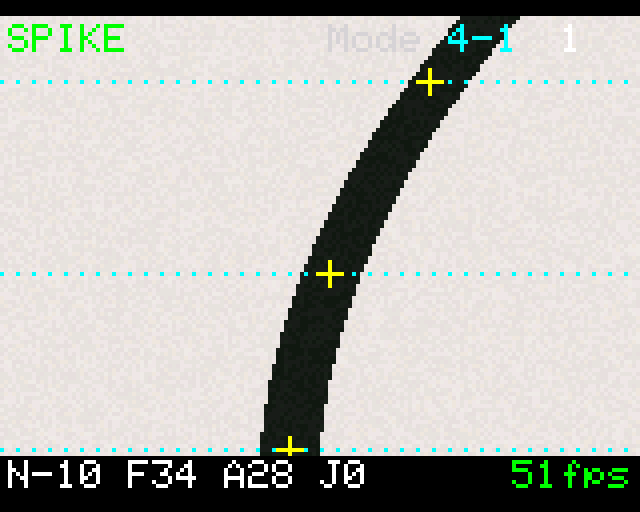
鏡頭斜看前方,在畫面的近、中、遠三條掃描列找線:近處偏移拿來做 PID,遠處偏移和角度可以提前知道彎道,路口類型直接告訴你是十字、T 字還是左右轉,也會回報穿過的彩色標記線(JBC 高手組)。
| 子選項 | 說明 |
|---|---|
| ① 黑線 | 白色地面上的黑線,門檻自動調 |
| ② 白線 | 深色地面上的白線 |
| ③ 色線 | 對準線按 OK 取色(色線=目標色 1) |
循線給的值:近/中/遠偏移(−100~100,負=線在左)、線角度(−90~90)、近處與遠處線寬 %、有線旗標(近 1+中 2+遠 4)、路口類型(0 無、1 十字、2 T、3 左、4 右、5 盡頭)與路口距離 %、近處線左右緣、彩色標記線色號與累計條數、最後離線方向(0 有線、1 左、2 右)。三種線用同一種排法,每個上位機給它放得下的值。
5 物體偵測
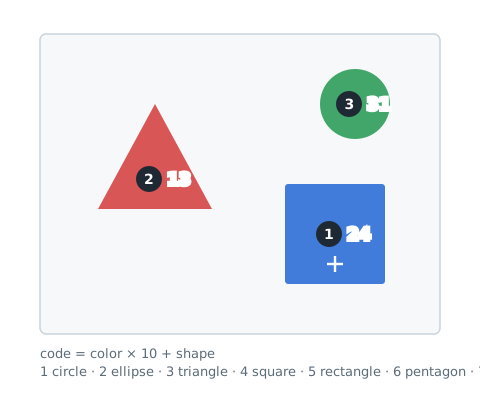
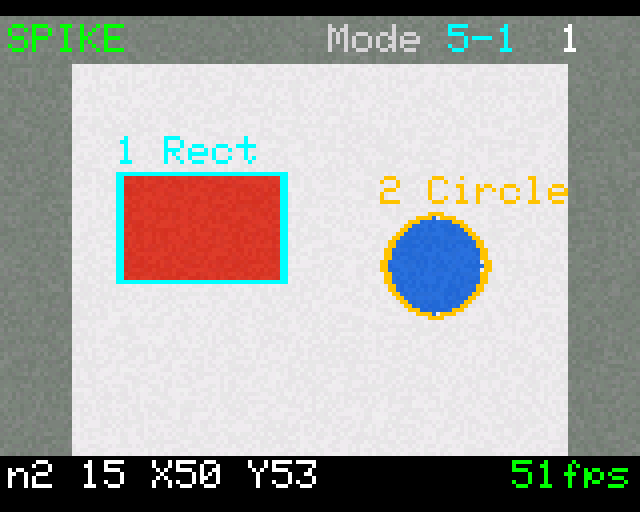
顏色+外輪廓一起判斷:相機找出目標色 1~8 的每一塊,判斷它是什麼形狀,給物體代碼=色號×10+形狀(例:13=色 1 的三角形、24=色 2 的正方形,0=沒有物體),以及位置。每個畫面最多 8 個物體,面積大的排前面(物體 1=最大的那個)。
| 形狀代號 | 0 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 |
|---|---|---|---|---|---|---|---|---|---|---|
| 形狀 | 其他/判不出 | 圓 | 橢圓 | 三角 | 正方 | 長方 | 五邊 | 六邊 | 星 | 梯形 |
| 子選項 | 給什麼 |
|---|---|
| ① 物體清單 | 每個物體的代碼與位置,再給物體數;給的物體最多(I2C 8 個、SPIKE App 教育版 7 個、EV3 5 個) |
| ② 物體詳細 | 再加寬高、面積、角度(各上位機放得下的欄位不同,看下一節的總表;I2C/mBlock 全部都有,另有頂點數、追蹤編號);給的物體較少 |
- X、Y 是質心(顏色追蹤是外框中心,兩者不同);寬高=外框(比顏色追蹤多 1)。
- 角度 0~179 度(最小外接矩形的長邊,往右=0,往畫面下方轉為正);EV3 送「(角度+1)÷2」。頂點數:三角 3、四邊形 4、五邊 5、六邊 6、星 10、圓/橢圓 0。追蹤編號 1~255:同一個物體跨畫面不變。
- 只看目標色 1~8(代碼才維持兩位數);目標色 9~16 照樣做顏色追蹤,只是不當成物體。
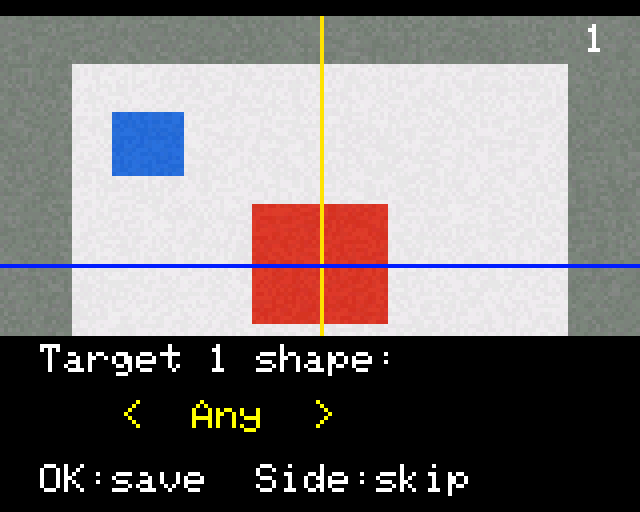
- 教完目標 1~8 的顏色會跳出
Target N shape,可以指定這個顏色要找的形狀(Any=不指定);SET 選單第 14 項 ShapeTol 1~5 調形狀判斷的寬鬆度(預設 3,越大越寬鬆)。
各上位機給幾色
同一個子選項,各上位機能放的資料量不同,相機會自動給到它放得下的最多:學生教了幾色就給幾色,放不下的就少給。點數字看那張逐格表。
| 相機模式・子選項 | Pybricks 函式庫 | App 教育版 | App 家用版 | Pybricks 積木 | EV3 | MATRIX | I2C |
|---|---|---|---|---|---|---|---|
| 1 顏色追蹤 ① 最多色 | 14 色 | 14 色 | 4 色 | 2 色 | 12 色 | 16 色 | 16 色 XY |
| 1 顏色追蹤 ② 多色 | 7 色 | 7 色 | 4 色 | 2 色 | 8 色 | 10 色 | 16 色 XY+數量 |
| 1 顏色追蹤 ③ 標準(XY+面積) | 4 色 XY+面積 | 4 色 XY+面積 | 4 色 XY+面積 | 2 色 XY | 4 色 XY+面積 | 5 色 XY+面積 | 16 色 XY+面積+數量 |
| 1 顏色追蹤 ④ 精細(XYWH) | 2 色 XYWH | 2 色 XYWH | 2 色 XYWH | 1 色 XYWH | 2 色 XYWH | 3 色 XYWH | 16 色 XYWH+數量+面積 |
| 2 座標取色 ① 色相 | 14 點色相 | 14 點色相 | 4 點色相 | 2 點色相 | 12 點色相 | 20 點色相 | 16 點色相 |
| 2 座標取色 ② 色相+飽和 | 7 點色相+飽和 | 7 點色相+飽和 | 2 點色相+飽和 | 2 點色相+飽和 | 4 點色相+飽和明度 | 10 點色相+飽和 | 16 點色相+飽和 |
| 2 座標取色 ③ 色相+飽和+明度 | 4 點色相+飽和+明度 | 4 點色相+飽和+明度 | 2 點色相+飽和明度 | 1 點原始色相+飽和+明度 | 2 點原始色相+飽和+明度 | 6 點色相+飽和+明度 | 16 點色相+飽和+明度 |
| 3 照順序給色號 | 13 塊色相碼 | 13 塊色相碼 | 3 塊色相碼 | 2 塊色相碼 | 11 塊色相碼 | 18 塊色相碼 | 16 塊色相碼 |
| 4 循線 ①②③ 黑線/白線/色線 | 14 個值 | 13 個值 | 5 個值 | 4 個值 | 12 個值 | 14 個值 | 14 個值 |
| 5 物體偵測 ① 物體清單 | 4 個物體 | 7 個物體 | 2 個物體 | 1 個物體 | 5 個物體 | 4 個物體 | 8 個物體 色號、形狀、XY |
| 5 物體偵測 ② 物體詳細 | 2 個物體+大小、面積 | 2 個物體+大小、面積、角度 | 1 個物體+面積 | 1 個物體+面積 | 2 個物體+面積、角度 | 3 個物體+大小、面積 | 8 個物體+大小、面積、角度 |
- 完整逐格對照(每一格放什麼、範圍、怎麼拆):讀值參考。
- 一個上位機一個韌體版本:SPIKE 版(官方 App 與 Pybricks 自動分)、EV3 版、MATRIX 版、通用 I2C 版(Arduino、micro:bit)、mBlock 版(mBot 等)。
相機上的操作
相機背面有 1.8 吋彩色螢幕和 4 顆按鍵,設定都在相機上做,不用電腦。
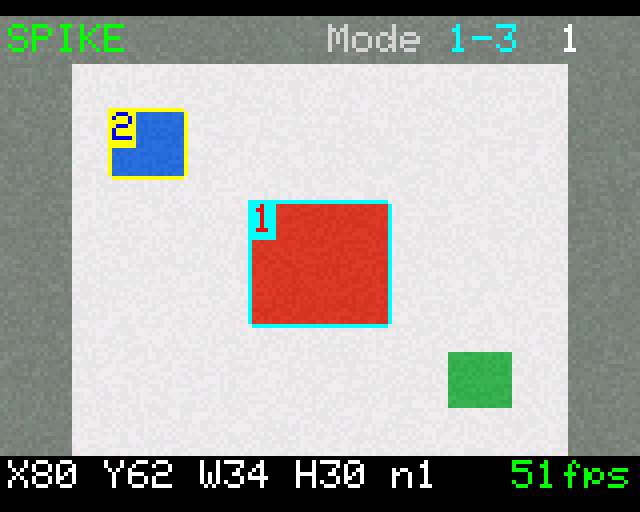
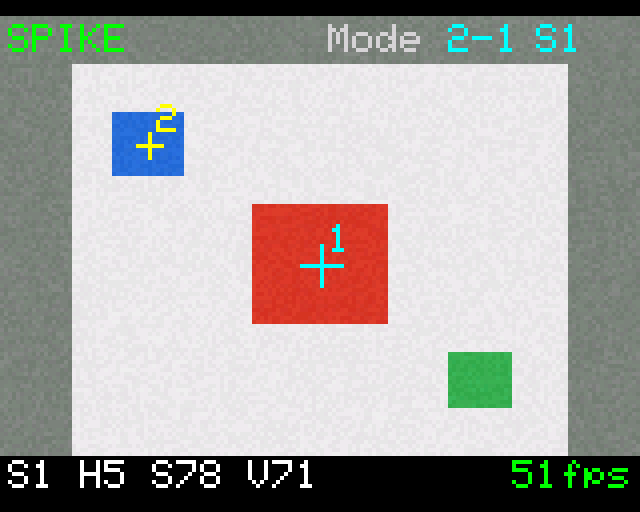
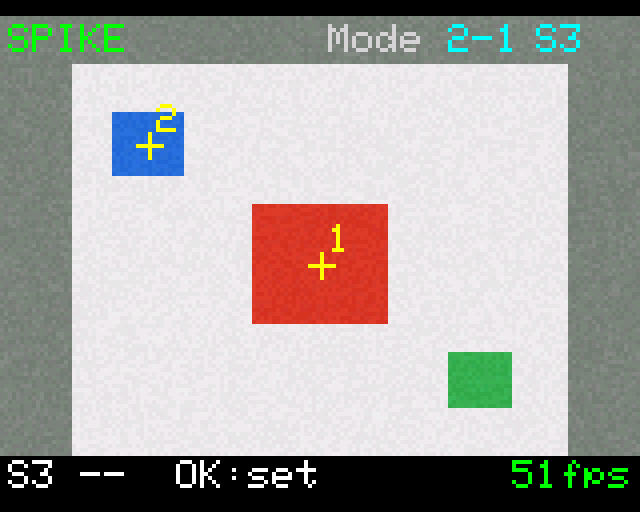
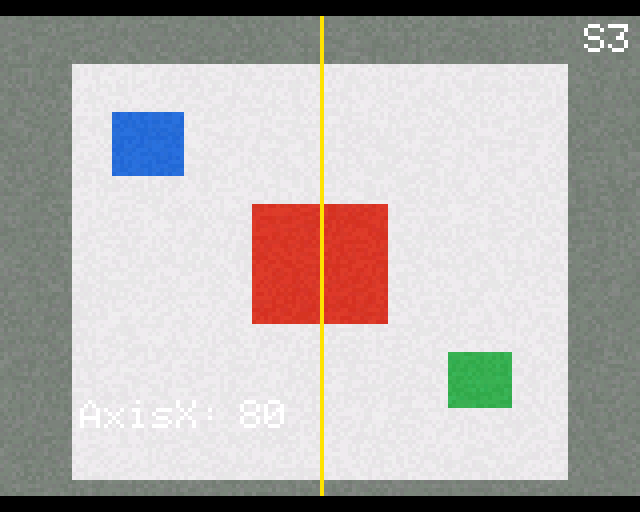
- 即時畫面用左右鍵循環:目標 1 … 目標 N → MENU。N=已教到的最後一色+1 個空位(最多 16)。相機模式 2(座標取色)時改成取樣點 S1 … Sn → MENU(n=已設定的最後一點+1 個空位)。
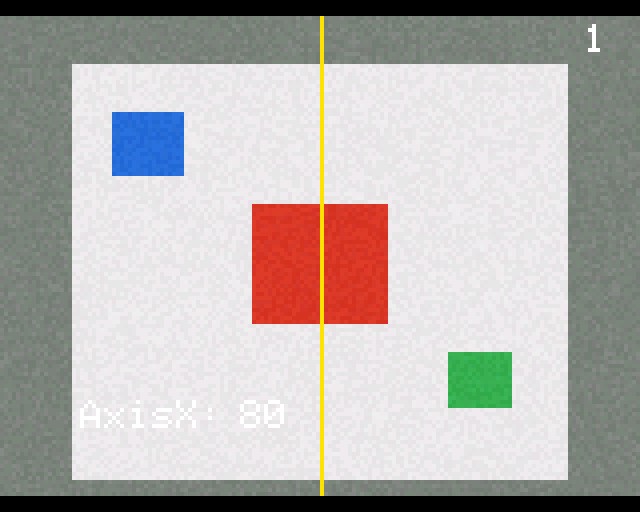
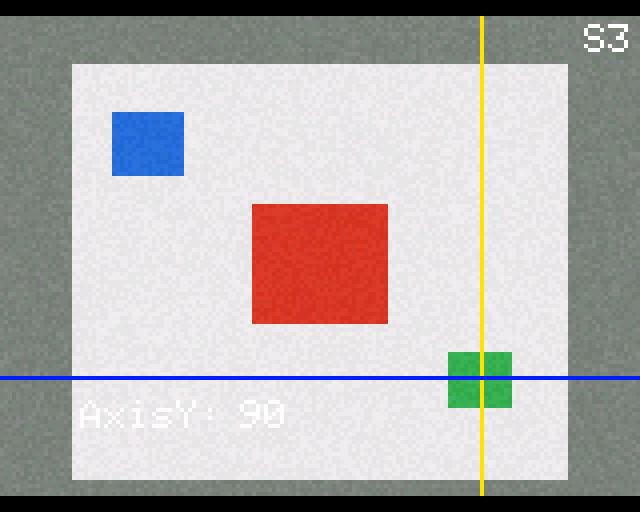
- 停在目標按 OK:教色(AxisX → AxisY → OK 取色;按住 OK 0.8 秒直接完成;之後可調 Hue/Sta/Size/Locked・MaxArea)。停在目標按側鍵:清除這個目標(指定的形狀一起清)。物體偵測模式教完目標 1~8 會跳出
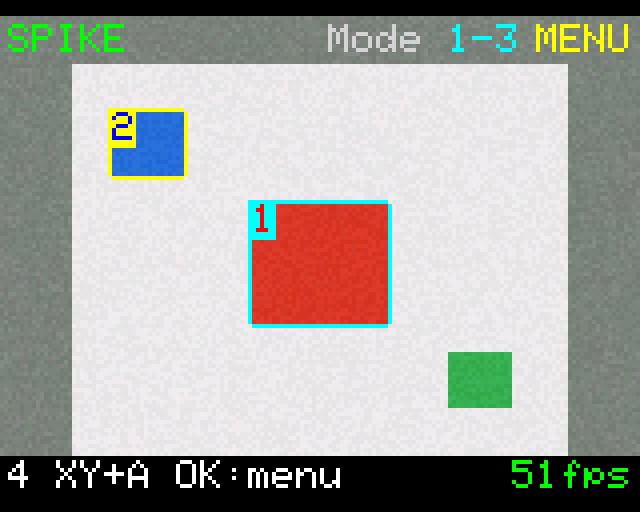
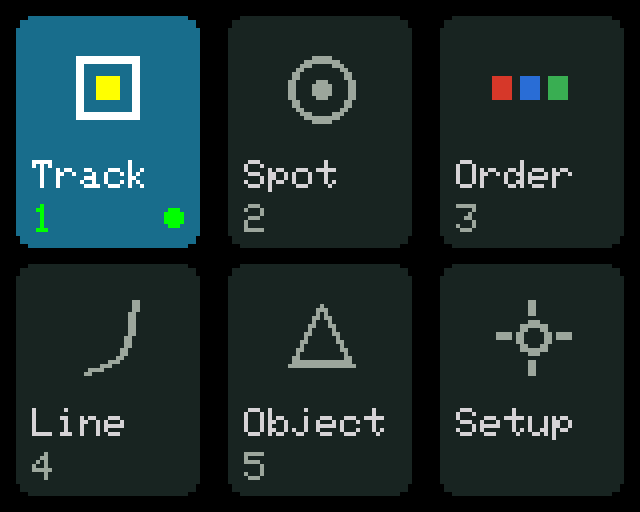
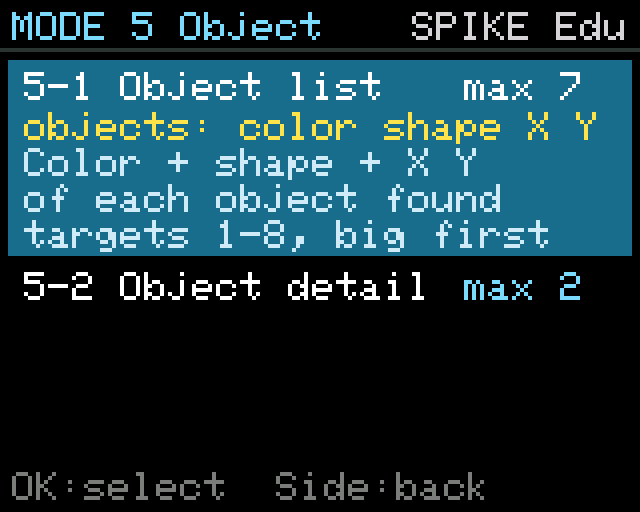
Target N shape選形狀。 相機模式 2:停在取樣點按 OK=設定這一點的位置(跟教色一樣:AxisX → OK → AxisY → OK 存;側鍵=不存);停在取樣點按側鍵=清掉這一點。沒設定的點不畫、送給主機的 H S V 都是 0(跟沒教的目標一樣);位置跟主機命令 E1 改的是同一份。 - 停在 MENU 按 OK:3×2 卡片(Track 顏色追蹤、Spot 座標取色、Order 照順序給色號、Line 循線、Object 物體偵測、Setup 鏡頭設定;綠字+綠點=使用中的模式)。左右鍵選卡片 → OK → 選子選項 → OK。選到的子選項會展開說明:右邊
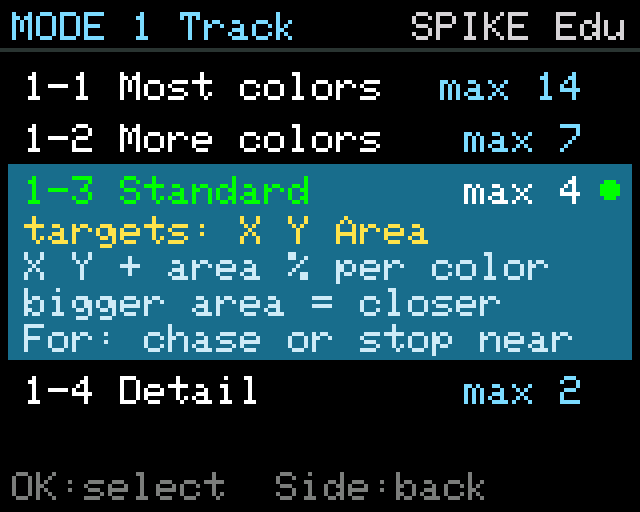
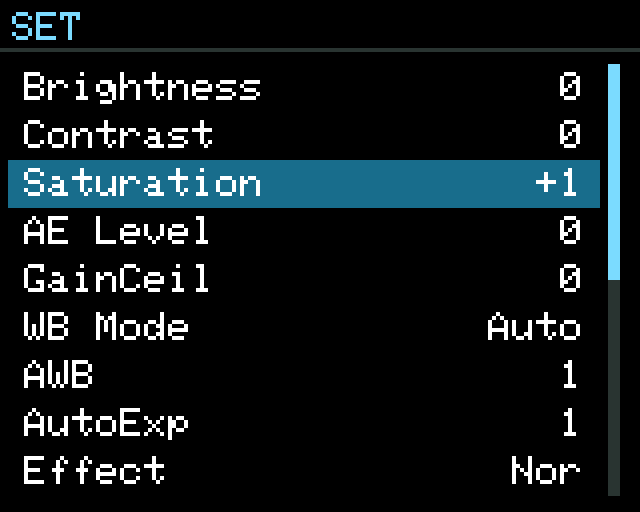
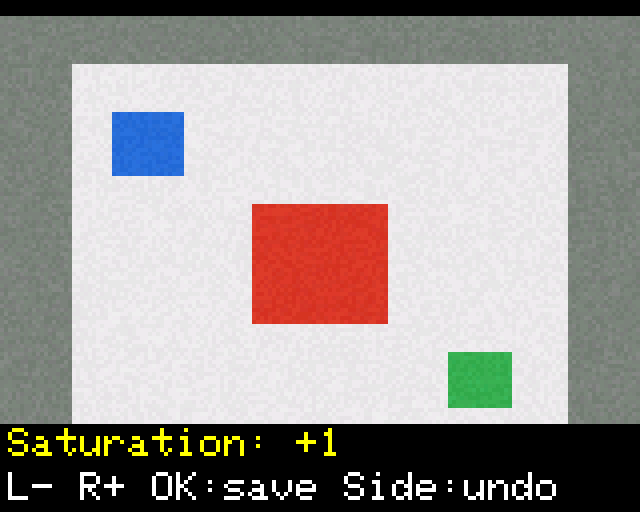
max N=目前上位機一次收得到幾個(例:SPIKE 官方 App 教育版的顏色追蹤 1-3 是「max 4」),黃字=給哪些值,下面是用途。SPIKE 會依主機最近讀的模式判斷是官方 App 教育版/家用版、Pybricks 積木還是 Pybricks 函式庫;還沒被主機讀過時不顯示數量。SPIKE 的數量是進選單那一刻決定的:先退回即時畫面、等主機的程式開始讀相機之後再進選單,停在選單裡不會跟著變。只有一個子選項的模式自動跳過。選單裡按側鍵=回上一層。 - Setup 卡片:鏡頭選單(亮度、對比、飽和度、白平衡、白色校正、自測、回預設);側鍵=存設定、回卡片,EXIT=回即時畫面。第 14 項 ShapeTol 1~5 是物體偵測的形狀寬鬆度。
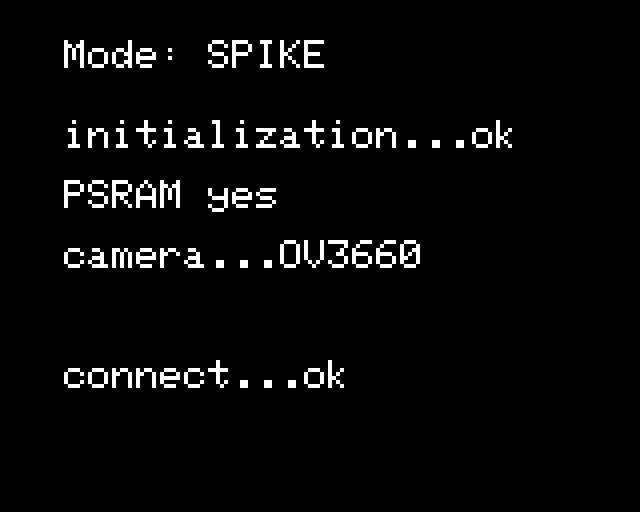
- 畫面:左上角是主機名稱(綠=連線中、紅=斷線);上方是「Mode 模式-子選項」(例 Mode 1-3),右上角是目標編號(1 起算,跟送給上位機的色號一樣);底部資訊列依模式顯示:顏色追蹤=目前目標的 X Y W H 數量、座標取色=選到的那一點的 H S V(沒設定顯示
--)、照順序給色號=塊數、循線=近/遠偏移、角度、路口類型、物體偵測=物體數+最大那個的代碼與位置。座標取色畫設定過的取樣點十字和編號(選到的那點青色),照順序給色號在色塊上標順序,循線畫三條掃描列和找到的線,物體偵測畫每個物體的外輪廓和「色號 形狀」(碰到畫面邊加 ?)。 - 斷電記住:目標色(16 個)、鏡頭設定、相機模式與各模式的子選項、設定過的取樣點位置(相機上設的或主機 E1 改的)、形狀寬鬆度、目標 1~8 指定的形狀。第一次燒這一代神攝手的韌體時會全部回預設(顏色追蹤 ③ 標準)。
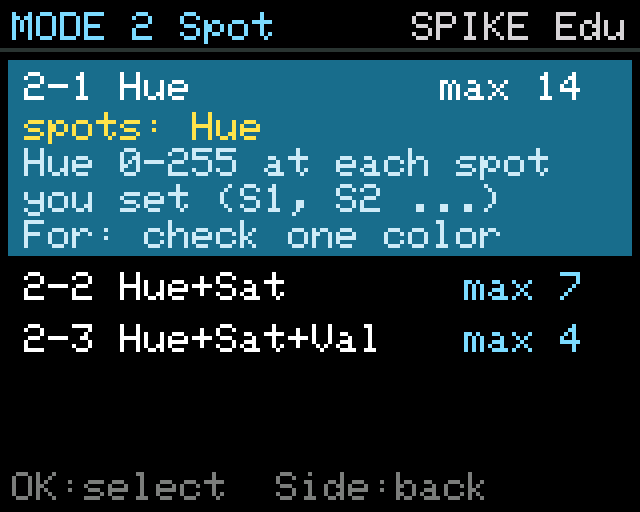
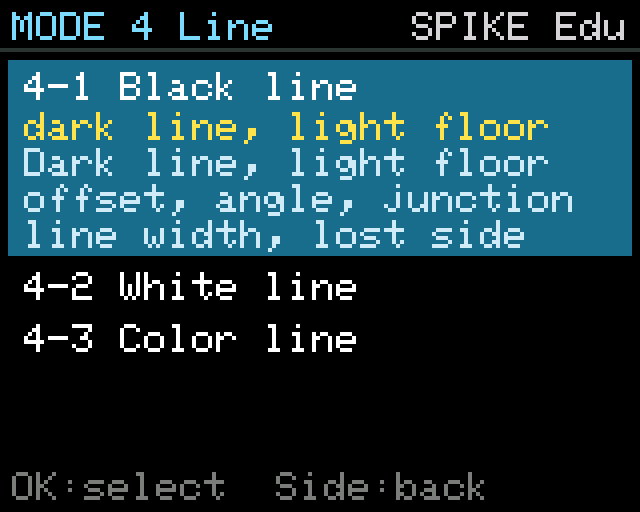
螢幕畫面示意圖(照韌體重畫,跟實機螢幕一致;相機影像是示意。介面是英文;子選項的 max N 是接 SPIKE 官方 App 教育版時的數量,接別的主機數字會不同):
注意
SPIKE 主機讀不到相機目前在哪個模式,程式要跟相機設定一致:Pybricks 函式庫建構時傳模式編號(例
mode=13),函式庫會自動把相機切到這個模式;官方 App 送不了命令,要先在相機的 MENU 切好。EV3 讀模式 0 就知道;I2C 讀0x01,也可以用命令E0從程式切換。
數值的共同規則
- 座標:像素 X 0~159(左→右)、Y 0~119(上→下)。0=沒有目標,有目標時 X、Y 至少送 1。
- 寬高:像素(右−左、下−上)。
- 面積占比:色塊像素數 ÷ 19200 × 100,四捨五入;有找到但不到 1% 送 1。
- 數量:面積大於最小面積(Size)的區塊數。
- 物體(相機模式 5):物體代碼=色號×10+形狀;X、Y 是質心,寬高=外框+1,角度 0~179。詳見上面「5 物體偵測」。
- 會有負數的值(循線偏移、角度、左右緣):EV3、Pybricks 函式庫(有號 byte)、I2C(int16)照原值送;SPIKE App、MATRIX、Pybricks 積木 +100 送,讀到後減 100。
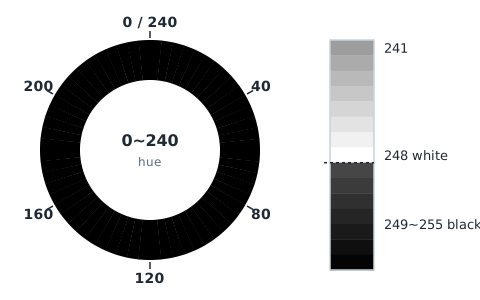
色相碼 0~255
| 色相碼 | 顏色 |
|---|---|
| 0~240 | 色相:紅 0(也是 240)、黃 40、綠 80、青 120、藍 160、紫 200 |
| 241~248 | 白→灰(248=白) |
| 249~255 | 黑(255=最黑) |
色度(最大−最小)≤ 24 或飽和度 ≤ 12% 算黑白灰,其中明度 < 64 算黑。飽和度、明度都是 0~100。
- EV3 的色相:EV3 一格只能放 −127~100,色相碼 0~240 送「色相碼 × 100 ÷ 240」(四捨五入,所以是 0~100),241~255 送負數 −1~−15(−(色相碼−240))。EV3 座標取色 ③ 改送原始色相碼兩格(百位、除以 100 的餘數)。
各平台的格子(全部是 4:3)
資料量小的平台把像素座標縮成格子:
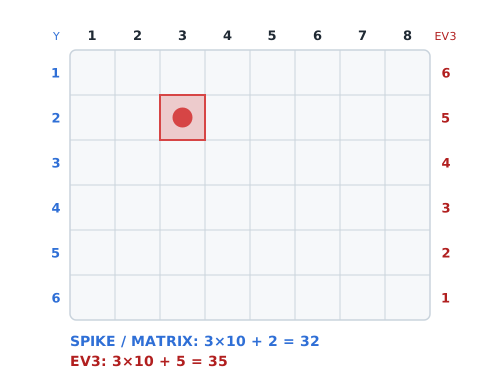
| 格子 | 用在 | 換算 |
|---|---|---|
| 16×12 | SPIKE App 教育版(標準、精細) | X÷10+1、Y÷10+1 |
| 16×12 格號 | Pybricks 函式庫 14 色(一色 1 byte) | (Y÷10)×16+X÷10+1,1~192;函式庫拆回 X、Y |
| 8×6 | SPIKE App 家用版;EV3、教育版、MATRIX 的多色層「X×10+Y」 | X÷20+1、Y÷20+1 |
| 40×30 | Pybricks 內建積木 | X÷4+1、Y÷4+1 |
EV3 的 Y 是下=小:(119−Y)÷20+1;SPIKE 系列照 Kito「上=小」。寬高:8×6 是 W÷20+1、H÷20+1;16×12 是 W÷10+1、H÷10+1;40×30 是 W÷4、H÷4。
跟舊版(學校版/WRO 版)的差別
2026-10 以前出貨的神攝手(學校版/WRO 版)已停止支援,說明與範例保留供參考,集中在 神攝手舊版(停止支援)。需要升級成目前的神攝手:請聯繫原購買的經銷商寄回,韌體更新免費,來回運費由買家負擔。
| 舊版:學校版 | 舊版:WRO 版(HUE12) | 目前的神攝手 | |
|---|---|---|---|
| 主要功能 | 取色點+色塊追蹤+動態偵測 | 12 個色點的顏色碼與鮮豔度 | 顏色追蹤(最多 16 色)、座標取色、照順序給色號、循線、物體偵測 |
| 在相機上切換用法 | — | — | 5 個相機模式+子選項 |
| 平台 | SPIKE、EV3、MATRIX、Arduino 等 | SPIKE、EV3、MATRIX | SPIKE、EV3、MATRIX、Arduino、micro:bit、mBlock |
| 狀態 | 停止支援 | 停止支援 | 韌體 v1:SPIKE、EV3 版已上機驗證;MATRIX、Arduino、micro:bit、mBlock 版尚未上機驗證 |
| 說明 | 舊版總覽 | 舊版總覽 | 本頁 |
- 舊版的程式不能直接用在目前的神攝手:數值排法不同,要照本頁各平台的讀值教學改寫。
- 購買或詢價目前的神攝手,請 聯絡我們。
支援平台
| 平台 | 讀法 | 說明 |
|---|---|---|
| SPIKE Prime/Robot Inventor | Pybricks 函式庫(模式 9/6)、Pybricks 內建積木(模式 5/7)、官方 App 教育版/家用版(模式 0) | SPIKE 讀值教學 |
| SPIKE Essential | 不支援 | — |
| EV3 | EV3-G、EV3 Classroom、EV3 MicroPython:紅外線感應器模式 0/1/2。EV3-G/EV3 Classroom/clev3r:原廠韌體實測通過(2026-11-03);Pybricks v4:實測通過(2026-11-03);ev3dev/EV3 MicroPython v2:支援(模式表與原廠相同);不能下命令 | EV3 讀值教學 |
| MATRIX Mini R4 | MATRIXblock mVision 積木(10 格) | MATRIX 讀值教學 |
| Arduino/ESP32/UNO R4 | I2C 0x4C | Arduino 讀值教學 |
| micro:bit | I2C 0x4C(MakeCode) | micro:bit 讀值教學 |
| mBlock(mBot、Ranger、Orion、MegaPi) | RJ25 串口 38400,MBC 感應器擴展 v2.2.0(開發中,正式上架前可先下載匯入檔試用) | mBlock 讀值教學 |
已知限制與上機待測
SPIKE 版(2026-11-01,出貨版韌體 v1.0-261101)與 EV3 版(2026-11-03)已上機驗證;MATRIX、Arduino、micro:bit、mBlock 版還沒接實體硬體測過,下面這些上機後可能調整:
- fps:16 色查表與連通標記比 4 色多做事,要量實際 fps(Kito 4 色約 50 fps)。
- I2C 腳位:SDA=IO3、SCL=IO1 是暫定,ESP32 從機能不能用 IO1/IO3 要接 Arduino 實測。mBlock 版要接 mBot 實測(電腦端只測過傳輸層)。
- 循線:電腦端用合成畫面測過(直線、偏移、斜線、十字/T/左右轉/盡頭、白線、色線、彩色標記線、離線方向);SPIKE 上機在白紙黑線跑過循線範例(左右修正、拿開線原地找線、十字/T 停車)。其他場地的燈光、陰影還要多測。
- SPIKE App Python:
device.data(port.C)上機讀得到模式 0 的 byte 0~13(byte 14~15 讀不到);積木只讀得到前 8 byte。 - 取樣點位置:在相機上設(模式 2 停在取樣點按 OK),或用主機命令 E1 改;兩邊改的是同一份。
- 照順序給色號最多收 32 塊(各平台實際給 2~18 塊);引擎上限 16 色,LEGO 平台最多用到 14 色。
- 物體偵測是 16 色判色再加輪廓分析,fps 要重新量;畫面處理不完時只在模式 5 自動降幀率(最低 25 fps)。形狀門檻沿用物體偵測專用版上機調過的值,電腦端測試形狀判對 99%(面積約 310 像素以上)。