
測距者 2 路雷射測距 (TOF2)
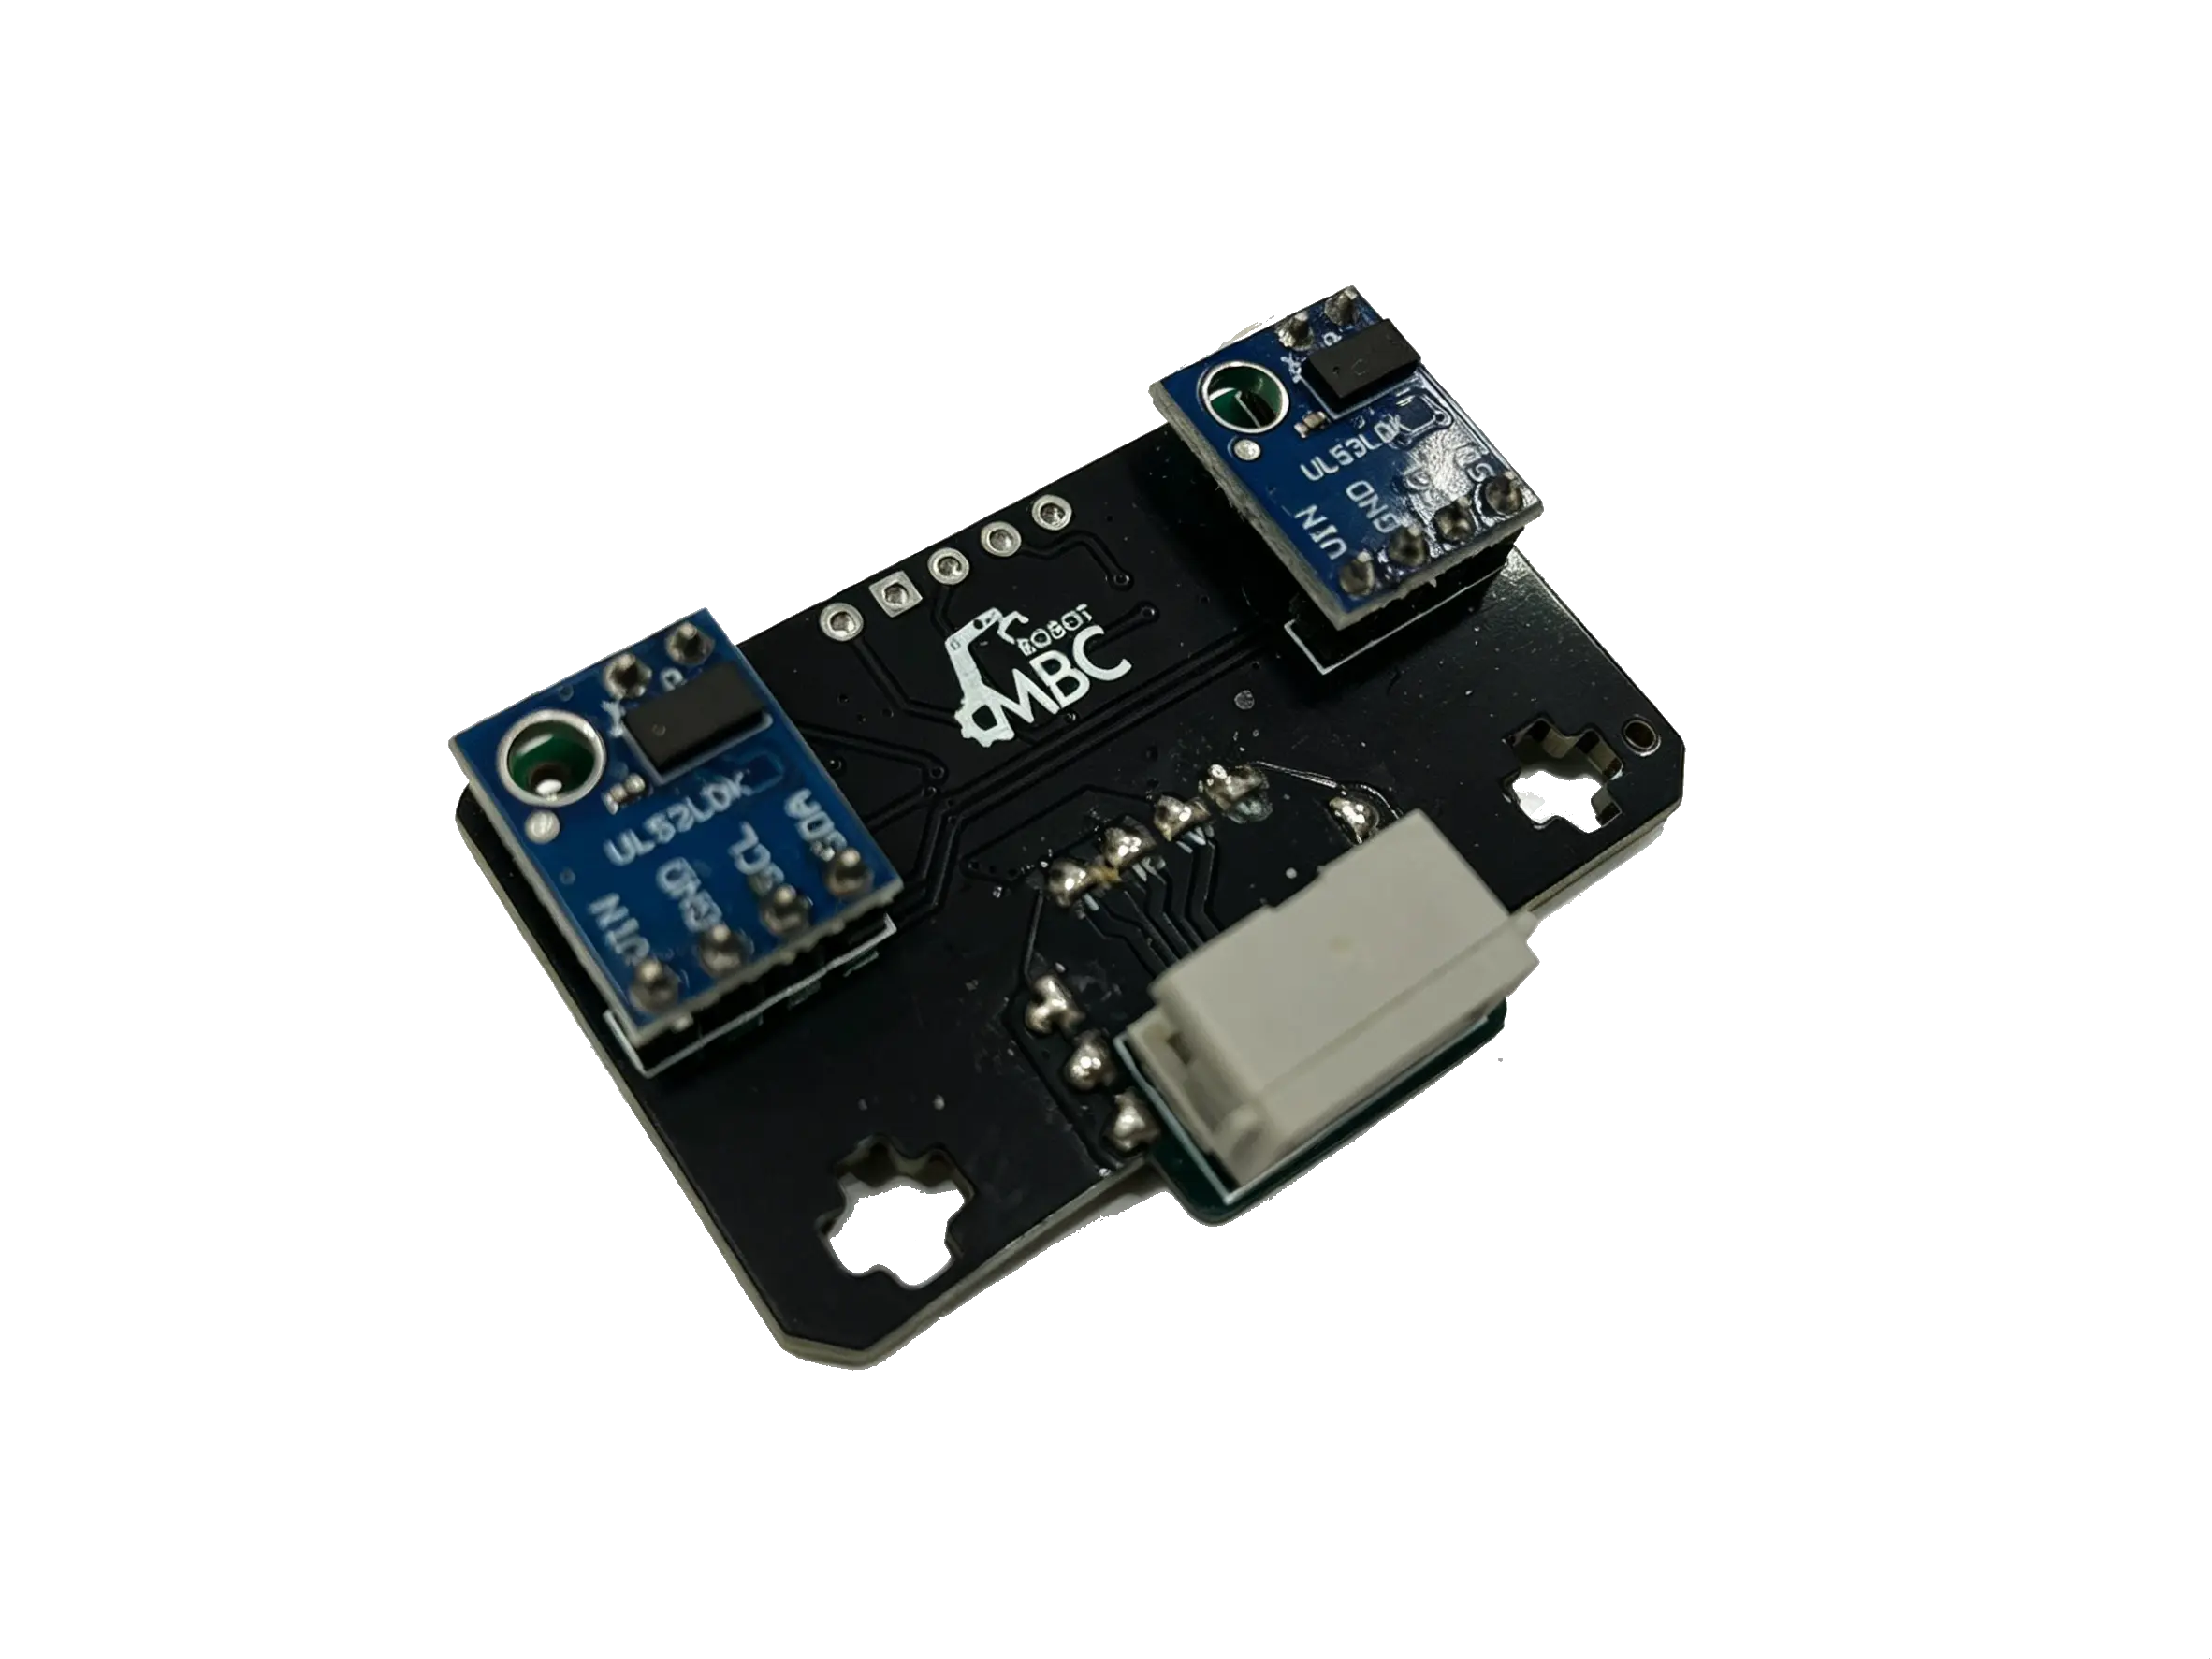
比超音波更快、更小的雷射測距:左右兩點同時量測,知道物體從哪一邊離開。
建議售價 NT$1,500
| 支援版本 | SPIKE 版、EV3 版、MakeBlock 版 |
|---|---|
| 供電 | 由主機供電,不需電池 |
| 雷射等級 | Class 1(IEC 60825-1:2014),可索取護眼安全聲明 |
| 保固 | 6 個月 |
WRO RoboMission:國小、國中、高中組皆可使用(Class 1 護眼雷射)
WRO 規則對照 · 其他比賽 · 購買管道
① 選你的主機
只列出這款產品能用的主機;選好主機再選軟體,之後整頁都只講你的軟體。
 SPIKE樂高 SPIKE Prime(黃色主機)與 Robot Inventor(藍綠色主機)樂高官方 App・MBC 積木網站・Pybricks
 EV3樂高 MINDSTORMS EV3 主機(RJ12 接頭)EV3-G 官方軟體・EV3 Classroom・Pybricks・clev3r
 ArduinoArduino UNO、Nano、UNO R4、ESP32,用 I2C 接Arduino IDE
 mBlockmBot、Ranger、Orion、MegaPi,用 mBlock 5 積木mBlock 5
 MATRIXMATRIX Mini R4 主機,用 MATRIXblock 積木MATRIXblock 原廠積木
 micro:bitmicro:bit V1/V2,用 MakeCode 積木MakeCode
互動教學
不用接主機,先在網頁上點點看:左邊選功能,右邊的程式或積木跟著長出來,還能拖拉模擬感應器看數值。
SPIKEMicroPython(Pybricks)Pybricks 積木Pybricks 內建積木(不匯入函式庫)MBC 積木網站樂高官方 SPIKE App官方 SPIKE App Python
EV3Pybricks/EV3 MicroPythonclev3rEV3 ClassroomEV3-G 官方軟體
ArduinoArduino IDE
mBlockmBlock 5
MATRIXMATRIXblock
micro:bitMakeCode
輕巧且敏銳:告別笨重超音波,精準捕捉物體左右動向的微型雷射。
產品概述
傳統超音波感應器不只體積大,更有反應速度慢、容易受到回波干擾(產生鬼影數據)的致命缺陷,在高速機器人應用場景中完全力不從心。
測距者 2 路採用雷射飛行時間技術,以光速完成測距,反應速度遠超超音波。體積極致輕巧,適合安裝在機器人的各種位置。更獨特的是:兩個雷射點的配置,讓機器人能精準判斷物體是從左側離開還是右側離開,這是超音波完全無法做到的功能。
核心優勢
- 雷射級極速反應:不受聲波傳播速度限制,偵測反應遠快於超音波
- 方向判斷:獨特雙光束設計,能判斷物體最後是從左側還是右側離開感測範圍
- 極致輕巧:體積遠小於超音波,不佔用機器人寶貴的安裝空間
- 即插即用:直接插上 SPIKE / EV3,不需額外電源或複雜設定
- 🔼 無縫升級路徑:保留與 TOF8 相容的雙 0 度設計,日後升級至 TOF8 無需修改核心程式邏輯
適用場景對比
| 場景 | 推薦機型 |
|---|---|
| 簡單防撞、物體距離偵測、方向判斷 | ✅ TOF2(本款) |
| 相撲對戰、全方位 180 度避障 | ➡️ TOF8(8路全視角) |
產品規格
| 項目 | 規格 |
|---|---|
| 感測元件 | 2 組雷射飛行時間 (ToF) 測距單元(左、右各一) |
| 量測範圍 | 0 ~ 1200 mm(讀到 120 cm = 該側沒有目標) |
| 故障偵測 | 自動偵測每一顆的初始化失敗、通訊錯誤與逾時 |
支援平台
| 平台 | 支援方式 |
|---|---|
| LEGO SPIKE Prime / Robot Inventor | 官方 App、Pybricks(👉 SPIKE 新手範例:官方 App/MBC 積木網站/Pybricks 各 5 個);Pybricks 4.1.2 實測通過(2026-11-02) |
| LEGO SPIKE Essential | 不支援 |
| LEGO MINDSTORMS EV3 | EV3 官方軟體、Pybricks(EV3 新手範例);EV3-G/EV3 Classroom/clev3r:原廠韌體實測通過(2026-11-02);Pybricks v4:實測通過(2026-11-02);ev3dev/EV3 MicroPython v2:支援(模式表與原廠相同) |
| MakeBlock(mBot 等) | 專屬版本,積木與接法 |
| Arduino / ESP32(通用 I2C 版,即將推出) | 位址 0x29,Arduino 範例 |
重要
每個平台是不同的出廠版本,請依你的主機選購對應版本。
範例下載
| 主機 | 檔案 |
|---|---|
| SPIKE(Pybricks 4.1) | 全部下載(.zip)・不用函式庫(積木)・函式庫範例(積木)・函式庫 MBC_laser2_obj_Lib.py・共用函式庫 MBC_sensors.py(新專案用) |
| SPIKE(Pybricks 3.6.1,不再更新) | 舊版檔案在下載專區的「舊版(不再更新)」 |
| mBot 等(MakeBlock) | 積木擴展與範例 |
用函式庫時,把函式庫檔匯入同一個 Pybricks 專案,檔名不要改。
輸出資料
| 平台 | 讀到的內容 |
|---|---|
SPIKE(Pybricks PUPDevice(Port.X).read(3)) |
第 1 個值 = 左距離、第 2 個值 = 右距離(cm,0 ~ 120) |
| EV3 模式 0 | 左右平均距離(0 ~ 100:1 格=1.2 cm,100=沒有目標) |
| EV3 模式 1 | 左距離、右距離(各 0 ~ 100,同上換算;EV3 積木=信標頻道 1 的「方向」=左、「近接」=右) |
硬體接線
- 使用標準連接線插上 SPIKE(Port A
F)或 EV3(Port 14),插頭要一次插到底 - 通電後確認感應器指示燈正常亮起即完成
- 感應器裝在車頭、雷射朝前。左右以感應器朝前、從背後看為準(左=J5、右=J3);面對感應器看會剛好相反
方向判斷說明
感應器的兩個雷射點並排排列(左右以感應器朝前、從背後看為準:左=J5、右=J3)。當物體離開感測範圍時:
- 左側雷射先失去訊號 → 物體從右側離開
- 右側雷射先失去訊號 → 物體從左側離開
這讓您的機器人能對「目標消失後往哪個方向轉」做出智能判斷。