
🟢 MATRIX Mini R4
MBC 的 MATRIX 版感應器接在 Mini R4 的 I2C 孔(位址 0x22),在 MATRIXblock 裡用原廠「顏色感應器」積木就能讀;神攝手走 串口,用原廠「mVision」攝影機積木。兩種都不用安裝或更換任何檔案。本頁是總覽,每個產品各自的頁面在最後。
| 用法 | 產品 | 要裝的東西 | 能讀到 |
|---|---|---|---|
| A. 原廠積木(0x22) | 循行者 8/16 路、測距者 2/8 路、IMU、掌控者 PS2/PS4 | 不用裝,MATRIXblock 內建 | R、G、B、C、M、Y、K 七個 0~255 的數 |
| B. mVision(串口) | 神攝手(舊版學校版/WRO 版也是) | 不用裝 | 攝影機積木「mVision 資料 0~9」 |
A. 原廠積木(0x22)
積木「顏色感應器 → R/G/B/C/M/Y/K」各讀 1 個 0~255 的數,韌體把產品資料塞在這七格。
警告
不要用 H/S/V、顏色辨識(ColorID)積木:那是主機拿 R、G、B 自己算的,對 MBC 產品沒有意義。灰階、顏色編號積木已被 MATRIX 拿掉,所以只有這七格能用。
七格對照表
| 積木 | 循行者 8 路 | 循行者 16 路 | 測距者 2 路 | 測距者 8 路 | IMU 陀螺儀 | 掌控者 PS2/PS4 |
|---|---|---|---|---|---|---|
| R | 線位置 0~16(減 8) | 線位置 0~32(減 16) | 左距離 cm | 第 1 顆 cm(正左) | 陀螺 3D 航向 低 byte | 方向鍵+形狀鍵 |
| G | 線寬 0~8 | 線寬 0~16 | 右距離 cm | 第 2 顆(左前 60°) | 陀螺 3D 航向 高 byte | 肩鍵+功能鍵 |
| B | 細位置 0~200(減 100) | 細位置 0~200(減 100) | 最近距離 cm | 第 3 顆(左前 30°) | 融合航向 低 | 左搖桿左右 0~99 |
| C | 第 1、2 路光值 | 第 1~4 路光值 | 0 | 第 4、5 顆取較近(正前方) | 融合航向 高 | 左搖桿上下 0~99 |
| M | 第 3、4 路 | 第 5~8 路 | 0 | 第 6 顆(右前 30°) | 陀螺 1D 航向 低 | 右搖桿左右 0~99 |
| Y | 第 5、6 路 | 第 9~12 路 | 0 | 第 7 顆(右前 60°) | 陀螺 1D 航向 高 | 右搖桿上下 0~99 |
| K | 第 7、8 路 | 第 13~16 路 | 0 | 第 8 顆(正右) | 0 | 已連線(1/0) |
解碼方式
| 產品 | 積木 | 解法 |
|---|---|---|
| 循行者 8 路 | R/B | 線位置 = R − 8(負 = 線在左,站在車後往前看);細位置 = B − 100 |
| C~K | 兩路一組:十位 = 前一路、個位 = 後一路,各 1~9(1 最暗、9 最亮) | |
| 循行者 16 路 | R/B | 線位置 = R − 16;細位置 = B − 100 |
| C~K | 四路一組,每路 2 bit(0 最暗 ~ 3 最亮):第 1 路 = ÷64 取整數、第 2 路 = ÷16 取整數再除以 4 的餘數、第 3 路 = ÷4 取整數再除以 4 的餘數、第 4 路 = 除以 4 的餘數 | |
| 測距者 2 路 | R~B | 0~120 cm,120 = 那一側沒東西 |
| 測距者 8 路 | R~K | 直接用,0~120 cm(1 cm),120 = 那個方向沒東西;由左到右排,C = 正前方(第 4、5 顆取較近,避免窄物體被平均掉)。最近距離/方向用「比較」積木自己找 |
| IMU | R~Y | 角度 = 高 byte × 256 + 低 byte − 32768(可以超過 360,左轉為負) |
| 掌控者 | R | 上 1、右 2、下 4、左 8、▲ 16、● 32、✕ 64、■ 128(同時按相加) |
| G | L2 1、R2 2、L1 4、R1 8、SELECT 16、L3 32、R3 64、START 128 | |
| B~Y | 0~99,50 = 中間 |
// MATRIXblock 的 Arduino 模式:原廠函式庫,讀 R 格
int r = MiniR4.I2C1.MXColor.getColor(R);   // 循行者 8 路:線位置 + 8
int linePos = r - 8;
B. 神攝手:mVision 攝影機積木(串口)
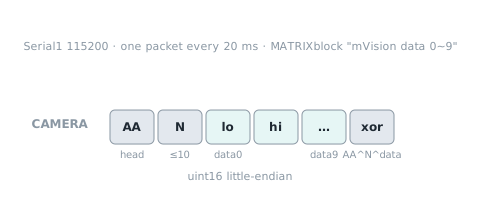
MATRIXblock 的攝影機積木只有 mVision(Serial1 115200)和 HuskyLens,沒有 I2C 版,所以神攝手 不走 0x22,而是照 mVision 的封包格式送資料:積木「mVision 資料 0~9」每格一個數,每 20 ms 一包。
警告
資料 10 不要用:MATRIX 程式只宣告 10 格(資料 0~9),第 10 格讀到的是別的記憶體。
目前的神攝手每一格送什麼,看 神攝手 × MATRIX(mVision)。下表是舊版(學校版/WRO 版,停止支援)的排法,留給還在用舊版的隊伍參考。
| mVision 資料 | 舊版學校版 | 舊版 WRO 版(HUE12) |
|---|---|---|
| 0 | 色相 0~100(255 = 黑白灰) | 維持現有 HUE12 打包(12 色點顏色碼+鮮豔度),照 HUE12_AS_mVisionSensor_v1.0.8.mbr4 範例解碼 |
| 1 | 飽和度 0~100 | |
| 2 | 明度 0~100 | |
| 3 | 動態 0~100 | |
| 4 | 色塊 X 0~100(左→右) | |
| 5 | 色塊 Y 0~75(下→上) | |
| 6 | 色塊寬 W 0~100(0 = 沒找到) | |
| 7 | 色塊高 H 0~75 | |
| 8 | 色塊面積 W × H | |
| 9 | 有找到色塊 1/0 |
數值範圍跟 EV3/SPIKE 版一致,程式邏輯可以直接搬。WRO 2026 隊伍用的 HUE12 範例不受影響。
各產品的 MATRIX 頁
每款產品一頁:接線圖、0x22 七格對照(連到該值的指令參考)與 Arduino 寫法。
| 產品 | MATRIX 頁 |
|---|---|
| 循行者 8 路 | line8 × MATRIX |
| 循行者 16 路 | line16 × MATRIX |
| 測距者 2 路 | tof2 × MATRIX |
| 測距者 8 路 | tof8 × MATRIX |
| 掌控者 PS2 | ps2 × MATRIX |
| 掌控者 PS4/PS5 | ps4 × MATRIX |
| IMU 陀螺儀 | imu × MATRIX |
| 神攝手 | 神攝手 × MATRIX(mVision) |
| 神攝手舊版(停止支援) | esp32cam × MATRIX(mVision) |
EXP6/Servo6 沒有 MATRIX 版。函式庫下載與其他平台的檔案:下載專區。