
掌控者 PS2 指令參考
這一頁列出掌控者 PS2送給每個上位機的每一個值、每一個命令:它是什麼意思、範圍多少、在 SPIKE/EV3/Arduino I2C/mBlock/MATRIX/micro:bit 各要怎麼讀。網址加 ?host=spike(或 ev3、arduino、mblock、matrix、microbit)會直接展開那個平台。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
| 項目 | 內容 |
|---|---|
| I2C 出廠位址 | 0x42 |
| hw[0] | 1(F0 高 byte、SPIKE 模式 8/EV3 模式 5 ID 高 byte) |
| 型號 | PS2 |
| 協議版本 | 2 |
| 支援平台 | SPIKE、EV3、Arduino I2C、mBlock、MATRIX、micro:bit |
值一覽
| 編號 | 值 | 範圍 | SPIKE | EV3 | Arduino I2C | mBlock | MATRIX | micro:bit |
|---|---|---|---|---|---|---|---|---|
01 |
十六鍵 | 0~65535 bit | ✓ | — | ✓ | ✓ | — | ✓ |
02 |
方向鍵 | 0~15 bit | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
03 |
形狀鍵 | 0~15 bit | ✓ | ✓ | ✓ | ✓ | — | ✓ |
04 |
肩鍵 | 0~15 bit | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
05 |
功能鍵 | 0~15 bit | ✓ | ✓ | ✓ | ✓ | — | ✓ |
06 |
已連線 | 0~1 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
07 |
電量 | 0 % | ✓ | — | ✓ | ✓ | — | ✓ |
08 |
L2 類比 | 0~255 | — | — | ✓ | ✓ | — | ✓ |
09 |
R2 類比 | 0~255 | — | — | ✓ | ✓ | — | ✓ |
0A |
系統鍵 | 0 bit | — | — | ✓ | ✓ | — | ✓ |
0B |
手把類型 | 0~2 | — | — | ✓ | ✓ | — | ✓ |
10~13 |
搖桿 LX/LY/RX/RY | -100~+100 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
✓ = 這個平台有這個值;— = 沒有(表格裡的平台欄位只列產品支援的平台)。
每個值怎麼讀
01 十六鍵 buttons16
| 項目 | 內容 |
|---|---|
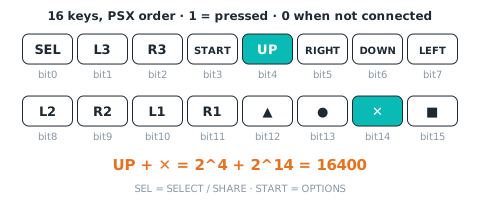
| 用途 | 16 個按鍵合成一個數(PSX 排列,1 = 按下):bit0 SELECT、1 L3、2 R3、3 START、4 上、5 右、6 下、7 左、8 L2、9 R2、10 L1、11 R1、12 ▲、13 ●、14 ✕、15 ■;未連線 = 0 |
| 範圍 | 0~65535 bit |
| I2C/mBlock 編號 | 01 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 6 🔒;模式 5 v[0] 🔒;模式 6 v[2];模式 9 v[6] 🔒。備註:App 原始藍 = button16(.ino:201-211); Pybricks reflection() 編碼:11 鍵 complexXY = SELECT<<10 | R1<<9 | L1<<8 | ■<<7 | ✕<<6 | ●<<5 | ▲<<4 | 左<<3 | 下<<2 | 右<<1 | 上,a = /25、b = (餘+1)×10−1,3 個 int16 = a×256+b → reflection() = complexXY;L2、R2、L3、R3、START 讀不到(.ino:334-358)。2026-10-30 起(方案 A,使用者定案):模式 5 總和 S = ceil((10×complexXY + RY)×3.072),R = G = S/3、B = S−2R → Pybricks 4.1.x int(reflection()) = complexXY(不變)、round(reflection()×10) % 10 = RY(1~9);3.6.1/4.0.0 的 reflection() 照舊 = complexXY; v2 = button16(PSX); v6 = button16(PSX)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[6]
buttons16 = w & 0xFFFF   # 十六鍵(int16 轉回 0~65535;按住 ■ 時讀到負數)
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
buttons16 = pad.buttons_psx()
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
這個值本身就可能是 −32768(最高位元 = 1,例如 0x8000),跟讀不到時回的 MBC_NONE 一樣,不要拿 −32768 判斷有沒有讀到:要分辨就改用 mbcReadMany(0x42, 0x01, 1, &buttons16),回傳 false 才是讀不到。
int16_t buttons16 = mbcRead(0x42, 0x01); // 十六鍵:0~65535 bitmBlock
積木傳回 十六鍵(0~65535 bit)。主機送 [01] → 回 [值低][值高][01 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 十六鍵 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 十六鍵位元圖 :: #00A4E4)
let buttons16 = mbc.padButtons() // 十六鍵:0~65535 bit相關積木「掌控者 按鈕 [✕] 被按住?」
let padButtonPressed = mbc.padButtonPressed(MbcPadButton.Cross)相關積木「當掌控者 按鈕 [✕] [按下]」
mbc.onPadButton(MbcPadButton.Cross, MbcPadButtonEvent.Pressed, function () {
})
02 方向鍵 dpad
| 項目 | 內容 |
|---|---|
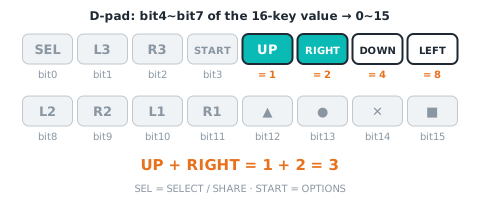
| 用途 | 上 1、右 2、下 4、左 8(同時按相加),0~15;未連線 = 0 |
| 範圍 | 0~15 bit |
| I2C/mBlock 編號 | 02 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 1 🔒;模式 0 (toy) byte 0 🔒;模式 1 byte 0;模式 6 v[0] lo;模式 9 v[0] 🔒。備註:byte1 = 方向 | 形狀<<4(App 反射光):低 4 bit; byte0 = 方向 | 形狀<<4; 低 4 bit(高 4 bit = 形狀); v0 = 方向 | 形狀<<4(bit0-3)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[0]
dpad = w & 0x0F   # 方向鍵(bit 0~3)
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
dpad = pad.pressed('UP')
EV3
模式 0 · int8 · IR-PROX = 方向鍵(.ino:130-132);模式 1 · int8 · IR-SEEK [方向, LX, 形狀, LY, 肩, RX, 功能, RY](按鍵與搖桿交錯);模式 3 · int16 · #67 改:IR-REM-A 1×int16 = 方向 | 形狀<<4 | 已連線<<8(bit0-3 = 方向);模式 4 · int8 · IR-S-ALT [方向, LX, 形狀, LY](已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

dpad = sensor.read(0)[0]   # 方向鍵:0~15 bit
dpad = sensor.read(1)[0]   # 方向鍵:0~15 bit
w = sensor.read(3)[0]
dpad = w & 0x0F   # 方向鍵(bit 0~3)
dpad = sensor.read(4)[0]   # 方向鍵:0~15 bit
' clev3r (BASIC)
Sensor.SetMode(1, 0)
dpad = Sensor.ReadRawValue(1, 0)
Sensor.SetMode(1, 1)
dpad = Sensor.ReadRawValue(1, 0)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
dpad = Math.Remainder(w, 16) ' bit 0~3
Sensor.SetMode(1, 4)
dpad = Sensor.ReadRawValue(1, 0)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t dpad = mbcRead(0x42, 0x02); // 方向鍵:0~15 bitmBlock
積木傳回 方向鍵(0~15 bit)。主機送 [02] → 回 [值低][值高][02 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 方向鍵 :: sensing)
MATRIX
0x22 R。
// A. 原廠 0x22 積木:R = 方向鍵(#67 新增:R = 方向鍵 | 形狀鍵<<4(上 1、右 2、下 4、左 8、▲16、●32、✕64、■128))
int dpad = MiniR4.I2C1.MXColor.getColor(R);
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 [方向鍵 v](0~15) :: #00A4E4)
let dpad = mbc.padGroup(MbcPadGroup.Dpad) // 方向鍵:0~15 bit03 形狀鍵 shape
| 項目 | 內容 |
|---|---|
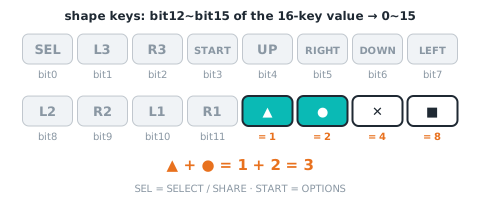
| 用途 | ▲ 1、● 2、✕ 4、■ 8(同時按相加),0~15;未連線 = 0;0x22 的 R 高 4 bit |
| 範圍 | 0~15 bit |
| I2C/mBlock 編號 | 03 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 1 🔒;模式 0 (toy) byte 0 🔒;模式 1 byte 0;模式 6 v[0] hi;模式 9 v[0] 🔒。備註:高 4 bit; 高 4 bit; 高 4 bit; v0 bit4-7
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[0]
shape = (w >> 4) & 0x0F   # 形狀鍵(bit 4~7)
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
shape = pad.pressed('TRIANGLE')
EV3
模式 1 · int8;模式 3 · int16 · #67 改:bit4-7 = 形狀(同一個 int16);模式 4 · int8(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

shape = sensor.read(1)[2]   # 形狀鍵:0~15 bit
w = sensor.read(3)[0]
shape = (w >> 4) & 0x0F   # 形狀鍵(bit 4~7)
shape = sensor.read(4)[2]   # 形狀鍵:0~15 bit
' clev3r (BASIC)
Sensor.SetMode(1, 1)
shape = Sensor.ReadRawValue(1, 2)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
shape = Math.Remainder(Math.Floor(w / 16), 16) ' bit 4~7
Sensor.SetMode(1, 4)
shape = Sensor.ReadRawValue(1, 2)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t shape = mbcRead(0x42, 0x03); // 形狀鍵:0~15 bitmBlock
積木傳回 形狀鍵(0~15 bit)。主機送 [03] → 回 [值低][值高][03 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 形狀鍵 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 [形狀鍵 v](0~15) :: #00A4E4)
let shape = mbc.padGroup(MbcPadGroup.Shapes) // 形狀鍵:0~15 bit04 肩鍵 shoulder
| 項目 | 內容 |
|---|---|
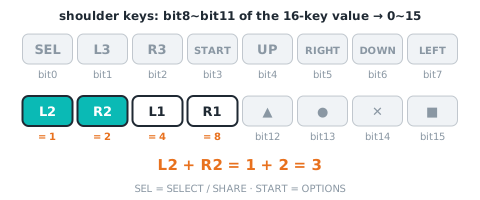
| 用途 | L2 1、R2 2、L1 4、R1 8(同時按相加),0~15;未連線 = 0 |
| 範圍 | 0~15 bit |
| I2C/mBlock 編號 | 04 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 0 🔒;模式 2 byte 0;模式 6 v[1] lo;模式 9 v[1] 🔒;模式 0 (toy) byte 6 🔒;模式 0 (toy) byte 1 🔒。備註:byte0 = 肩 | 功能<<4(App 顏色,START = −128):低 4 bit; 低 4 bit(高 4 bit = 功能); v1 = 肩 | 功能<<4(bit0-3); 原始藍 = 肩 | 功能<<4(0~255); 單鍵編號(L2=1 R2=2 L1=3 R1=4 SELECT=5 L3=6 R3=7 START=8,沒按 0;同時按只回編號最小的那個)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[1]
shoulder = w & 0x0F   # 肩鍵(bit 0~3)
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
shoulder = pad.pressed('L1')
EV3
模式 1 · int8(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

shoulder = sensor.read(1)[4]   # 肩鍵:0~15 bit
' clev3r (BASIC)
Sensor.SetMode(1, 1)
shoulder = Sensor.ReadRawValue(1, 4)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t shoulder = mbcRead(0x42, 0x04); // 肩鍵:0~15 bitmBlock
積木傳回 肩鍵(0~15 bit)。主機送 [04] → 回 [值低][值高][04 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 肩鍵 :: sensing)
MATRIX
0x22 G。
// A. 原廠 0x22 積木:G = 肩鍵(#67 新增:G = 肩鍵 | 功能鍵<<4(L2 1、R2 2、L1 4、R1 8、SELECT 16、L3 32、R3 64、START 128))
int shoulder = MiniR4.I2C1.MXColor.getColor(G);
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 [肩鍵 v](0~15) :: #00A4E4)
let shoulder = mbc.padGroup(MbcPadGroup.Shoulders) // 肩鍵:0~15 bit05 功能鍵 func
| 項目 | 內容 |
|---|---|
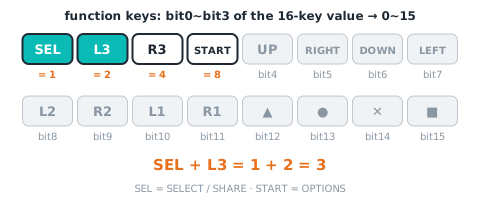
| 用途 | SELECT 1、L3 2、R3 4、START 8(同時按相加),0~15;未連線 = 0;0x22 的 G 高 4 bit |
| 範圍 | 0~15 bit |
| I2C/mBlock 編號 | 05 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 0 🔒;模式 2 byte 0;模式 6 v[1] hi;模式 9 v[1] 🔒;模式 0 (toy) byte 6 🔒;模式 0 (toy) byte 1 🔒。備註:高 4 bit; 高 4 bit; v1 bit4-7; 原始藍 = 肩 | 功能<<4(0~255); 單鍵編號(L2=1 R2=2 L1=3 R1=4 SELECT=5 L3=6 R3=7 START=8,沒按 0;同時按只回編號最小的那個)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[1]
func = (w >> 4) & 0x0F   # 功能鍵(bit 4~7)
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
func = pad.pressed('START')
EV3
模式 1 · int8(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

func = sensor.read(1)[6]   # 功能鍵:0~15 bit
' clev3r (BASIC)
Sensor.SetMode(1, 1)
func = Sensor.ReadRawValue(1, 6)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t func = mbcRead(0x42, 0x05); // 功能鍵:0~15 bitmBlock
積木傳回 功能鍵(0~15 bit)。主機送 [05] → 回 [值低][值高][05 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 功能鍵 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 [功能鍵 v](0~15) :: #00A4E4)
let func = mbc.padGroup(MbcPadGroup.Functions) // 功能鍵:0~15 bit06 已連線 connected
| 項目 | 內容 |
|---|---|
| 用途 | 1 = 手把已連線(psx.read() 成功),0 = 沒有;未連線時所有按鍵 0、搖桿回中 |
| 範圍 | 0~1 |
| I2C/mBlock 編號 | 06 |
怎麼讀
SPIKE
模式 3 byte 0。備註:#67 改:LIGHT 3×int8 = [已連線, 電量, 0](原本 = 4 組按鍵)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

connected = dev.read(3)[0]   # 已連線
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
connected = pad.connected()
EV3
模式 3 · int16 · #67 改:bit8 = 已連線(+256)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

w = sensor.read(3)[0]
connected = (w >> 8) & 1   # 已連線(bit 8)
' clev3r (BASIC)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
connected = Math.Remainder(Math.Floor(w / 256), 2) ' bit 8Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t connected = mbcRead(0x42, 0x06); // 已連線:0~1mBlock
積木傳回 已連線(0~1)。主機送 [06] → 回 [值低][值高][06 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 手把已連線? :: sensing)
MATRIX
0x22 K。
// A. 原廠 0x22 積木:K = 已連線(#67 新增:K = 已連線 1/0)
int connected = MiniR4.I2C1.MXColor.getColor(K);
micro:bit
感應器沒接好(讀不到)時回「否」。
<掌控者 手把已連線? :: #00A4E4>
let connected = mbc.padConnected() // 已連線:0~107 電量 battery
| 項目 | 內容 |
|---|---|
| 用途 | 0~100;PS2 手把沒有電量 → 恆 0(PS4 才有) |
| 範圍 | 0 % |
| I2C/mBlock 編號 | 07 |
怎麼讀
SPIKE
模式 3 byte 1。備註:#67 改:PS2 送 0
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

battery = dev.read(3)[1]   # 電量
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
battery = pad.battery()
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t battery = mbcRead(0x42, 0x07); // 電量:0 %mBlock
積木傳回 電量(0 %)。主機送 [07] → 回 [值低][值高][07 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 電量 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 電量(百分比) :: #00A4E4)
let battery = mbc.padBattery() // 電量:0 %08 L2 類比 l2Analog
| 項目 | 內容 |
|---|---|
| 用途 | L2 壓力 0~255(DualShock 2 類比模式才有壓力值;手把沒有壓力值時按下 = 255、放開 = 0);未連線 = 0 |
| 範圍 | 0~255 |
| I2C/mBlock 編號 | 08 |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t l2Analog = mbcRead(0x42, 0x08); // L2 類比:0~255mBlock
積木傳回 L2 類比(0~255)。主機送 [08] → 回 [值低][值高][08 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] L2 類比 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 扳機 [L2 v] 類比值 :: #00A4E4)
let l2Analog = mbc.padTrigger(MbcPadTrigger.L2) // L2 類比:0~25509 R2 類比 r2Analog
| 項目 | 內容 |
|---|---|
| 用途 | R2 壓力 0~255(同 08);未連線 = 0 |
| 範圍 | 0~255 |
| I2C/mBlock 編號 | 09 |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t r2Analog = mbcRead(0x42, 0x09); // R2 類比:0~255mBlock
積木傳回 R2 類比(0~255)。主機送 [09] → 回 [值低][值高][09 ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] R2 類比 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 扳機 [R2 v] 類比值 :: #00A4E4)
let r2Analog = mbc.padTrigger(MbcPadTrigger.R2) // R2 類比:0~2550A 系統鍵 sysKeys
| 項目 | 內容 |
|---|---|
| 用途 | b0 PS 鍵、b1 擷取鍵;PS2 手把沒有 → 恆 0(PS4 才有) |
| 範圍 | 0 bit |
| I2C/mBlock 編號 | 0A |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t sysKeys = mbcRead(0x42, 0x0A); // 系統鍵:0 bitmBlock
積木傳回 系統鍵(0 bit)。主機送 [0A] → 回 [值低][值高][0A ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 系統鍵 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
擴充沒有這顆積木;在 JavaScript 用 mbc.readValue(位址, 編號) 讀(讀不到 = −32768)。相關積木:「掌控者 系統鍵 [PS] 被按住?」。
let sysKeys = mbc.readValue(0x42, 0x0A) // 系統鍵:0 bit0B 手把類型 padType
| 項目 | 內容 |
|---|---|
| 用途 | 0 沒有手把、1 PS2 數位模式、2 PS2 類比模式(3 PS4、4 PS5 只有 PS4 接收器會出現) |
| 範圍 | 0~2 |
| I2C/mBlock 編號 | 0B |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t padType = mbcRead(0x42, 0x0B); // 手把類型:0~2mBlock
積木傳回 手把類型(0~2)。主機送 [0B] → 回 [值低][值高][0B ^ 值低 ^ 值高],值 = int16 小端。
(掌控者 連接埠 [1 v] 手把類型 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 手把類型 :: #00A4E4)
let padType = mbc.padType() // 手把類型:0~210~13 搖桿 LX/LY/RX/RY stick
| 項目 | 內容 |
|---|---|
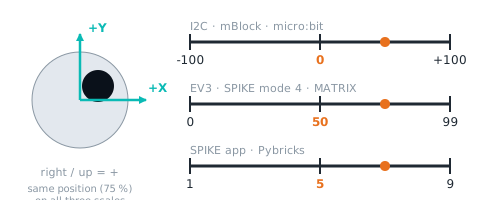
| 用途 | 10 LX、11 LY、12 RX、13 RY:−100 ~ +100,0 = 中間,右/上為正(原始 0 |
| 範圍 | -100~+100 |
| I2C/mBlock 編號 | 10~13 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 2 🔒;模式 0 (toy) byte 2 🔒;模式 4 v[0];模式 7 v[2] 🔒;模式 9 v[2] 🔒。備註:byte23 = LX×10+LY、byte45 = RX×10+RY(1199,中心 55;App 原始紅/綠); 原始紅 = LX×10+LY、原始綠 = RX×10+RY(各 19,5 = 中間); v0 = LX | LY<<8、v1 = RX | RY<<8(各 19,5 = 中間); Pybricks ambient() 用:v2 = LX×1000 + LY×100 + RX×10 + RY(11119999,中心 5555);v0、v1 同模式 6;個位數 RY 在 4.1.x 的 ambient() 讀不到,4.1.x 改從模式 5 reflection() 的小數位讀(見按鍵 buttons16); v2v5 = LX、LY、RX、RY(099 ÷10,0 補 1)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

stick = list(dev.read(9)[2:6])   # [LX, LY, RX, RY]
MBC 函式庫
from pybricks.parameters import Port
from MBC_gamepad_Lib import MBC_GAMEPAD

pad = MBC_GAMEPAD(Port.A)
pad.update()   # 每圈先更新一次
stick = pad.stick('LX')
EV3
模式 1 · int8 · 交錯:index 1 = LX、3 = LY、5 = RX、7 = RY(偶數 index 是按鍵);模式 2 · int8 · IR-REMOTE [LX, LY, RX, RY](描述表宣告 010,實送 099);模式 4 · int8 · index 1 = LX、3 = LY(只到左搖桿)(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

stick = sensor.read(1)[1::2]   # 搖桿 LX/LY/RX/RY(index 1、3、5、7):0~99(50 = 中間)
stick = sensor.read(2)[0:4]   # 搖桿 LX/LY/RX/RY
stick = sensor.read(4)[1::2]   # 搖桿 LX/LY/RX/RY(index 1、3):0~99(50 = 中間)
' clev3r (BASIC)
Sensor.SetMode(1, 1)
stick1 = Sensor.ReadRawValue(1, 1) ' 第 1 筆;第 N 筆的 index = 1 + 2×(N − 1)(1、3、5、7)
Sensor.SetMode(1, 2)
stick1 = Sensor.ReadRawValue(1, 0) ' 第 1 筆;第 N 筆改成 0 + N - 1
Sensor.SetMode(1, 4)
stick1 = Sensor.ReadRawValue(1, 1) ' 第 1 筆;第 N 筆的 index = 1 + 2×(N − 1)(1、3)Arduino I2C
編號 0x10~0x13 連號,一次 mbcReadMany 讀完保證同一瞬間。
int16_t stick[4];
mbcReadMany(0x42, 0x10, 4, stick);   // 搖桿 LX/LY/RX/RY:-100~+100
for (uint8_t i = 0; i < 4; i++) { Serial.print(stick[i]); Serial.print(' '); }
Serial.println();
mBlock
積木傳回 搖桿 LX/LY/RX/RY(-100~+100)。主機送 [10] → 回 [值低][值高][10 ^ 值低 ^ 值高],值 = int16 小端;第 N 路的編號 = 0x10 + (N − 1)。
(掌控者 連接埠 [1 v] 搖桿 [LX/LY/RX/RY] :: sensing)
MATRIX
0x22 B~Y。
// A. 原廠 0x22 積木:B~Y = 搖桿 LX/LY/RX/RY(#67 新增:B、C、M、Y = LX、LY、RX、RY)
int raw = MiniR4.I2C1.MXColor.getColor(B);   // 第 1 組
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(掌控者 搖桿 [左搖桿 X v] :: #00A4E4)
let stick = [mbc.padStick(MbcPadAxis.LeftX), mbc.padStick(MbcPadAxis.LeftY), mbc.padStick(MbcPadAxis.RightX), mbc.padStick(MbcPadAxis.RightY)] // 搖桿 LX/LY/RX/RY:-100~+100寫入命令
只有 Arduino I2C、mBlock、micro:bit 能送命令;SPIKE/EV3 接頭是唯讀的。
E5 震動 vibrate
| 項目 | 內容 |
|---|---|
| 作用 | [強度 0~255],0 = 停;PS2 接收器收到後回 ACK 但忽略(250614 已關手把震動),PS4 才有作用 |
| 參數 | 強度 0~255(1 byte) |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
SPIKE 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x42, 0xE5, 128); // 震動(強度 0~255)mBlock
主機送 [E5][參數…] → 感應器回 [00][00][E5](收到了)再執行。
掌控者 連接埠 [1 v] 震動 (128) :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
掌控者 震動 強度 (200) :: #00A4E4
mbc.padRumble(200) // 震動E6 燈條顏色 setLed
| 項目 | 內容 |
|---|---|
| 作用 | [R][G][B] 各 0~255;PS2 手把沒有燈條,接收器收到後回 ACK 但忽略,PS4 才有作用 |
| 參數 | 紅 0~255(1 byte)、綠 0~255(1 byte)、藍 0~255(1 byte) |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
SPIKE 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x42, 0xE6, 128, 128, 128); // 燈條顏色(紅 0~255、綠 0~255、藍 0~255)mBlock
主機送 [E6][參數…] → 感應器回 [00][00][E6](收到了)再執行。
掌控者 連接埠 [1 v] 燈條顏色 (128) (128) (128) :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
掌控者 燈條顏色 [#ff0000] :: #00A4E4
mbc.padLight(0xff0000) // 燈條顏色狀態旗標 F3
F3 每個 bit 一個狀態;I2C、mBlock、micro:bit 直接讀。
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
恆 1 |
| b1 | 手把已連線 (connected) |
= 06 已連線 |
SPIKE
SPIKE 沒有 F3 旗標;模式 8 回裝置 ID/版本。官方 App 讀不到模式 8。
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

id_word, proto, fw, seq = dev.read(8)   # 模式 8:[ID | hw0<<8, 協議版 2, 主版×100+次版, 更新序號]
addr = id_word & 0xFF   # 0x42
hw0 = id_word >> 8      # 1
EV3
EV3 沒有 F3 旗標;模式 5 回裝置 ID 與韌體版本(ID 格式 B)。
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

id_word, fw = sensor.read(5)   # 模式 5:[ID | hw0<<8, 主版×100+次版]
addr = id_word & 0xFF             # 0x42
hw0 = id_word >> 8                # 1
Arduino I2C
int16_t st = mbcRead(0x42, 0xF3);
bool ready = st & (1 << 0);   // 就緒
bool connected = st & (1 << 1);   // 手把已連線
mBlock
狀態旗標 F3 的各 bit 由擴展拆成布林積木(就緒、校準中…)。
<掌控者 連接埠 [1 v] 連線正常? :: sensing>
MATRIX
MATRIX 原廠 0x22 積木讀不到狀態旗標。
micro:bit
<位址 (0x42 v) 的裝置就緒? :: #00A4E4>
let ready = mbc.deviceReady(0x42)   // F3 bit0;沒接 = false
let st = mbc.status(0x42)   // F3
共用暫存器與命令
所有產品相同,只在 通用 I2C 協議 寫一次:
| 編號 | 名稱 | 說明 |
|---|---|---|
F0 |
裝置 ID | 低 byte = 出廠 I2C 位址(換位址後不變),高 byte = hw[0](通道數/顆數/類別) |
F1 |
協議版本 | 本版 = 2(SPIKE 模式 8 v[1]、EV3 ID 封包同一個數字) |
F2 |
韌體版本 | 主版×100 + 次版(例 102 = 1.2) |
F3 |
狀態旗標 | b0 就緒,其餘各產品定義(見各產品 flags) |
F4 |
更新序號 | 每 10 ms 快照 +1,0~255 循環(2.56 秒一圈,不能拿來偵測重開機;不動 = 模組忙) |
F5 |
開機秒數 | 開機後秒數,到 32767 停住(約 9 小時);數字變小 = 重開機過 |
F8 |
換 I2C 位址 | [F8][新位址 0x08~0x77][新位址取反],存 EEPROM,重開機後生效;[F8][0x00][0xFF] = 回出廠位址(共識 B-5) |
EF |
重新開機 | [EF][0xA5];mBlock 先回 ACK 再重開 |
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/ps2.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- hw[0] = 1(PS2)、電量 07 恆 0、系統鍵 0A 恆 0、手把類型 0B 只會出現 0/1/2(I2C 定案 §2、§4)。
- 08/09 L2/R2 類比照定案寫 0~255:DS2 類比模式有壓力值;沒有壓力值時按下 = 255、放開 = 0(沿用 v1 0x14 的做法,盤點 .ino:598-603)。
- E5 震動、E6 燈條照 I2C 定案 §3 列在 PS2/PS4 共用命令表;PS2 收到回 ACK 後忽略(跟 v1 0x10/0x23 一樣)。
- 搖桿 10
13 在 I2C/mBlock 是 ±100(由 raw (v−128)×100/128、Y 上為正);EV3/0x22 維持 099(50 中間)、SPIKE 維持 1~9(5 中間)照盤點,不改鎖住模式。 - EV3:模式 0、1、2、4 鎖住(照盤點);模式 3 改 方向|形狀<<4|已連線<<8(原本沒有 bit8);模式 5 改成 ID 格式 B(原本 = 按鍵/搖桿合併版)。
- SPIKE:0/5/7/9 鎖住,1、2、4、6 維持不動;模式 3 改 [已連線, 電量(0), 0](原本 = 4 組按鍵);模式 8 改 v[0] = ID|hw[0]<<8(原本 = 搖桿)。模式 9 v[6] button16 = PSX 排列(D3)。
- SPIKE 模式 5 只容得下 11 鍵(L2、R2、L3、R3、START 讀不到),鎖住不改。