
測距者 8 路 × micro:bit(MakeCode 擴充)
測距者 8 路通用 I2C 版可以接 BBC micro:bit V1/V2,用 MakeCode 擴充 pxt-mbc-sensors v2 的積木讀值(內部走 MBC I2C 協議 v2)。擴充安裝、硬體注意事項(3.3 V、供電)請看 micro:bit 總覽。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
重要
擴充 v2 尚未上機驗證;積木名稱以發布版為準: https://github.com/contactmbcrobot/pxt-mbc-sensors
接線
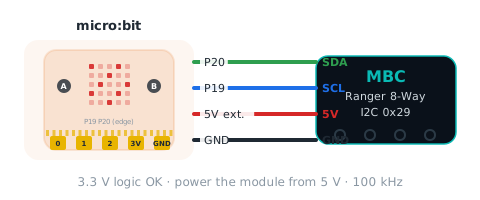
| 感應器 | micro:bit |
|---|---|
| SDA(RX) | P20 |
| SCL(TX) | P19 |
| VCC | 一定要外接 5 V(GND 要和 micro:bit 共地) |
| GND | GND |
讀值積木
| 積木 | 傳回 | 編號 | 說明 |
|---|---|---|---|
| 測距者 8 路 最近距離([公分]) | 0~120 cm | 01 |
8 顆裡最小的距離 0~120 cm(失效那顆以 120 參與),120 = 四周沒東西 |
| 測距者 8 路 最近方向 | -8~+8 | 02 |
最近目標在哪個方向:−7(正左)~ +7(正右),0 = 正前方,負 = 左;±8 = 四周沒東西(沿用上次偏向側) |
| 測距者 8 路 最空曠距離(公分) | 0~120 cm | 03 |
8 顆裡最大的距離 0~120 cm(壞掉那顆永遠 120,會被當成最空曠) |
| 測距者 8 路 最空曠方向 | -7~+7 | 04 |
最遠(最空曠)在哪個方向:−7 ~ +7,0 = 正前方,負 = 左;8 顆全 120 時 = 0 |
| 測距者 8 路 正前方距離([公分]) | 0~120 cm | 05 |
第 4、5 顆(兩顆平行朝前)平均 0~120 cm;EV3 模式 3、SPIKE 模式 6 給的是同一個值的 mm;0x22 的 C 是 min(第 4, 第 5 顆) 不是平均(見 10) |
| 測距者 8 路 最近距離([公釐]) | 0~1200 mm | 06 |
8 顆 mm 的最小值 0~1200(失效那顆以 1200 參與),1200 = 四周沒東西 |
| 測距者 8 路 正前方距離([公釐]) | 0~1200 mm | 09 |
第 4、5 顆(正前方兩顆)平均,0~1200 mm;1200 = 前面沒東西。cm 版是 05 |
| 測距者 8 路 第 [1~8] 顆距離([公分]) | 0~120 cm | 10~17 |
第 1 |
| 測距者 8 路 第 [1~8] 顆距離([公釐]) | 0~1200 mm | 18~1F |
第 1 |
其他積木(是/否、事件)
| 積木 | 相關的值 |
|---|---|
| 當測距者 8 路 距離小於 10 公分 | 01 |
狀態
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
8 顆都初始化完(開機約 2~4 秒)、快照開始更新後恆 1 |
| b1 | 任一顆失效 (fault) |
初始化失敗、I2C 讀失敗或 200 ms 沒更新,任一顆就是 1(= 08 ≠ 0 或 07 ≠ 255) |
JavaScript 寫法
if (!(mbc.waitReady(0x29, 5000))) {
    basic.showIcon(IconNames.No)   // 讀不到:檢查接線與電源
}
basic.forever(function () {
    basic.showNumber(mbc.tof8Nearest(MbcDistUnit.Cm))   // 最近距離 cm
    basic.pause(100)
})
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/tof8.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- 正前方 mm(EV3 模式 3、SPIKE 模式 6 v[1])在定案 §5 沒有獨立 I2C 編號 → 掛在 05 正前方 cm 底下,用 scale:mm 標示,不自己加編號。
- 0x22(使用者 2026-10-21 最終定案):只用一個位址,R~K 由左到右 7 個 cm:第 1、2、3 顆、min(第 4, 第 5)、第 6、7、8 顆;11、12 不放資料;最近距離/方向由主機自己比較。此排法只用在 0x22,EV3/SPIKE不動。
- SPIKE:0/5/7/9 鎖住,1、2、3、4、8 維持不動;模式 6 改 [最近 mm, 正前方 mm, 最近方向 −8
+8](原本 = 第 27 顆兩兩合併);模式 8 v[0] 改 ID|hw[0]<<8。 - 最空曠方向 04 範圍 −7~+7(maxDirection 永遠不會是 0/16,盤點 INO:1086-1088);最近方向 02 ±8 = 沒目標、沿用上次偏向側,開機預設 −8。
- 沒有寫入命令;F8 換位址/EF 重開機用共用的。
- 主對話 2026-10-21:補 09 正前方 mm(定案 §5 只有 05 正前方 cm,但 EV3 模式 3、SPIKE 模式 6 都送 mm,I2C/mBlock 應有同一個值)。
- 擴充內部用
Int16LE讀、寫完編號basic.pause(2)(D5);感應器沒接好時讀值積木回 0、是/否積木回「否」。