
循行者 8 路 × Arduino I2C(通用 I2C 版)
循行者 8 路通用 I2C 版用 MBC I2C 協議 v2:寫一個編號、讀 2 byte 就是一個值(int16 小端),連號的值可以一次讀完。本頁是這款產品的值表、命令表與接線;共用規則(F0~F5 版本與狀態、F8 換位址、EF 重開機)在 通用 I2C 協議。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
提示
不太會寫程式? 直接看 Arduino 範例,每支都能複製上傳。每個值的六平台讀法在 指令參考。
基本資訊
| 項目 | 內容 |
|---|---|
| I2C 位址 | 0x16(可用 F8 換) |
| F0 裝置 ID | 低 byte 0x16、高 byte 8 |
| 型號 | LINE8 |
| 協議版本 F1 | 2 |
| 速度 | 100 kHz(建議)/400 kHz;寫完編號等 2 ms 再讀 |
| 讀法 | 主機寫 [編號] → 等 2 ms → 讀 2×k byte(k≤16)= 從該編號起連續 k 個 int16 小端;空號回 -32768 |
| 快照 | 每 10 ms 更新,一次讀多個值保證同一瞬間 |
接線
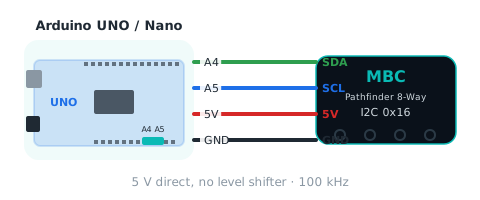
| 感應器 | Arduino UNO / Nano | Arduino R4 | ESP32 |
|---|---|---|---|
| SDA | A4 | SDA | GPIO 21 |
| SCL | A5 | SCL | GPIO 22 |
| 5V | 5V | 5V | 5V |
| GND | GND | GND | GND |
5 V 主機可直接接,不需準位轉換;同一組 SDA/SCL 上位址相同的產品不能同時接(用 F8 先換位址)。
值表
每個編號讀回一個 int16;點編號看六平台讀法與示意圖。
| 編號 | 值 | 範圍 | 說明 |
|---|---|---|---|
01 |
線位置 linePos |
-8~+8 | 線在哪一路:−8(最左)~+8(最右),0 = 正中間;站在車後往前看,負 = 線在左 |
02 |
細位置 linePosFine |
-100~+100 | 線位置的細分:−100 ~ +100,0 = 正中間,負 = 線在左(與線位置同號) |
03 |
線寬 lineWidth |
0~8 路 | 壓到線的路數 0~8,0 = 找不到線 |
04 |
線段數 groupCount |
0~4 | 看到幾段線:0 丟線、1 一條線、2 以上 = 分岔/十字 |
05 |
壓線位元圖 bitmap |
0~255 bit | bit0 = 第 1 路(最左)… bit7 = 第 8 路,1 = 那一路在線上 |
06 |
最後離線方向 lastDir |
-8~+8 | 丟線前線最後在哪一側:−8 ~ +8(負 = 左),找回線後維持最後一次 |
07 |
二值化門檻 threshold |
1~99 | 判斷「在線上」的光值門檻 1~99,預設 50;用 E4 改 |
08 |
校準完成次數 calibCount |
0~255 次 | 開機後完成校準的次數(按鈕校準也算) |
10~17 |
第 1~8 路光值 light |
0~100 | 第 1 |
寫入命令
| 編號 | 命令 | 參數 | 說明 |
|---|---|---|---|
E0 |
切黑線 blackLine |
— | 追黑線(預設);存 RAM,重開機回預設 |
E1 |
切白線 whiteLine |
— | 追白線(F3 b1 = 1);存 RAM,重開機回預設 |
E2 |
黑色校準 calibBlack |
— | 把目前讀值記為黑(感應器壓在黑線上),約 50 ms;寫入 EEPROM(執行中 F3 bit2 = 1) |
E3 |
白色校準 calibWhite |
— | 把目前讀值記為白(感應器壓在白底上),約 50 ms;寫入 EEPROM(執行中 F3 bit2 = 1) |
E4 |
設定門檻 setThreshold |
門檻 1~99 | 二值化門檻 1~99(RAM,重開機回預設 50);SPIKE 參數超出範圍回失敗(狀態 2) |
E7 |
5 秒動態校準 calibAuto |
— | 5 秒內把感應器在黑線與白底上來回掃,取極值當黑白參考(共識 B-12,= v1 的 0x20=0x01);期間 F3 b2 = 1(執行中 F3 bit2 = 1) |
E9 |
左右反向 reverse |
反向 0~1 | [0 正常/1 左右反向]:感應器反裝時用,通道順序與線位置左右對調;校準值照實體通道存,切換不用重校;存 RAM,重開機回 0(舊 mBlock 沒有);SPIKE 參數超出範圍回失敗(狀態 2) |
狀態旗標 F3
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
恆 1 |
| b1 | 白線模式 (whiteMode) |
1 = 正在追白線 |
| b2 | 校準中 (calibrating) |
E2/E3/E7 執行中;此時拒收新的校準命令 |
| b3 | 丟線 (lost) |
線段數 = 0 |
| b4 | 分岔 (fork) |
線段數 ≥ 2 |
| b5 | 左右反向 (reversed) |
E9 = 1(感應器反裝,左右對調) |
共用暫存器
| 編號 | 名稱 | 說明 |
|---|---|---|
F0 |
裝置 ID | 低 byte = 出廠 I2C 位址(換位址後不變),高 byte = hw[0](通道數/顆數/類別) |
F1 |
協議版本 | 本版 = 2(SPIKE 模式 8 v[1]、EV3 ID 封包同一個數字) |
F2 |
韌體版本 | 主版×100 + 次版(例 102 = 1.2) |
F3 |
狀態旗標 | b0 就緒,其餘各產品定義(見各產品 flags) |
F4 |
更新序號 | 每 10 ms 快照 +1,0~255 循環(2.56 秒一圈,不能拿來偵測重開機;不動 = 模組忙) |
F5 |
開機秒數 | 開機後秒數,到 32767 停住(約 9 小時);數字變小 = 重開機過 |
F8 |
換 I2C 位址 | [F8][新位址 0x08~0x77][新位址取反],存 EEPROM,重開機後生效;[F8][0x00][0xFF] = 回出廠位址(共識 B-5) |
EF |
重新開機 | [EF][0xA5];mBlock 先回 ACK 再重開 |
單檔小幫手函式
不需要安裝函式庫。分兩段貼:第 ① 段(2 行)放程式最上面,第 ② 段貼程式最下面。#include <Wire.h> 和 MBC_NONE 一定要在 setup() 用到之前出現,整段放最下面會編不過。
① 放在程式最上面(setup() 前面)
#include <Wire.h>

const int16_t MBC_NONE = -32768;   // 讀不到/空號
② 貼在程式最下面(loop() 後面)
// 從編號 id 起連續讀 k 個值(k ≤ 16),int16 小端
bool mbcReadMany(uint8_t addr, uint8_t id, uint8_t k, int16_t *out) {
  Wire.beginTransmission(addr);
  Wire.write(id);
  if (Wire.endTransmission() != 0) return false;
  delay(2);                                        // 一律等 2 ms(ESP32 產品不能時脈延展)
  if (Wire.requestFrom(addr, (uint8_t)(k * 2)) != (uint8_t)(k * 2)) return false;
  for (uint8_t i = 0; i < k; i++) {
    uint8_t lo = Wire.read(), hi = Wire.read();
    out[i] = (int16_t)(lo | (hi << 8));
  }
  return true;
}

// 讀 1 個值;讀不到回 MBC_NONE
int16_t mbcRead(uint8_t addr, uint8_t id) {
  int16_t v;
  return mbcReadMany(addr, id, 1, &v) ? v : MBC_NONE;
}

// 寫入命令(0~3 個參數)
// 2 個參數、第 1 個是 0 時要寫 (uint8_t)0,例如 mbcWrite(ADDR, 0xF8, (uint8_t)0x00, 0xFF),不然會跟下面陣列版的 mbcWrite 分不清而編不過
void mbcWrite(uint8_t addr, uint8_t id, const uint8_t *args, uint8_t n) {
  Wire.beginTransmission(addr);
  Wire.write(id);
  for (uint8_t i = 0; i < n; i++) Wire.write(args[i]);
  Wire.endTransmission();
}
void mbcWrite(uint8_t addr, uint8_t id) { mbcWrite(addr, id, nullptr, 0); }
void mbcWrite(uint8_t addr, uint8_t id, uint8_t a) { mbcWrite(addr, id, &a, 1); }
void mbcWrite(uint8_t addr, uint8_t id, uint8_t a, uint8_t b) { uint8_t p[2] = {a, b}; mbcWrite(addr, id, p, 2); }
void mbcWrite(uint8_t addr, uint8_t id, uint8_t a, uint8_t b, uint8_t c) { uint8_t p[3] = {a, b, c}; mbcWrite(addr, id, p, 3); }

// 等模組就緒(F3 bit0 = 1),最多 ms 毫秒
bool mbcWaitReady(uint8_t addr, unsigned long ms) {
  unsigned long t0 = millis();
  while (millis() - t0 < ms) {
    int16_t st = mbcRead(addr, 0xF3);
    if (st != MBC_NONE && (st & 1)) return true;
    delay(20);
  }
  return false;
}
範例:整張值表逐行印
// 小幫手第 ① 段
#include <Wire.h>

const int16_t MBC_NONE = -32768;   // 讀不到/空號

const uint8_t ADDR = 0x16;

void setup() {
  Serial.begin(115200);
  Wire.begin();
#if defined(WIRE_HAS_TIMEOUT)
  Wire.setWireTimeout(25000, true);   // AVR:模組沒回應時不會卡死
#endif
  if (!mbcWaitReady(ADDR, 2000)) Serial.println("找不到模組,請檢查接線與位址");
  Serial.print("ID 0x"); Serial.println(mbcRead(ADDR, 0xF0), HEX);   // 低 byte 位址、高 byte hw[0]
  Serial.print("FW ");    Serial.println(mbcRead(ADDR, 0xF2));
}

void loop() {
  Serial.print("linePos: "); Serial.println(mbcRead(ADDR, 0x01));   // 線位置
  Serial.print("linePosFine: "); Serial.println(mbcRead(ADDR, 0x02));   // 細位置
  Serial.print("lineWidth: "); Serial.println(mbcRead(ADDR, 0x03));   // 線寬
  Serial.print("groupCount: "); Serial.println(mbcRead(ADDR, 0x04));   // 線段數
  Serial.print("bitmap: "); Serial.println(mbcRead(ADDR, 0x05));   // 壓線位元圖
  Serial.print("lastDir: "); Serial.println(mbcRead(ADDR, 0x06));   // 最後離線方向
  Serial.print("threshold: "); Serial.println(mbcRead(ADDR, 0x07));   // 二值化門檻
  Serial.print("calibCount: "); Serial.println(mbcRead(ADDR, 0x08));   // 校準完成次數
  { int16_t a[8]; mbcReadMany(ADDR, 0x10, 8, a); Serial.print("light: "); for (uint8_t i = 0; i < 8; i++) { Serial.print(a[i]); Serial.print(' '); } Serial.println(); }
  Serial.println();
  delay(200);
}

// 下面貼上「單檔小幫手函式」第 ② 段
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/line8.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- B-11:細位置 02 與線位置 01 同號(負 = 左);v1 韌體註解寫反,程式碼同號。
- B-12:E7 五秒動態校準補回(v1 的 0x20=0x01),定案表沒列。
- SPIKE 教育版模式 0 的 byte 8~15 補 0(#65 已改,使用者保留)。
- EV3 模式 4 與模式 2 相同內容;模式 3 改壓線位元圖(#67)。
- mBlock 舊版:MBC_MBLOCK_LEGACY=1 時逐 byte 同 2026-10-21 統一後韌體,0x0B 回 1。
- 接線表的腳位以各主機板常見預設為準(ESP32 可用
Wire.begin(sda, scl)改)。