
循行者 8 路 指令參考
這一頁列出循行者 8 路送給每個上位機的每一個值、每一個命令:它是什麼意思、範圍多少、在 SPIKE/EV3/Arduino I2C/mBlock/MATRIX/micro:bit 各要怎麼讀。網址加 ?host=spike(或 ev3、arduino、mblock、matrix、microbit)會直接展開那個平台。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
| 項目 | 內容 |
|---|---|
| I2C 出廠位址 | 0x16 |
| hw[0] | 8(F0 高 byte、SPIKE 模式 8/EV3 模式 5 ID 高 byte) |
| 型號 | LINE8 |
| 協議版本 | 2 |
| 支援平台 | SPIKE、EV3、Arduino I2C、mBlock、MATRIX、micro:bit |
值一覽
| 編號 | 值 | 範圍 | SPIKE | EV3 | Arduino I2C | mBlock | MATRIX | micro:bit |
|---|---|---|---|---|---|---|---|---|
01 |
線位置 | -8~+8 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
02 |
細位置 | -100~+100 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
03 |
線寬 | 0~8 路 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
04 |
線段數 | 0~4 | ✓ | — | ✓ | ✓ | — | ✓ |
05 |
壓線位元圖 | 0~255 bit | ✓ | ✓ | ✓ | ✓ | — | ✓ |
06 |
最後離線方向 | -8~+8 | — | — | ✓ | ✓ | — | ✓ |
07 |
二值化門檻 | 1~99 | — | — | ✓ | ✓ | — | ✓ |
08 |
校準完成次數 | 0~255 次 | — | — | ✓ | ✓ | — | ✓ |
10~17 |
第 1~8 路光值 | 0~100 | ✓ | ✓ | ✓ | ✓ | ✓ | ✓ |
✓ = 這個平台有這個值;— = 沒有(表格裡的平台欄位只列產品支援的平台)。
每個值怎麼讀
01 線位置 linePos
| 項目 | 內容 |
|---|---|
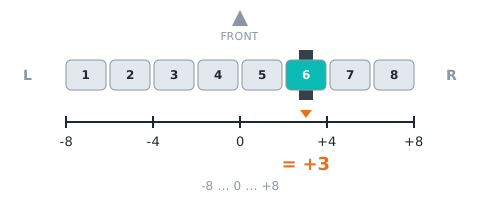
| 用途 | 線在哪一路:−8(最左)~+8(最右),0 = 正中間;站在車後往前看,負 = 線在左 |
| 範圍 | -8~+8 |
| I2C/mBlock 編號 | 01 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 1 −8 🔒;模式 0 (toy) byte 0 −8 🔒;模式 1 byte 0 −8;模式 5 v[0] 🔒;模式 9 v[4] lo −8 🔒。備註:Pybricks reflection() 編碼:X = (線位置+8)×10 + 線寬(0168),共用核心 mbcReflFill8 送出:2026-11-01 以後的韌體 reflection() 剛好 = X(3.x、4.x 都是整數);舊韌體(R=G=B=a×256+b)在 4.x 帶 0.30.9 的小數,先 int()。主機 ÷10 取整−8 = 線位置、取餘數 = 線寬(INO:947-950)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[4]
linePos = (w & 0xFF) - 8   # 線位置(低 byte)
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
linePos = line.pos8()
EV3
模式 0 · int8 · IR-PROX(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

linePos = sensor.read(0)[0]   # 線位置:-8~+8
' clev3r (BASIC)
Sensor.SetMode(1, 0)
linePos = Sensor.ReadRawValue(1, 0)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t linePos = mbcRead(0x16, 0x01); // 線位置:-8~+8mBlock
積木傳回 線位置(-8~+8)。主機送 [01] → 回 [值低][值高][01 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 線的位置 :: sensing)
MATRIX
0x22 R (+8)。
// A. 原廠 0x22 積木:R = 線位置 + 8
int linePos = MiniR4.I2C1.MXColor.getColor(R) - 8;
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 線位置 :: #00A4E4)
let linePos = mbc.linePosition() // 線位置:-8~+802 細位置 linePosFine
| 項目 | 內容 |
|---|---|
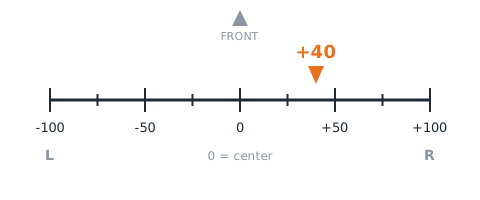
| 用途 | 線位置的細分:−100 ~ +100,0 = 正中間,負 = 線在左(與線位置同號) |
| 範圍 | -100~+100 |
| I2C/mBlock 編號 | 02 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 2 −100 🔒;模式 3 byte 0 −100;模式 4 v[0] −100;模式 7 v[0] 🔒;模式 9 v[5] lo −100 🔒。備註:4 個 int16:第 1、2、4 格 = (細位置+100)×100 + 線寬(0~20008;Pybricks hsv(surface=False).h 讀第 1 格,原封不動);第 3 格 = (細位置+100)×100 + min(線寬,9)×10(Pybricks ambient() 讀這格:4.1.2 先 ÷10 去尾再 ÷10、3.6.1/4.0.0 ÷100,都得到 細位置+100 . 線寬)。2026-10-30 起第 3 格改這個編碼
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[5]
linePosFine = (w & 0xFF) - 100   # 細位置(低 byte)
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
linePosFine = line.pos100()
EV3
模式 2 · int8 · IR-REMOTE byte0 = highRes−100 存成 int8(F030 ev3Uart case 2),主機直接讀(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

linePosFine = sensor.read(2)[0]   # 細位置:-100~+100
' clev3r (BASIC)
Sensor.SetMode(1, 2)
linePosFine = Sensor.ReadRawValue(1, 0)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t linePosFine = mbcRead(0x16, 0x02); // 細位置:-100~+100mBlock
積木傳回 細位置(-100~+100)。主機送 [02] → 回 [值低][值高][02 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 線的細位置 :: sensing)
MATRIX
0x22 B (+100)。
// A. 原廠 0x22 積木:B = 細位置 + 100
int linePosFine = MiniR4.I2C1.MXColor.getColor(B) - 100;
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 細位置 :: #00A4E4)
let linePosFine = mbc.linePositionFine() // 細位置:-100~+100相關範例:Arduino 範例 06、EV3 範例 04
03 線寬 lineWidth
| 項目 | 內容 |
|---|---|
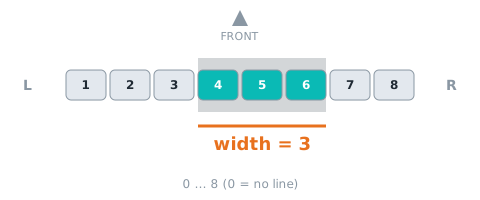
| 用途 | 壓到線的路數 0~8,0 = 找不到線 |
| 範圍 | 0~8 路 |
| I2C/mBlock 編號 | 03 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 0 🔒;模式 0 (toy) byte 1 🔒;模式 2 byte 0;模式 5 v[0] 🔒;模式 7 v[0] 🔒;模式 9 v[4] hi 🔒。備註:跟線位置合在 reflection() 的個位數(見線位置); 跟細位置合在一起(見細位置):第 1、2、4 格是個位數(hsv(surface=False).h),第 3 格是十位數、最多 9(ambient() 的小數第 1 位)
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[4]
lineWidth = ((w >> 8) & 0xFF)   # 線寬(高 byte)
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
lineWidth = line.width()
EV3
模式 2 · int8(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

lineWidth = sensor.read(2)[1]   # 線寬:0~8 路
' clev3r (BASIC)
Sensor.SetMode(1, 2)
lineWidth = Sensor.ReadRawValue(1, 1)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t lineWidth = mbcRead(0x16, 0x03); // 線寬:0~8 路mBlock
積木傳回 線寬(0~8 路)。主機送 [03] → 回 [值低][值高][03 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 線寬 :: sensing)
MATRIX
0x22 G。
// A. 原廠 0x22 積木:G = 線寬
int lineWidth = MiniR4.I2C1.MXColor.getColor(G);
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 線寬 :: #00A4E4)
let lineWidth = mbc.lineWidth() // 線寬:0~8 路相關範例:Arduino 範例 03、EV3 範例 03
04 線段數 groupCount
| 項目 | 內容 |
|---|---|
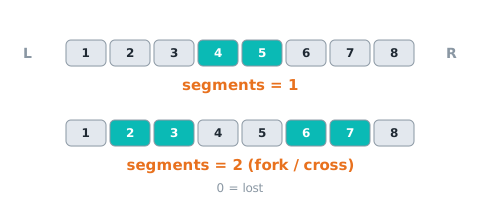
| 用途 | 看到幾段線:0 丟線、1 一條線、2 以上 = 分岔/十字 |
| 範圍 | 0~4 |
| I2C/mBlock 編號 | 04 |
怎麼讀
SPIKE
模式 9 v[5] hi 🔒
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[5]
groupCount = ((w >> 8) & 0xFF)   # 線段數(高 byte)
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
groupCount = line.junction()
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t groupCount = mbcRead(0x16, 0x04); // 線段數:0~4mBlock
積木傳回 線段數(0~4)。主機送 [04] → 回 [值低][值高][04 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 線段數 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 線段數 :: #00A4E4)
let groupCount = mbc.lineSegments() // 線段數:0~4相關積木「循行者 看到線?」
let lineSeen = mbc.lineSeen()相關積木「當循行者 [丟線]」
mbc.onLineEvent(MbcLineEvent.Lost, function () {
})相關範例:Arduino 範例 05
05 壓線位元圖 bitmap
| 項目 | 內容 |
|---|---|
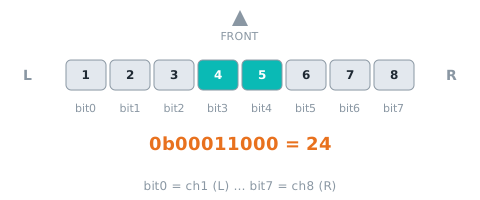
| 用途 | bit0 = 第 1 路(最左)… bit7 = 第 8 路,1 = 那一路在線上 |
| 範圍 | 0~255 bit |
| I2C/mBlock 編號 | 05 |
怎麼讀
SPIKE
模式 4 v[1];模式 9 v[6] lo 🔒
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

w = dev.read(9)[6]
bitmap = (w & 0xFF)   # 壓線位元圖(低 byte)
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
bitmap = line.bin_raw()
EV3
模式 3 · int16 · #67 新:IR-REM-A 1×int16
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

bitmap = sensor.read(3)[0]   # 壓線位元圖:0~255 bit
' clev3r (BASIC)
Sensor.SetMode(1, 3)
bitmap = Sensor.ReadRawValue(1, 0)Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t bitmap = mbcRead(0x16, 0x05); // 壓線位元圖:0~255 bitmBlock
積木傳回 壓線位元圖(0~255 bit)。主機送 [05] → 回 [值低][值高][05 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 壓線位元圖 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 壓線位元圖 :: #00A4E4)
let bitmap = mbc.lineBitmap() // 壓線位元圖:0~255 bit相關積木「循行者 第 1 路在線上?」
let lineChannelOnLine = mbc.lineChannelOnLine(1)相關範例:Arduino 範例 05、EV3 範例 06
06 最後離線方向 lastDir
| 項目 | 內容 |
|---|---|
| 用途 | 丟線前線最後在哪一側:−8 ~ +8(負 = 左),找回線後維持最後一次 |
| 範圍 | -8~+8 |
| I2C/mBlock 編號 | 06 |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t lastDir = mbcRead(0x16, 0x06); // 最後離線方向:-8~+8mBlock
積木傳回 最後離線方向(-8~+8)。主機送 [06] → 回 [值低][值高][06 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 最後離線方向 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 最後離線方向 :: #00A4E4)
let lastDir = mbc.lineLastDirection() // 最後離線方向:-8~+8相關範例:Arduino 範例 06
07 二值化門檻 threshold
| 項目 | 內容 |
|---|---|
| 用途 | 判斷「在線上」的光值門檻 1~99,預設 50;用 E4 改 |
| 範圍 | 1~99 |
| I2C/mBlock 編號 | 07 |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t threshold = mbcRead(0x16, 0x07); // 二值化門檻:1~99mBlock
積木傳回 二值化門檻(1~99)。主機送 [07] → 回 [值低][值高][07 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 門檻 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 門檻 :: #00A4E4)
let threshold = mbc.lineThreshold() // 二值化門檻:1~99相關範例:Arduino 範例 07
08 校準完成次數 calibCount
| 項目 | 內容 |
|---|---|
| 用途 | 開機後完成校準的次數(按鈕校準也算) |
| 範圍 | 0~255 次 |
| I2C/mBlock 編號 | 08 |
怎麼讀
SPIKE
SPIKE 模式沒有送這個值(已鎖住的模式不再改)。需要時改用 Arduino I2C/mBlock。
EV3
EV3 模式沒有送這個值(EV3 封包以已鎖住的模式為準)。需要時改用 Arduino I2C/mBlock。
Arduino I2C
讀不到(沒接、位址錯)時回 MBC_NONE(−32768)。
int16_t calibCount = mbcRead(0x16, 0x08); // 校準完成次數:0~255 次mBlock
積木傳回 校準完成次數(0~255 次)。主機送 [08] → 回 [值低][值高][08 ^ 值低 ^ 值高],值 = int16 小端。
(循行者 連接埠 [1 v] 校準次數 :: sensing)
MATRIX
MATRIX 原廠 0x22 積木沒有這個值。
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 校準次數 :: #00A4E4)
let calibCount = mbc.lineCalibrationCount() // 校準完成次數:0~255 次相關積木「循行者 校準中?」
let lineCalibrating = mbc.lineCalibrating()相關範例:Arduino 範例 04
10~17 第 1~8 路光值 light
| 項目 | 內容 |
|---|---|
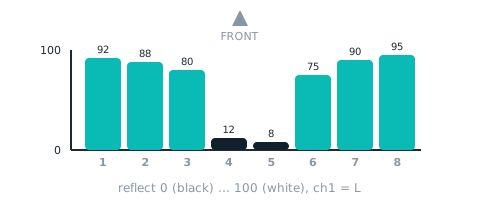
| 用途 | 第 1 |
| 範圍 | 0~100 |
| I2C/mBlock 編號 | 10~17 |
| 鎖住 | 🔒 已鎖住的樂高模式排法不再改 |
怎麼讀
SPIKE
模式 0 (edu) byte 4 🔒;模式 9 v[0] 🔒。備註:4-bit (v×10)>>6; 每 int16 兩路:lo = 奇數路、hi = 偶數路
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

words = dev.read(9)[0:4]
light = []
for w in words:
    light.append(w & 0xFF)          # 奇數路
    light.append((w >> 8) & 0xFF)   # 偶數路
MBC 函式庫
from pybricks.parameters import Port
from MBC_line8_obj_Lib import MBC_LINE8

line = MBC_LINE8(Port.A)
light = line.ir_calibration()   # list,第 1 路 = [0]
EV3
模式 1 · int8 · IR-SEEK 8×int8(已鎖住的模式,韌體與主機端都不再改)
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

light = sensor.read(1)[0:8]   # 第 1~8 路光值
' clev3r (BASIC)
Sensor.SetMode(1, 1)
light1 = Sensor.ReadRawValue(1, 0) ' 第 1 筆;第 N 筆改成 0 + N - 1Arduino I2C
編號 0x10~0x17 連號,一次 mbcReadMany 讀完保證同一瞬間。
int16_t light[8];
mbcReadMany(0x16, 0x10, 8, light);   // 第 1~8 路光值:0~100
for (uint8_t i = 0; i < 8; i++) { Serial.print(light[i]); Serial.print(' '); }
Serial.println();
mBlock
積木傳回 第 18 路光值(0100)。主機送 [10] → 回 [值低][值高][10 ^ 值低 ^ 值高],值 = int16 小端;第 N 路的編號 = 0x10 + (N − 1)。
(循行者 連接埠 [1 v] 第 [1 v] 路光值 :: sensing)
MATRIX
0x22 C~K。
// A. 原廠 0x22 積木:C~K = 第 1~8 路光值(C~K 兩路一組 convert9×10+convert9)
int raw = MiniR4.I2C1.MXColor.getColor(C);   // 第 1 組
micro:bit
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
(循行者 第 (1) 路光值 :: #00A4E4)
let light = mbc.lineChannel(1) // 第 1~8 路光值:0~100(N = 1~8)相關範例:Arduino 範例 02、EV3 範例 01
寫入命令
只有 Arduino I2C、mBlock、micro:bit 能送命令;SPIKE/EV3 接頭是唯讀的。
E0 切黑線 blackLine
| 項目 | 內容 |
|---|---|
| 作用 | 追黑線(預設);存 RAM,重開機回預設 |
| 參數 | 無 |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE0)   # 切黑線
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE0); // 切黑線mBlock
主機送 [E0] → 感應器回 [00][00][E0](收到了)再執行。
循行者 連接埠 [1 v] 切黑線 :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 循 [黑 v] 線 :: #00A4E4
mbc.lineSetColor(MbcLineColor.Black) // 切黑線E1 切白線 whiteLine
| 項目 | 內容 |
|---|---|
| 作用 | 追白線(F3 b1 = 1);存 RAM,重開機回預設 |
| 參數 | 無 |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE1)   # 切白線
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE1); // 切白線mBlock
主機送 [E1] → 感應器回 [00][00][E1](收到了)再執行。
循行者 連接埠 [1 v] 切白線 :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 循 [白 v] 線 :: #00A4E4
mbc.lineSetColor(MbcLineColor.White) // 切白線E2 黑色校準 calibBlack
| 項目 | 內容 |
|---|---|
| 作用 | 把目前讀值記為黑(感應器壓在黑線上),約 50 ms;寫入 EEPROM |
| 參數 | 無 |
| 忙碌旗標 | F3 bit2(執行中 = 1) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE2)   # 黑色校準
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE2);   // 黑色校準
while (mbcRead(0x16, 0xF3) & (1 << 2)) delay(10);   // 等 F3 bit2 歸零 = 做完
mBlock
主機送 [E2] → 感應器回 [00][00][E2](收到了)再執行;執行期間 F3 bit2 = 1。
循行者 連接埠 [1 v] 黑色校準 :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 校準 [目前讀值記為黑 v] :: #00A4E4
mbc.lineCalibrate(MbcLineCalib.Black) // 黑色校準E3 白色校準 calibWhite
| 項目 | 內容 |
|---|---|
| 作用 | 把目前讀值記為白(感應器壓在白底上),約 50 ms;寫入 EEPROM |
| 參數 | 無 |
| 忙碌旗標 | F3 bit2(執行中 = 1) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE3)   # 白色校準
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE3);   // 白色校準
while (mbcRead(0x16, 0xF3) & (1 << 2)) delay(10);   // 等 F3 bit2 歸零 = 做完
mBlock
主機送 [E3] → 感應器回 [00][00][E3](收到了)再執行;執行期間 F3 bit2 = 1。
循行者 連接埠 [1 v] 白色校準 :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 校準 [目前讀值記為白 v] :: #00A4E4
mbc.lineCalibrate(MbcLineCalib.White) // 白色校準E4 設定門檻 setThreshold
| 項目 | 內容 |
|---|---|
| 作用 | 二值化門檻 1~99(RAM,重開機回預設 50);SPIKE 參數超出範圍回失敗(狀態 2) |
| 參數 | 門檻 1~99(1 byte) |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE4, 50)   # 設定門檻(門檻 1~99)
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE4, 50); // 設定門檻(門檻 1~99)mBlock
主機送 [E4][參數…] → 感應器回 [00][00][E4](收到了)再執行。
循行者 連接埠 [1 v] 設定門檻 (50) :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 門檻設為 (50) :: #00A4E4
mbc.lineSetThreshold(50) // 設定門檻E7 5 秒動態校準 calibAuto
| 項目 | 內容 |
|---|---|
| 作用 | 5 秒內把感應器在黑線與白底上來回掃,取極值當黑白參考(共識 B-12,= v1 的 0x20=0x01);期間 F3 b2 = 1 |
| 參數 | 無 |
| 忙碌旗標 | F3 bit2(執行中 = 1) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE7)   # 5 秒動態校準
ok = line.wait_done(8000)   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE7);   // 5 秒動態校準
while (mbcRead(0x16, 0xF3) & (1 << 2)) delay(10);   // 等 F3 bit2 歸零 = 做完
mBlock
主機送 [E7] → 感應器回 [00][00][E7](收到了)再執行;執行期間 F3 bit2 = 1。
循行者 連接埠 [1 v] 5 秒動態校準 :: sensing
MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
循行者 校準 [自動(來回掃 5 秒) v] :: #00A4E4
mbc.lineCalibrate(MbcLineCalib.Auto) // 5 秒動態校準E9 左右反向 reverse
| 項目 | 內容 |
|---|---|
| 作用 | [0 正常/1 左右反向]:感應器反裝時用,通道順序與線位置左右對調;校準值照實體通道存,切換不用重校;存 RAM,重開機回 0(舊 mBlock 沒有);SPIKE 參數超出範圍回失敗(狀態 2) |
| 參數 | 反向 0~1(1 byte) |
| 忙碌旗標 | 無(立即生效) |
怎麼送
SPIKE
Pybricks+MBC 函式庫才送得了(官方 App、內建 ColorSensor 積木不行);要 2026-10 以後的感應器韌體。
from pybricks.parameters import Port
from MBC_sensors import MBC_LINE8

line = MBC_LINE8(Port.A)
line.cmd(0xE9, 1)   # 左右反向(反向 0~1)
ok = line.wait_done()   # True=做完;False=失敗/拒絕/逾時
EV3
EV3 接頭沒有寫入命令;校準用感應器上的按鈕,設定用 Arduino I2C/mBlock。
Arduino I2C
mbcWrite(0x16, 0xE9, 1); // 左右反向(反向 0~1)MATRIX
MATRIX 原廠 0x22 積木沒有這個命令。
micro:bit
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x16, 0xE9, [參數])。
狀態旗標 F3
F3 每個 bit 一個狀態;I2C、mBlock、micro:bit 直接讀。
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
恆 1 |
| b1 | 白線模式 (whiteMode) |
1 = 正在追白線 |
| b2 | 校準中 (calibrating) |
E2/E3/E7 執行中;此時拒收新的校準命令 |
| b3 | 丟線 (lost) |
線段數 = 0 |
| b4 | 分岔 (fork) |
線段數 ≥ 2 |
| b5 | 左右反向 (reversed) |
E9 = 1(感應器反裝,左右對調) |
SPIKE
SPIKE 沒有 F3 旗標;模式 8 回裝置 ID/版本。官方 App 讀不到模式 8。
from pybricks.iodevices import PUPDevice
from pybricks.parameters import Port

dev = PUPDevice(Port.A)   # 感應器插 A 孔

id_word, proto, fw, seq = dev.read(8)   # 模式 8:[ID | hw0<<8, 協議版 2, 主版×100+次版, 更新序號]
addr = id_word & 0xFF   # 0x16
hw0 = id_word >> 8      # 8
EV3
EV3 沒有 F3 旗標;模式 5 回裝置 ID 與韌體版本(ID 格式 B)。
from pybricks.iodevices import LUMPDevice
from pybricks.parameters import Port

sensor = LUMPDevice(Port.S1)   # 感應器插 1 號孔

id_word, fw = sensor.read(5)   # 模式 5:[ID | hw0<<8, 主版×100+次版]
addr = id_word & 0xFF             # 0x16
hw0 = id_word >> 8                # 8
Arduino I2C
int16_t st = mbcRead(0x16, 0xF3);
bool ready = st & (1 << 0);   // 就緒
bool whiteMode = st & (1 << 1);   // 白線模式
bool calibrating = st & (1 << 2);   // 校準中
bool lost = st & (1 << 3);   // 丟線
bool fork = st & (1 << 4);   // 分岔
bool reversed = st & (1 << 5);   // 左右反向
mBlock
狀態旗標 F3 的各 bit 由擴展拆成布林積木(就緒、校準中…)。
<循行者 連接埠 [1 v] 連線正常? :: sensing>
MATRIX
MATRIX 原廠 0x22 積木讀不到狀態旗標。
micro:bit
<位址 (0x16 v) 的裝置就緒? :: #00A4E4>
let ready = mbc.deviceReady(0x16)   // F3 bit0;沒接 = false
let st = mbc.status(0x16)   // F3
共用暫存器與命令
所有產品相同,只在 通用 I2C 協議 寫一次:
| 編號 | 名稱 | 說明 |
|---|---|---|
F0 |
裝置 ID | 低 byte = 出廠 I2C 位址(換位址後不變),高 byte = hw[0](通道數/顆數/類別) |
F1 |
協議版本 | 本版 = 2(SPIKE 模式 8 v[1]、EV3 ID 封包同一個數字) |
F2 |
韌體版本 | 主版×100 + 次版(例 102 = 1.2) |
F3 |
狀態旗標 | b0 就緒,其餘各產品定義(見各產品 flags) |
F4 |
更新序號 | 每 10 ms 快照 +1,0~255 循環(2.56 秒一圈,不能拿來偵測重開機;不動 = 模組忙) |
F5 |
開機秒數 | 開機後秒數,到 32767 停住(約 9 小時);數字變小 = 重開機過 |
F8 |
換 I2C 位址 | [F8][新位址 0x08~0x77][新位址取反],存 EEPROM,重開機後生效;[F8][0x00][0xFF] = 回出廠位址(共識 B-5) |
EF |
重新開機 | [EF][0xA5];mBlock 先回 ACK 再重開 |
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/line8.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- B-11:細位置 02 與線位置 01 同號(負 = 左);v1 韌體註解寫反,程式碼同號。
- B-12:E7 五秒動態校準補回(v1 的 0x20=0x01),定案表沒列。
- SPIKE 教育版模式 0 的 byte 8~15 補 0(#65 已改,使用者保留)。
- EV3 模式 4 與模式 2 相同內容;模式 3 改壓線位元圖(#67)。
- mBlock 舊版:MBC_MBLOCK_LEGACY=1 時逐 byte 同 2026-10-21 統一後韌體,0x0B 回 1。