
測距者 2 路 × mBlock 5(MakeBlock 版)
測距者 2 路 MakeBlock 版接在 mBot、Ranger、Orion、MegaPi 的 RJ25 連接埠,用 MBC Pro Sensors 擴展 v2 的積木讀值。擴展安裝與各主板可用連接埠請看 MakeBlock 積木擴展。
SPIKEEV3Arduino I2CmBlockMATRIXmicro:bit
接線
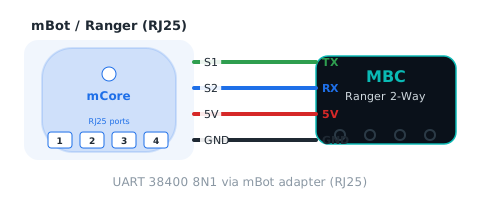
感應器 → mBot 插座片 → 主板 RJ25 連接埠(S1 = 主機送、S2 = 主機收)。UART 38400 8N1。
讀值積木
| 積木 | 傳回 | 編號 | 說明 |
|---|---|---|---|
| 測距者 2 路 連接埠 [埠] 左距離 cm | 0~120 cm | 01 |
左邊那顆的距離 0~120 cm(站在車後往前看,左 = 第 0 顆),120 = 前面沒東西/那顆失效 |
| 測距者 2 路 連接埠 [埠] 右距離 cm | 0~120 cm | 02 |
右邊那顆的距離 0~120 cm(右 = 第 1 顆),120 = 前面沒東西/那顆失效 |
| 測距者 2 路 連接埠 [埠] 較近距離 cm | 0~120 cm | 03 |
左右兩顆取較近的 0~120 cm |
| 測距者 2 路 連接埠 [埠] 左距離 mm | 0~1200 mm | 04 |
左邊那顆的距離 0~1200 mm,1200 = 前面沒東西/那顆失效 |
| 測距者 2 路 連接埠 [埠] 右距離 mm | 0~1200 mm | 05 |
右邊那顆的距離 0~1200 mm,1200 = 前面沒東西/那顆失效 |
| 測距者 2 路 連接埠 [埠] 初始化位元圖 | 0~3 bit | 06 |
bit0 = 左、bit1 = 右,1 = 那顆開機初始化成功(失敗不重試);3 = 兩顆都好 |
| 測距者 2 路 連接埠 [埠] 故障位元圖 | 0~3 bit | 07 |
bit0 = 左、bit1 = 右,1 = 那顆目前失效(I2C 讀失敗或 200 ms 沒更新);失效那顆距離回 120/1200 |
| 測距者 2 路 連接埠 [埠] 左右平均 mm | 0~1200 mm | 08 |
(左 mm + 右 mm) / 2,0~1200;跟 EV3 模式 3、SPIKE 模式 6 第 3 個值一致(共識 #8 補上) |
命令積木
| 積木 | 編號 | 說明 |
|---|---|---|
| 測距者 2 路 連接埠 [埠] 更新全部數值 | FD |
一次讀整張值表進快取(FD 整包);接下來 10 ms 內的讀值積木直接用快取,不再逐一詢問 |
狀態積木
擴展把 F3 各 bit 拆成布林積木:
| bit | 名稱 | 說明 |
|---|---|---|
| b0 | 就緒 (ready) |
2 顆都初始化完、快照開始更新後恆 1 |
| b1 | 任一顆失效 (fault) |
初始化失敗、I2C 讀失敗或 200 ms 沒更新,任一顆就是 1(= 07 ≠ 0 或 06 ≠ 3) |
封包格式(給自己寫解碼器的人)
| 動作 | 格式 |
|---|---|
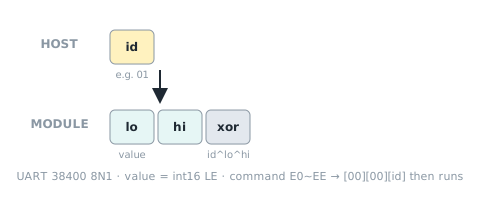
| 讀一個值 | 主機送 [編號] → 回 [值低][值高][編號^值低^值高] |
| 寫入命令 | 寫入命令 E0~EE:收齊參數後回 [00][00][編號] 再執行;20 ms 內沒收齊就丟棄 |
| 不認得的編號 | [00][80][編號^0x80](= -32768) |
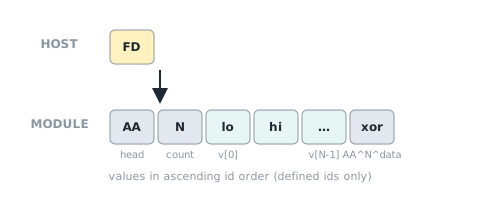
| 整包 FD | 送 [FD] → 回 [AA][08][8 個 int16 小端][xor],xor = AA ^ N ^ 所有資料 byte;內容 = 本頁值表由小到大排(不含共用編號與命令)。擴展用它一次抓全部、10 ms 內的積木直接讀快取。 |
| 共用編號 | F0 裝置 ID、F1 協議版本、F2 韌體版本、F3 狀態旗標 |
本頁依據與假設
本頁由 _build/gen-reference.mjs 從 _build/protocol/tof2.json(單一真相來源,轉錄自 2026-10-21 協定定案)產生。
- 共識 #8:08 左右平均 mm 補進 I2C/mBlock 值表(定案 §5 已列)。
- 0x22 命令 4
12 不動(4 左、5 右、6 最近、711 = 0、12 = 最近);schema 不收 11/12,所以 12 只寫在 03 的 note。 - EV3:模式 0、2、4 鎖住(照盤點);模式 1 改 [左,右]×4(index 0/1 各代表左右)、模式 3 改平均 mm、模式 5 改 [左 mm, 右 mm];模式 1 描述表宣告 int8 −100~100,cm×100/120 在範圍內。
- SPIKE:0/5/7/9 鎖住,另加模式 3 鎖住(網站 sensors/tof2/index.md read(3) = 左/右 cm,共識 #11);模式 6 改 [左 mm, 右 mm, 平均 mm];模式 1、2、4、8 維持不動;模式 8 v[0] 改 ID|hw[0]<<8(統一後共用函式)。
- 「左」= 站在車後往前看的左(第 0 顆,XSHUT PA6);韌體只有 L/R 巨集名,盤點檔標為推測。
- 沒有寫入命令;F8 換位址/EF 重開機用共用的。
- 積木文字以擴展 v2.0.0 產生器
build_mext.js的表為準;本頁由同一份 JSON 產生。