
MBC EXP6 六路馬達擴充器(適用 SPIKE™) × SPIKE × MBC 積木網站
這一頁只講 MBC SPIKE 積木網站:在 SPIKE Prime/Robot Inventor 上用它讀MBC EXP6 六路馬達擴充器(適用 SPIKE™)的安裝步驟、每個值怎麼讀與範例。要換產品、主機或軟體,用上方的切換列。
安裝與設定
你需要
- 感應器:MBC EXP6 六路馬達擴充器(適用 SPIKE™)(SPIKE 版)。
- 主機:SPIKE Prime 或 Robot Inventor。
- 電腦:用 Chrome 瀏覽器打開網站,不用安裝軟體。
- 主機韌體:要先換成 Pybricks 韌體(下面第 2 步,網站上就能燒)。
安裝軟體
- 打開 MBC SPIKE 積木網站(中文積木,不用安裝)。
- 換韌體:上方選單「SPIKE 主機 → 安裝/更新 Pybricks 韌體」,照畫面做,約 3 分鐘。網站燒的是 Pybricks v4.1.0。
- 之後想回到樂高官方 App,用 SPIKE App 就能換回樂高原廠韌體。
讓軟體認得感應器
不用裝函式庫:MBC 感應器的積木已經內建在網站裡,每個數值一顆中文積木。
- 打開範例檔:上方選單「檔案 → 開啟」(或按 Ctrl+O)→ 選下載的
.abp。 - 積木網站讀得到的資料比官方 App 多(不用自己拆數字),但標「只有 Pybricks 版」的範例 6 用的新模式,積木網站也讀不到。
接線
- 用連接線把感應器插在主機的 A 孔(A~F 任一孔都可以,積木裡選同一個孔)。
- 接頭卡榫朝上,輕輕推進去。
- 主機開機後,感應器上的燈會亮起來。
接線與供電
- 把 EXP6 的 Host 通訊線插進 SPIKE Prime 任一孔(Port A~F)。
- EXP6 一定要接 2S 鋰電池(XT30 接頭)供電給馬達和樂高感應器;不要接 3S 以上(超過 9 V 會停止供電給樂高顏色/超音波感應器)。
- 樂高感應器與馬達接在擴充器的 1~6 號孔。
警告
這個寫法的 EXP6 只支援 SPIKE Prime 主機(Robot Inventor(51515)主機請用 Robot Inventor App 的 Python;不支援 EV3)。換另一種寫法之前,先讓 EXP6 斷電一次(關主機或拔掉 Host 線):EXP6 一旦跑過 Pybricks 程式,就會一直用 Pybricks 的方式溝通,直到重新開機。
第一次測試
- 網站連上主機(主機要是 Pybricks 韌體)。
- 開啟本頁的範例 1 的
.abp,按執行。 - 數字跟著感應器前方的東西變化,就是接好了。
常見問題
- 網站連不上主機? 主機還是樂高原廠韌體:先做「安裝軟體」第 2 步換成 Pybricks 韌體。
- 換回官方 App 後連不上? 主機現在是 Pybricks 韌體:用 SPIKE App 換回樂高原廠韌體。
- 插上去沒反應? 依序檢查:連接線插緊 → 換孔 → 換線 → 換主機測試。
範例
範例 1:一顆馬達轉一圈
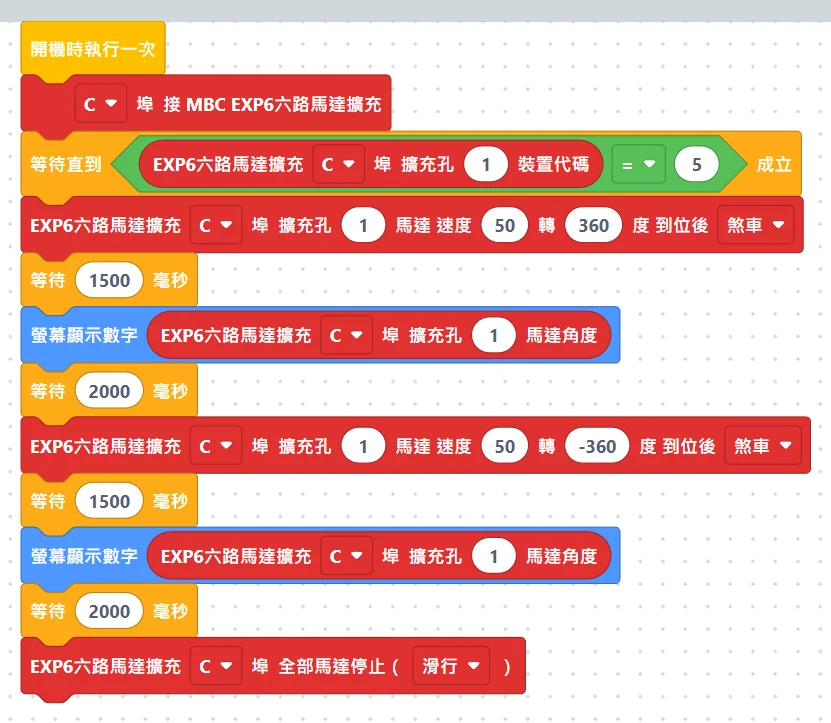
這個範例會做什麼:擴充孔 1 的馬達轉一圈(360 度),螢幕顯示角度;再反方向轉一圈回到原位,螢幕顯示 0 左右。
要準備什麼
- SPIKE 主機 1 台、EXP6 1 片(接好電池)
- 樂高馬達 1 顆
怎麼接:EXP6 Host 線 → 主機 C 孔;馬達 → EXP6 擴充孔 1。
下載程式
| MBC 積木網站 |
|---|
| ex01_one_turn.abp |
🟦 MBC 積木網站的積木
一步一步看懂程式
- 連上 EXP6:告訴主機 EXP6 接在 C 孔。官方 App 寫
port.C;Pybricks 寫3(1=A、2=B、3=C…);MBC 積木網站是「C 接 MBC EXP6六路馬達擴充」積木。 - 等馬達準備好(規則 ①)。
- 轉 360 度:「擴充孔 1,速度 50,轉 360 度,到位後煞車」。
- 等 1.5 秒讓它轉完(規則 ②),再把角度顯示在螢幕上。
- 轉 -360 度:角度寫負的=反方向,回到原來的位置。
- 全部停止(規則 ③)。
跑起來應該看到什麼:馬達轉一圈停住,螢幕顯示 360 左右;過 2 秒反轉一圈回來,螢幕顯示 0 左右(差幾度是正常的)。
常見問題
- 馬達完全不動? → ① 電池有沒有接、有沒有電;② 馬達是不是插在 1 號孔;③ Host 線是不是插主機 C 孔。
- 只轉了第一圈,第二圈沒轉? → 中間等待太短,第一圈還沒轉完。把「等 1.5 秒」改長一點。
- 想反方向轉? → 把角度改成負的。官方 App 的函式庫只看角度的正負,速度寫負的沒有用;為了三種寫法結果一樣,這頁的速度一律寫正的。
範例 2:三顆馬達一起轉
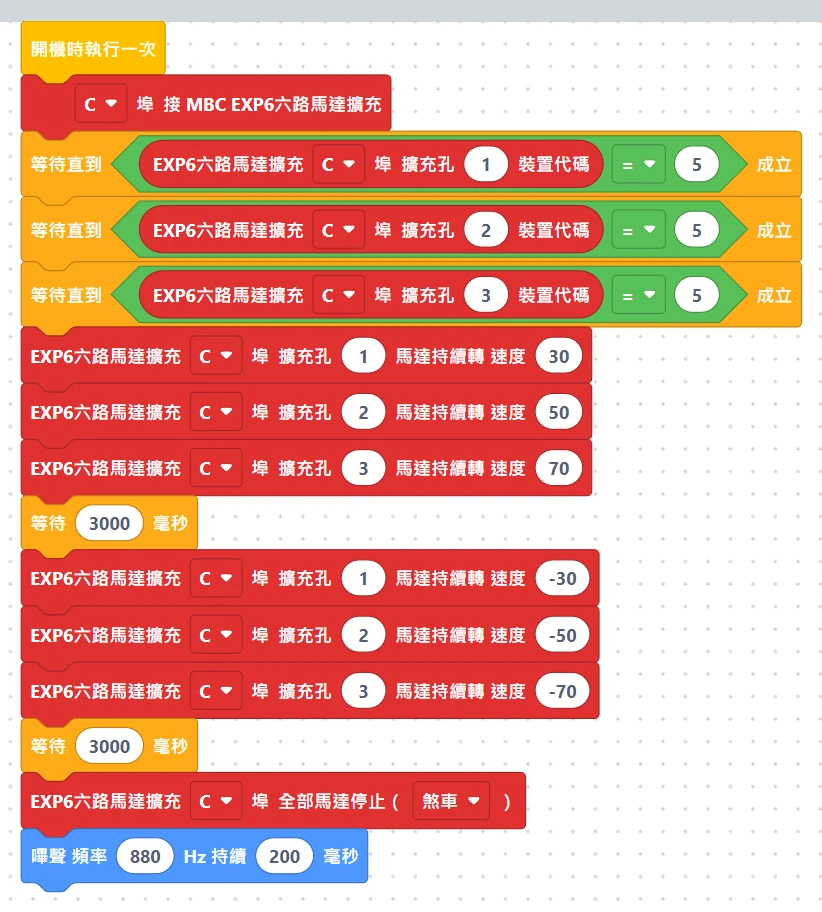
這個範例會做什麼:3 顆馬達同時用不同速度轉 3 秒(慢、中、快),再一起反轉 3 秒,最後全部煞車、嗶一聲。
要準備什麼:範例 1 的東西,馬達改成 3 顆。
怎麼接:EXP6 Host 線 → 主機 C 孔;馬達 → EXP6 擴充孔 1、2、3。
下載程式
| MBC 積木網站 |
|---|
| ex02_three_motors.abp |
🟦 MBC 積木網站的積木
一步一步看懂程式
- 等 3 顆馬達都準備好:MBC 積木網站和 Pybricks 一顆一顆檢查「裝置代碼 = 5」。
- 持續轉:「擴充孔 1 速度 30」「擴充孔 2 速度 50」「擴充孔 3 速度 70」。持續轉的指令送出後馬達會一直轉,程式直接往下做,所以 3 顆幾乎同時開始。
- 等 3 秒。
- 速度改成負的 → 3 顆一起反轉,再等 3 秒。
- 全部停止,2 = 煞車,最後嗶一聲。
跑起來應該看到什麼:3 顆馬達一慢、一中、一快一起轉,3 秒後一起反過來轉,再 3 秒全部停住、主機嗶一聲。
常見問題
- 有一顆不會轉? → 那一顆的號碼插錯孔,或沒插緊。把它換到別的孔試試,就知道是馬達還是孔的問題。
- 速度 100 很快、很用力? → EXP6 直接用電池的電推馬達,速度太快、裝在機構上容易撞壞,先用 50 以下。
範例 3:光控開關(顏色感應器控制馬達)
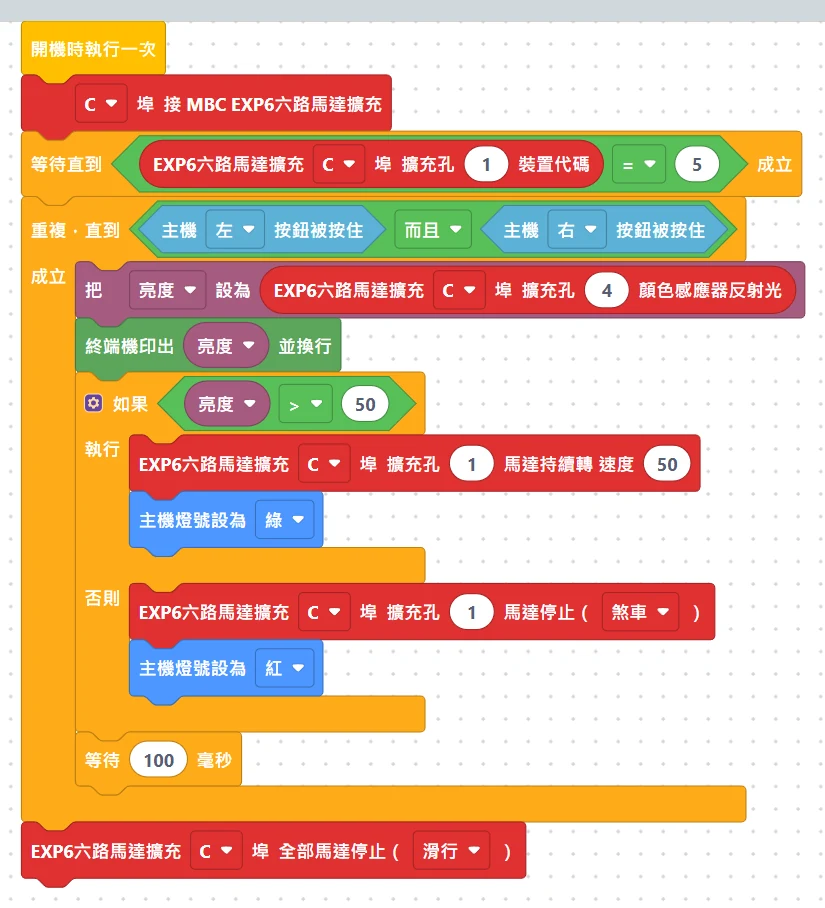
這個範例會做什麼:顏色感應器前面放一張白紙(亮)→ 馬達轉、主機燈變綠;拿開(暗)→ 馬達停、燈變紅。左右鍵一起按住就結束。
要準備什麼
- 範例 1 的東西,再加上
- SPIKE 顏色感應器 1 個、白紙 1 張
怎麼接:EXP6 Host 線 → 主機 C 孔;馬達 → 擴充孔 1;顏色感應器 → 擴充孔 4。
下載程式
| MBC 積木網站 |
|---|
| ex03_light_switch.abp |
🟦 MBC 積木網站的積木
一步一步看懂程式
- 重複,直到左右鍵一起按住:裡面的事情會一直做;兩個鍵一起按下去就跳出來。
- 讀反射光:擴充孔 4 的顏色感應器有多亮(0~100,越亮越大),存進「亮度」這個變數(變數=有名字的盒子,可以放一個數字),也印在電腦畫面上。
- 如果 亮度 > 50 → 馬達轉、燈變綠。
- 否則 → 馬達停(煞車)、燈變紅。
- 等 0.1 秒再檢查一次。
- 跳出來之後 → 全部停止。
跑起來應該看到什麼:感應器前面什麼都沒有:紅燈、馬達不動。把白紙靠近感應器(1~2 公分):綠燈、馬達轉。拿開又停。左右鍵一起按住:程式結束、馬達停。
常見問題
- 一直是紅燈 / 一直是綠燈? → 看電腦畫面印出來的數字:放白紙和拿開時各是多少,把「50」改成兩個數字中間的值。
- 官方 App 的數字跟另外兩種不一樣? → 正常。官方 App 的函式庫是用感應器的紅、綠、藍三個顏色估算亮度,Pybricks 和 MBC 積木網站讀的是感應器真正的反射光,所以同一張紙讀到的數字會差一點。
- 讀到的一直是 0? → 顏色感應器有沒有插在 4 號孔;EXP6 只認得樂高 SPIKE 顏色感應器。
範例 4:用主機按鈕控制馬達
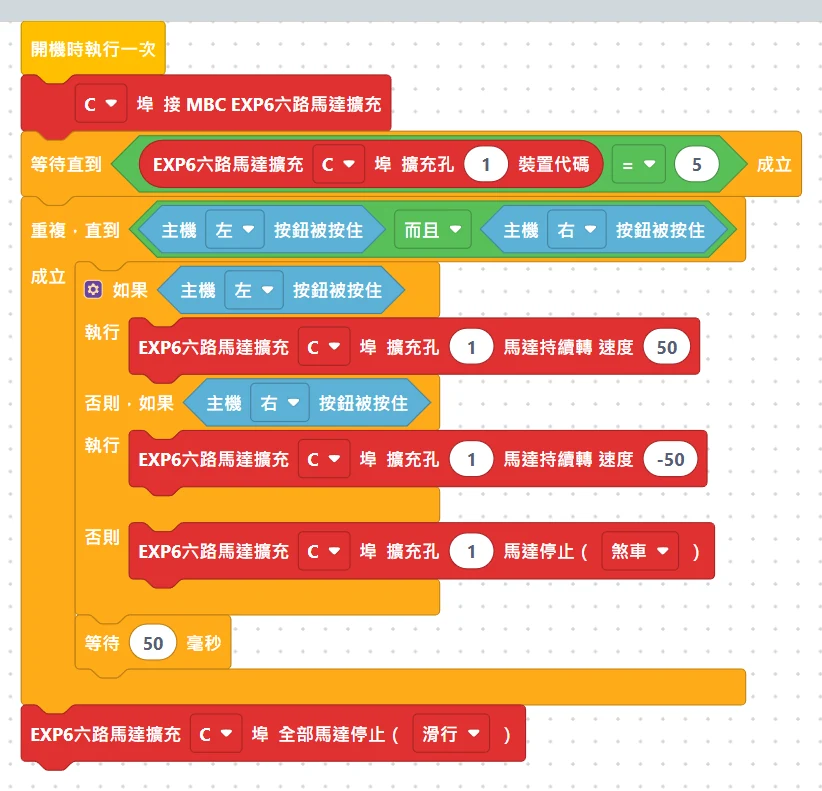
這個範例會做什麼:按住左鍵 → 馬達正轉;按住右鍵 → 反轉;放開 → 停。左右鍵一起按住就結束。
要準備什麼:同範例 1。
怎麼接:EXP6 Host 線 → 主機 C 孔;馬達 → 擴充孔 1。
下載程式
| MBC 積木網站 |
|---|
| ex04_button_motor.abp |
🟦 MBC 積木網站的積木
一步一步看懂程式
- 重複,直到左右鍵一起按住(跟範例 3 一樣)。
- 如果 左鍵被按住 → 擴充孔 1 速度 50(正轉)。
- 否則,如果 右鍵被按住 → 速度 -50(反轉)。
- 都沒按 → 停止(煞車)。
- 等 0.05 秒再檢查一次按鈕。
- 跳出來之後 → 全部停止。
跑起來應該看到什麼:按住左鍵馬達轉、放開就停;按住右鍵往另一邊轉。兩個一起按住,程式結束。
常見問題
- 為什麼不用中間的按鈕? → 中間的按鈕是主機的開關,也是停止程式的按鈕,這頁的範例不拿它來控制馬達。
- 按了要等一下才轉? → 程式每 0.05 秒檢查一次按鈕,官方 App 送指令也要一點時間,慢一點點是正常的。
- 官方 App 按停止鍵,馬達還在轉? → 規則 ③:官方 App 沒有自動保護。用「左右鍵一起按住」結束程式;真的停不下來就關主機。
範例 5:兩輪小車走正方形
這個範例會做什麼:兩輪小車直走約 35 公分 → 原地右轉 90 度,重複 4 次,走出一個正方形回到起點。
要準備什麼
- 範例 1 的東西,再加上
- 兩輪小車(兩顆馬達當輪子,輪子直徑 56 mm、兩輪距離 112 mm,就是樂高標準小車)
- 一塊平坦的地面(大約 50 × 50 公分)
怎麼接:EXP6 Host 線 → 主機 C 孔;左輪馬達 → 擴充孔 1、右輪馬達 → 擴充孔 2。
下載程式
| MBC 積木網站 |
|---|
| ex05_square.abp |
🟦 MBC 積木網站的積木
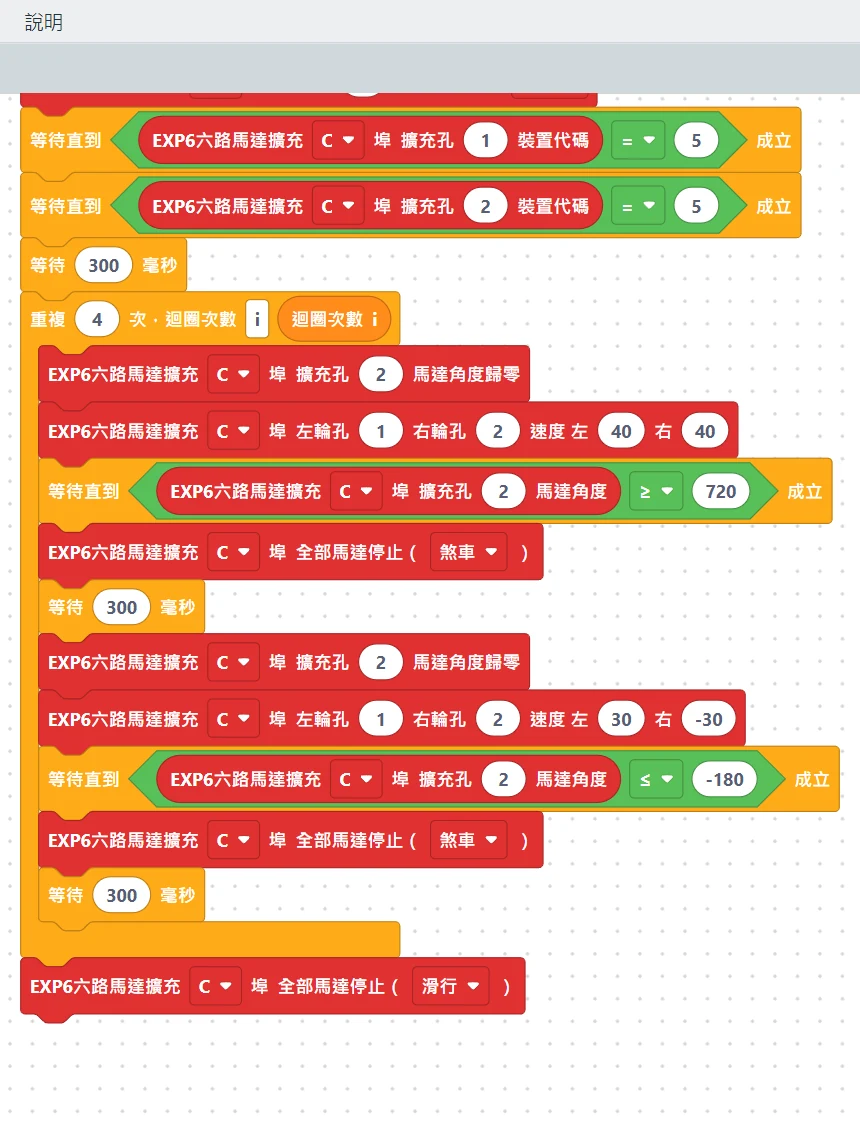
一步一步看懂程式
- 左輪設成「反裝」:小車的兩顆馬達是左右對稱裝的,左輪轉的方向跟右輪相反。設成反裝之後,兩輪都是「速度正的 = 往前」。
- 等兩顆馬達準備好。
- 重複 4 次(正方形 4 個邊):
- 右輪角度歸零:等一下用它來量走了多遠。
- 雙輪一起走:「左輪孔 1、右輪孔 2,左 40、右 40」→ 直走。EXP6 會讓兩輪同步,走得比較直。
- 等到右輪轉滿 720 度(2 圈 ≈ 35 公分)→ 全部停止(煞車),停 0.3 秒。
- 右輪角度再歸零,「左 30、右 -30」→ 左輪往前、右輪往後 → 原地右轉。
- 等到右輪倒轉 180 度 → 車子剛好轉 90 度(輪子轉 180 度 × 輪徑 56 ÷ 輪距 112 = 90 度)→ 停止。
- 全部停止(滑行)。
跑起來應該看到什麼:小車走一段、右轉、走一段、右轉…走完 4 個邊,大約回到出發的位置。
常見問題
- 小車原地打轉,不會往前? → 左輪沒有設成反裝,或兩顆馬達插反了(左輪要在 1 號孔)。
- 小車往後退? → 馬達的裝法跟樂高標準小車相反:改成「擴充孔 2」設反裝(官方 App/Pybricks 把
set_motor_inverted(1, True)的 1 改成 2;MBC 積木網站把「安裝方向」積木的擴充孔改成 2),接線不用動。 - 轉不到 90 度 / 轉超過? → 地面打滑或輪子大小不一樣。把 180 改大一點(轉不夠)或改小一點(轉太多),一次改 5~10。
- 邊長不一樣長? → 把 720 改大或改小。720 度 ≈ 35 公分,每 100 度大約 5 公分。
其他問題
- 主機認不到感應器? 拔掉重插一次,等 2 秒;換一個孔試試。官方 App 會把它顯示成「顏色感應器」,這是正常的。
- 可以同時用官方 App 和 Pybricks 嗎? 一次只能裝一種韌體:Pybricks 與 MBC 積木網站用 Pybricks 韌體,官方 App 用樂高原廠韌體;隨時可以用 SPIKE App 換回原廠韌體。
還有問題?到 聯絡我們 附上你用的軟體和程式截圖。
下載
本頁依據
- 主機與軟體清單:
_build/guides.json - 安裝與設定:
_build/guides/software/spike-mbcblocks.zh.md、_build/guides/product/exp6/spike-mbcblocks.zh.md - 範例:
sensors/exp6/spike-examples.md