
掌控者 PS4/PS5 × EV3 × clev3r
這一頁只講 clev3r(EV3 BASIC):在 MINDSTORMS EV3 上用它讀掌控者 PS4/PS5的安裝步驟、每個值怎麼讀、能用的命令與範例。要換產品、主機或軟體,用上方的切換列。
安裝與設定
你需要
- 感應器:掌控者 PS4/PS5(EV3 版,RJ12 接頭)。
- 主機:LEGO MINDSTORMS EV3。
- 軟體:clev3r(EV3 的 BASIC 語言開發環境,也叫 EV3 Basic)。本站測試的版本是 v1.7.1.0。已經在用 clev3r 的人選這個。
安裝軟體
- 安裝 clev3r(建議 v1.7.1.0)。
- 打開範例:在 clev3r 開啟
.bp檔 → 按「編譯並下載」→ 在 EV3 的檔案選單找到MBC_開頭的資料夾執行。
讓軟體認得感應器
不用裝擴充。感應器在 EV3 上會模擬成樂高原廠感應器(多數產品是「紅外線感應器」),讀取模式跟 EV3 官方軟體完全一樣:Proximity/Beacon/Remote 三種,數值範圍也相同。
- 用 BASIC 的
IR_PROXIMITY/IR_BEACON/IR_REMOTE等指令讀取,看下面的讀值。 - clev3r 也讀得到 EV3-G、Classroom 讀不到的模式,標「僅 Pybricks/EV3 MicroPython/clev3r」的範例也能跑。
- 有些產品附 MBC 專屬副程式(Subroutines),已經放在範例檔裡。
重要
不要在程式中途切換模式。 EV3 主機每次切換感應器模式都會卡住一下(約 1 秒)。程式一開始選定一種模式,整趟任務都用它。
接線
- 用連接線把感應器插在 EV3 的 1 號孔(1~4 任一孔都可以,程式裡用同一個孔)。
- EV3 先開機,再插感應器。
- 接頭卡榫朝上,輕輕推進去。
配對手把(第一次用或要換手把)
- 接收器接好、主機開機。插上去的時候不要按住接收器上的按鍵(會進入燒錄模式,接收器就不會動作;放開按鍵、拔掉重插就好)。
- 第一次使用:接收器還沒記住任何手把時,一開機就會自動開放 30 秒配對(綠燈快速閃)。要換手把、或 30 秒已經過了:按一下接收器上的按鍵(Reset),會清掉舊的手把、重新開放 30 秒。
- 在這 30 秒內讓手把進入配對模式,直到手把的燈條快速閃爍:PS4 手把同時長按 SHARE+PS;PS5 手把同時長按 建立(Create)+PS。
- 連上之後接收器會記住這支手把,也不會再連別人的手把。之後開機,只要按手把的 PS 鍵就會自動連上。
| 接收器的綠燈 | 意思 |
|---|---|
| 快速閃 | 正在等手把配對 |
| 一直亮 | 沒有連上手把(按手把 PS 鍵重新連線) |
| 熄掉 | 已經連上手把 |
提示
比賽現場請在自己的位置完成配對,避免 30 秒內有別隊手把也在配對模式。綁錯手把就再按一次 Reset 重新配對。
第一次測試
- 開啟本頁範例 1 的
.bp,按「編譯並下載」。 - 在 EV3 檔案選單找到
MBC_開頭的資料夾執行。 - EV3 螢幕上的數字跟著感應器前方的東西變化,就是接好了。
常見問題
- 在 EV3 上找不到程式? 到 EV3 的檔案選單,找
MBC_開頭的資料夾。 - 數字一直不變? 拔掉感應器重插一次(EV3 要先開機再插)。
- 程式跑一跑會頓一下? 程式裡切換了感應器模式,改成只用一種模式。
讀值
程式假設感應器插 1 號孔:Sensor.SetMode 選模式、Sensor.ReadRawValue 讀第幾個值。
方向鍵 dpad
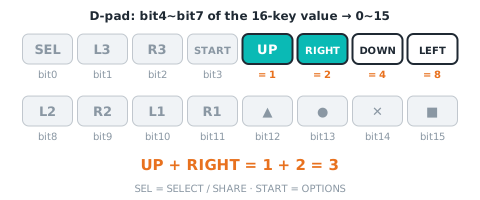
| 範圍 | 意思 |
|---|---|
0~15 bit |
上 1、右 2、下 4、左 8,同時按相加(0~15) |
' clev3r (BASIC)
Sensor.SetMode(1, 0)
dpad = Sensor.ReadRawValue(1, 0)
Sensor.SetMode(1, 1)
dpad = Sensor.ReadRawValue(1, 0)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
dpad = Math.Remainder(w, 16)   ' bit 0~3
Sensor.SetMode(1, 4)
dpad = Sensor.ReadRawValue(1, 0)
模式 0 · int8 · IR-PROX 1×int8;模式 1 · int8 · IR-SEEK [方向鍵, LX, 形狀鍵, LY, 肩鍵, RX, 功能鍵, RY];模式 3 · int16 · 低 nibble;高 nibble = 形狀鍵;bit8 = 已連線(+256,#67 新增);模式 4 · int8 · IR-S-ALT [方向鍵, LX, 形狀鍵, LY](已鎖住的模式,韌體與主機端都不再改)
形狀鍵 shapeKeys
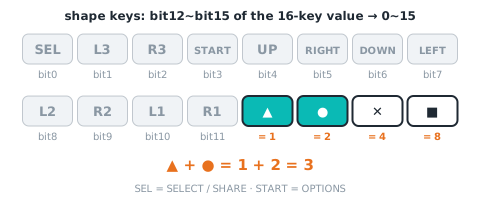
| 範圍 | 意思 |
|---|---|
0~15 bit |
▲ 1、● 2、✕ 4、■ 8,同時按相加(0~15) |
' clev3r (BASIC)
Sensor.SetMode(1, 1)
shapeKeys = Sensor.ReadRawValue(1, 2)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
shapeKeys = Math.Remainder(Math.Floor(w / 16), 16)   ' bit 4~7
Sensor.SetMode(1, 4)
shapeKeys = Sensor.ReadRawValue(1, 2)
模式 1 · int8;模式 3 · int16 · 高 nibble(÷16 取整數再 mod 16);模式 4 · int8(已鎖住的模式,韌體與主機端都不再改)
肩鍵 shoulderKeys
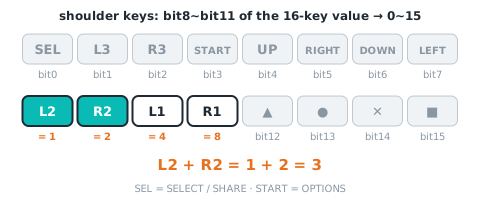
| 範圍 | 意思 |
|---|---|
0~15 bit |
L2 1、R2 2、L1 4、R1 8,同時按相加(0~15) |
' clev3r (BASIC)
Sensor.SetMode(1, 1)
shoulderKeys = Sensor.ReadRawValue(1, 4)
模式 1 · int8(已鎖住的模式,韌體與主機端都不再改)
功能鍵 funcKeys
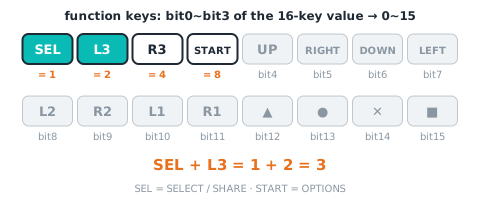
| 範圍 | 意思 |
|---|---|
0~15 bit |
SELECT(SHARE) 1、L3 2、R3 4、START(OPTIONS) 8,同時按相加(0~15) |
' clev3r (BASIC)
Sensor.SetMode(1, 1)
funcKeys = Sensor.ReadRawValue(1, 6)
模式 1 · int8(已鎖住的模式,韌體與主機端都不再改)
已連線 connected
| 範圍 | 意思 |
|---|---|
0~1 |
1 = 手把已連線且 300 ms 內有資料,0 = 未連線(斷線時按鍵 0、搖桿中間) |
' clev3r (BASIC)
Sensor.SetMode(1, 3)
w = Sensor.ReadRawValue(1, 0)
connected = Math.Remainder(Math.Floor(w / 256), 2)   ' bit 8
模式 3 · int16 · bit8(值 ≥ 256 = 已連線,#67 新增)
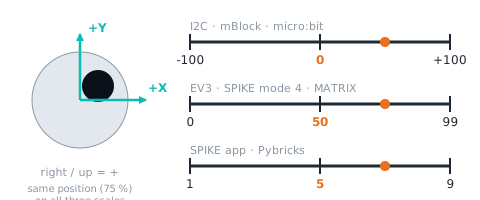
搖桿 1~4 軸 stick
| 範圍 | 意思 |
|---|---|
-100~+100(EV3 模式 1、模式 2、模式 4 讀到的是換算值:0~99(50 = 中間)) |
10 LX、11 LY、12 RX、13 RY:−100 ~ +100,0 = 中間,右/上為正;未連線 0 |
' clev3r (BASIC)
Sensor.SetMode(1, 1)
stick1 = Sensor.ReadRawValue(1, 1)   ' 第 1 筆;第 N 筆的 index = 1 + 2×(N − 1)(1、3、5、7)
Sensor.SetMode(1, 2)
stick1 = Sensor.ReadRawValue(1, 0)   ' 第 1 筆;第 N 筆改成 0 + N - 1
Sensor.SetMode(1, 4)
stick1 = Sensor.ReadRawValue(1, 1)   ' 第 1 筆;第 N 筆的 index = 1 + 2×(N − 1)(1、3)
模式 1 · int8 · LX;LY 在 index 3、RX 5、RY 7(與按鍵交錯);0~99,50 = 中間(未連線 50);模式 2 · int8 · IR-REMOTE [LX, LY, RX, RY] 0~99,50 = 中間;模式 4 · int8 · LX;LY 在 index 3(RX、RY 不在模式 4)(已鎖住的模式,韌體與主機端都不再改)
這個軟體讀不到:十六鍵、電量、L2 類比、R2 類比、系統鍵、手把類型。要用這些值請改用 Arduino/mBlock/micro:bit。
命令
EV3 接頭是唯讀的,這個軟體不能送命令:校準用感應器上的按鈕,切黑白線、門檻等設定改用 Arduino I2C、mBlock 或 micro:bit。
範例
範例 1:按鍵測試器:看看每個按鍵的數字
這個範例會做什麼: 模式 1 一次送出 8 個數字:4 組按鍵和 4 個搖桿值。這個範例把它們全部顯示在螢幕上,按按看、推推看,就知道每個按鍵是多少。
要準備什麼:
- 掌控者 PS4藍牙接收器(EV3 版)+手把
- EV3 主機
怎麼接: 藍牙接收器插 1 號孔。第一次使用先照產品頁說明配對 PS4/PS5 手把;之後開機按 PS 鍵會自動連線。
下載程式(選你用的軟體):
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 01:按鍵測試器:看看每個按鍵的數字
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:模式 1 一次送出 8 個數字:4 組按鍵和 4 個搖桿值。這個範例把它們全部顯示在螢幕上,按按看、推推看,就知道每個按鍵是多少。
' 讀值:dpad1=方向鍵(上 1、右 2、下 4、左 8)(0 ~ 15);shape=形狀鍵(▲1、●2、✕4、■8)(0 ~ 15);shoulder=肩鍵(L2 1、R2 2、L1 4、R1 8)(0 ~ 15);func=功能鍵(SELECT 1、L3 2、R3 4、START 8)(0 ~ 15);lx=左搖桿左右(0 ~ 99,50=中間,往右變大);ly=左搖桿上下(0 ~ 99,50=中間,往上變大);rx=右搖桿左右(0 ~ 99,50=中間,往右變大);ry=右搖桿上下(0 ~ 99,50=中間,往上變大)
' ============================================================
folder "prjs" "MBC_ps4_ex01"

' 掌控者 PS4插 1 號孔,使用模式 1
Sensor.SetMode(1, 1)
LCD.Clear()

' 清除螢幕
LCD.Clear()
' 一直重複
While "True"
  ' 方向鍵:上 1、右 2、下 4、左 8
  LCD.Text(1, 0, 0, 1, "DPAD " + Sensor.ReadRawValue(1, 0) + "      ")
  ' 形狀鍵:▲1、●2、✕4、■8
  LCD.Text(1, 0, 16, 1, "SHAPE " + Sensor.ReadRawValue(1, 2) + "      ")
  ' 肩鍵:L2 1、R2 2、L1 4、R1 8
  LCD.Text(1, 0, 32, 1, "SHLD " + Sensor.ReadRawValue(1, 4) + "      ")
  ' 功能鍵:SELECT 1、L3 2、R3 4、START 8
  LCD.Text(1, 0, 48, 1, "FUNC " + Sensor.ReadRawValue(1, 6) + "      ")
  ' 左搖桿左右(50=中間)
  LCD.Text(1, 0, 64, 1, "LX " + Sensor.ReadRawValue(1, 1) + "      ")
  ' 左搖桿上下(50=中間)
  LCD.Text(1, 0, 80, 1, "LY " + Sensor.ReadRawValue(1, 3) + "      ")
  ' 右搖桿左右
  LCD.Text(1, 0, 96, 1, "RX " + Sensor.ReadRawValue(1, 5) + "      ")
  ' 右搖桿上下
  LCD.Text(1, 0, 112, 1, "RY " + Sensor.ReadRawValue(1, 7) + "      ")
  ' 等 0.1 秒
  Program.Delay(100)
EndWhile
一步一步看懂程式:
- 清除螢幕
- 一直重複
- 方向鍵:上 1、右 2、下 4、左 8
- 形狀鍵:▲1、●2、✕4、■8
- 肩鍵:L2 1、R2 2、L1 4、R1 8
- 功能鍵:SELECT 1、L3 2、R3 4、START 8
- 左搖桿左右(50=中間)
- 左搖桿上下(50=中間)
- 右搖桿左右
- 右搖桿上下
- 等 0.1 秒
跑起來應該看到: 沒按任何鍵時,按鍵都是 0、搖桿都是 50。同時按兩個鍵數字會相加,例如同時按上和右=3。
常見問題:
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
範例 2:方向鍵開車
這個範例會做什麼: 用模式 0 只讀方向鍵,上前進、下後退、左右原地轉,放開就停。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- 掌控者 PS4藍牙接收器(EV3 版)+手把
怎麼接: 藍牙接收器插 1 號孔。第一次使用先照產品頁說明配對 PS4/PS5 手把;之後開機按 PS 鍵會自動連線。
下載程式(選你用的軟體):
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 02:方向鍵開車
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:用模式 0 只讀方向鍵,上前進、下後退、左右原地轉,放開就停。
' 讀值:dpad=方向鍵(上 1、右 2、下 4、左 8,同時按會相加)(0 ~ 15)
' ============================================================
folder "prjs" "MBC_ps4_ex02"

' 掌控者 PS4插 1 號孔,使用模式 0
Sensor.SetMode(1, 0)
LCD.Clear()

' 一直重複
While "True"
  ' 如果方向鍵=1(上)
  If Sensor.ReadRawValue(1, 0) = 1 Then
    ' 按上:前進
    Motor.StartPower("B", 50)
    Motor.StartPower("C", 50)
  ' 否則,如果方向鍵=4(下)
  ElseIf Sensor.ReadRawValue(1, 0) = 4 Then
    ' 按下:後退
    Motor.StartPower("B", -50)
    Motor.StartPower("C", -50)
  ' 否則,如果方向鍵=8(左)
  ElseIf Sensor.ReadRawValue(1, 0) = 8 Then
    ' 按左:原地左轉
    Motor.StartPower("B", -30)
    Motor.StartPower("C", 30)
  ' 否則,如果方向鍵=2(右)
  ElseIf Sensor.ReadRawValue(1, 0) = 2 Then
    ' 按右:原地右轉
    Motor.StartPower("B", 30)
    Motor.StartPower("C", -30)
  Else
    ' 都沒按:停車
    Motor.Stop("BC", "True")
  EndIf
EndWhile
一步一步看懂程式:
- 一直重複
- 如果方向鍵=1(上)
- 按上:前進
- 否則:
- 否則,如果方向鍵=4(下)
- 按下:後退
- 否則:
- 否則,如果方向鍵=8(左)
- 按左:原地左轉
- 否則:
- 否則,如果方向鍵=2(右)
- 按右:原地右轉
- 否則:
- 都沒按:停車
- 否則,如果方向鍵=2(右)
- 否則,如果方向鍵=8(左)
- 否則,如果方向鍵=4(下)
- 如果方向鍵=1(上)
跑起來應該看到: 按住方向鍵車子就動,放開就停。
常見問題:
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
範例 3:左搖桿控制一顆馬達的快慢
這個範例會做什麼: 搖桿的數字是 099、中間 50。把它減 50 再乘 2,就變成馬達要的 -100+100:推越多轉越快,往下推就倒轉。
要準備什麼:
- EV3 主機
- 一顆大馬達接 B
- 掌控者 PS4藍牙接收器(EV3 版)+手把
怎麼接: 藍牙接收器插 1 號孔。第一次使用先照產品頁說明配對 PS4/PS5 手把;之後開機按 PS 鍵會自動連線。
下載程式(選你用的軟體):
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 03:左搖桿控制一顆馬達的快慢
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:搖桿的數字是 0~99、中間 50。把它減 50 再乘 2,就變成馬達要的 -100~+100:推越多轉越快,往下推就倒轉。
' 讀值:ly=左搖桿上下(0 ~ 99,50=中間,往上變大)
' ============================================================
folder "prjs" "MBC_ps4_ex03"

' 掌控者 PS4插 1 號孔,使用模式 1
Sensor.SetMode(1, 1)
LCD.Clear()

' 一直重複
While "True"
  ' 力量 power =(左搖桿上下 − 50)× 2
  power = (Sensor.ReadRawValue(1, 3) - 50) * 2
  ' B 馬達用 power 的力量轉
  Motor.StartPower("B", power)
  ' 螢幕顯示現在的力量
  LCD.Text(1, 0, 0, 1, "POWER " + power + "      ")
EndWhile
一步一步看懂程式:
- 一直重複
- 力量 power =(左搖桿上下 − 50)× 2
- B 馬達用 power 的力量轉
- 螢幕顯示現在的力量
跑起來應該看到: 左搖桿往上推,B 馬達正轉,越推越快;往下推倒轉;放開停止,螢幕顯示 0 左右。
常見問題:
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
範例 4:雙搖桿坦克車
這個範例會做什麼: 左搖桿管左輪、右搖桿管右輪,跟開坦克一樣:兩個都往前推就前進,一前一後就原地轉。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- 掌控者 PS4藍牙接收器(EV3 版)+手把
怎麼接: 藍牙接收器插 1 號孔。第一次使用先照產品頁說明配對 PS4/PS5 手把;之後開機按 PS 鍵會自動連線。
下載程式(選你用的軟體):
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 04:雙搖桿坦克車
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:左搖桿管左輪、右搖桿管右輪,跟開坦克一樣:兩個都往前推就前進,一前一後就原地轉。
' 讀值:ly=左搖桿上下(0 ~ 99,50=中間,往上變大);ry=右搖桿上下(0 ~ 99,50=中間,往上變大)
' ============================================================
folder "prjs" "MBC_ps4_ex04"

' 掌控者 PS4插 1 號孔,使用模式 1
Sensor.SetMode(1, 1)
LCD.Clear()

' 一直重複
While "True"
  ' 左輪力量 =(左搖桿上下 − 50)× 2
  left = (Sensor.ReadRawValue(1, 3) - 50) * 2
  ' 右輪力量 =(右搖桿上下 − 50)× 2
  right = (Sensor.ReadRawValue(1, 7) - 50) * 2
  ' 兩輪各自用自己的力量轉
  Motor.StartPower("B", left)
  Motor.StartPower("C", right)
EndWhile
一步一步看懂程式:
- 一直重複
- 左輪力量 =(左搖桿上下 − 50)× 2
- 右輪力量 =(右搖桿上下 − 50)× 2
- 兩輪各自用自己的力量轉
跑起來應該看到: 兩支搖桿一起往前推,車子前進;左推前、右推後,車子原地右轉。
常見問題:
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
範例 5:✕ 夾、● 放:控制夾爪
這個範例會做什麼: 用形狀鍵控制接在 A 埠的中馬達(夾爪):按 ✕ 夾緊、按 ● 放開,都不按就停。
要準備什麼:
- EV3 主機
- 中馬達接 A(做成夾爪)
- 掌控者 PS4藍牙接收器(EV3 版)+手把
怎麼接: 藍牙接收器插 1 號孔。第一次使用先照產品頁說明配對 PS4/PS5 手把;之後開機按 PS 鍵會自動連線。
下載程式(選你用的軟體):
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 05:✕ 夾、● 放:控制夾爪
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:用形狀鍵控制接在 A 埠的中馬達(夾爪):按 ✕ 夾緊、按 ● 放開,都不按就停。
' 讀值:shape=形狀鍵(▲1、●2、✕4、■8)(0 ~ 15)
' ============================================================
folder "prjs" "MBC_ps4_ex05"

' 掌控者 PS4插 1 號孔,使用模式 1
Sensor.SetMode(1, 1)
LCD.Clear()

' 一直重複
While "True"
  ' 如果形狀鍵=4(✕)
  If Sensor.ReadRawValue(1, 2) = 4 Then
    ' 按 ✕:夾爪往夾緊的方向轉
    Motor.StartPower("A", 40)
  ' 否則,如果形狀鍵=2(●)
  ElseIf Sensor.ReadRawValue(1, 2) = 2 Then
    ' 按 ●:夾爪往放開的方向轉
    Motor.StartPower("A", -40)
  Else
    ' 都沒按:夾爪停住
    Motor.Stop("A", "True")
  EndIf
EndWhile
一步一步看懂程式:
- 一直重複
- 如果形狀鍵=4(✕)
- 按 ✕:夾爪往夾緊的方向轉
- 否則:
- 否則,如果形狀鍵=2(●)
- 按 ●:夾爪往放開的方向轉
- 否則:
- 都沒按:夾爪停住
- 否則,如果形狀鍵=2(●)
- 如果形狀鍵=4(✕)
跑起來應該看到: 按住 ✕ 夾爪夾起來、按住 ● 打開,放開按鍵就停。
常見問題:
- 夾緊和放開顛倒? 把 40 和 -40 對調。
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
範例 6:手把連上才出發
僅 Pybricks v4/EV3 MicroPython v2.0/clev3r(EV3-G、Classroom 的積木讀不到這個模式)
這個範例會做什麼: 手把還沒連上時搖桿是中間、按鍵是 0,程式分不出「沒按」和「沒連上」。模式 3 的數字加了「已連線」:大於等於 256 就是手把連上了。這個範例等手把連上才嗶一聲出發,之後用方向鍵上(256+1)前進、下(256+4)後退,手把斷線就馬上停車。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- 掌控者 PS4藍牙接收器(EV3 版,韌體 v4.0 以上)+手把
怎麼接: 藍牙接收器插 1 號孔。先不要開手把,程式跑起來再開,就能看到「等待 → 連上」的過程。
下載程式(選你用的軟體):
(程式碼即範例,不需截圖。)
clev3r 程式碼
' ============================================================
' 掌控者 PS4/PS5 藍牙遙控接收器 EV3 新手範例 06:手把連上才出發
' 軟體:clev3r
' 接法:掌控者 PS4插 1 號孔;左輪馬達接 B、右輪馬達接 C
' 這個範例會做什麼:手把還沒連上時搖桿是中間、按鍵是 0,程式分不出「沒按」和「沒連上」。模式 3 的數字加了「已連線」:大於等於 256 就是手把連上了。這個範例等手把連上才嗶一聲出發,之後用方向鍵上(256+1)前進、下(256+4)後退,手把斷線就馬上停車。
' 讀值:status3=方向鍵+形狀鍵+連線狀態(0 ~ 511:方向鍵(0~15)+ 形狀鍵 × 16 + 已連線 × 256,大於等於 256=手把已連上)
' ============================================================
folder "prjs" "MBC_ps4_ex06"

' 掌控者 PS4插 1 號孔,使用模式 3
Sensor.SetMode(1, 3)
LCD.Clear()

' 清除螢幕
LCD.Clear()
' 螢幕顯示 WAIT PAD:等手把
LCD.Text(1, 0, 0, 1, "WAIT PAD      ")
' 等到狀態值大於等於 256(手把已連上)
While Sensor.ReadRawValue(1, 0) < 256
  Program.Delay(10)
EndWhile
' 連上了:嗶一聲
Speaker.Tone(50, 1000, 100)
Speaker.Wait()
' 一直重複
While "True"
  ' 第 2 行顯示狀態值
  LCD.Text(1, 0, 16, 1, "STATUS " + Sensor.ReadRawValue(1, 0) + "      ")
  ' 如果狀態值小於 256(手把斷線了)
  If Sensor.ReadRawValue(1, 0) < 256 Then
    ' 手把斷線:馬上停車
    Motor.Stop("BC", "True")
    ' 螢幕顯示 PAD LOST
    LCD.Text(1, 0, 0, 1, "PAD LOST      ")
  Else
    ' 螢幕顯示 PAD OK
    LCD.Text(1, 0, 0, 1, "PAD OK      ")
    ' 如果狀態值=257(已連上+方向鍵上)
    If Sensor.ReadRawValue(1, 0) = 257 Then
      ' 已連上+方向鍵上(256+1):前進
      Motor.StartPower("B", 40)
      Motor.StartPower("C", 40)
    ' 否則,如果狀態值=260(已連上+方向鍵下)
    ElseIf Sensor.ReadRawValue(1, 0) = 260 Then
      ' 已連上+方向鍵下(256+4):後退
      Motor.StartPower("B", -40)
      Motor.StartPower("C", -40)
    Else
      ' 連上但沒按:停車
      Motor.Stop("BC", "True")
    EndIf
  EndIf
EndWhile
一步一步看懂程式:
- 清除螢幕
- 螢幕顯示 WAIT PAD:等手把
- 等到狀態值大於等於 256(手把已連上)
- 連上了:嗶一聲
- 一直重複
- 第 2 行顯示狀態值
- 如果狀態值小於 256(手把斷線了)
- 手把斷線:馬上停車
- 螢幕顯示 PAD LOST
- 否則:
- 螢幕顯示 PAD OK
- 如果狀態值=257(已連上+方向鍵上)
- 已連上+方向鍵上(256+1):前進
- 否則:
- 否則,如果狀態值=260(已連上+方向鍵下)
- 已連上+方向鍵下(256+4):後退
- 否則:
- 連上但沒按:停車
- 否則,如果狀態值=260(已連上+方向鍵下)
跑起來應該看到: 程式跑起來先顯示 WAIT PAD,數字小於 256;打開手把,EV3 嗶一聲、顯示 PAD OK、數字變成 256。按住方向鍵上車子前進(數字 257)、按下後退(260);關掉手把,車子馬上停並顯示 PAD LOST。
常見問題:
- 按上的時候數字不是 257? 同時按到形狀鍵會再加(形狀鍵 × 16),例如上+✕=256+1+64=321。先放開其他鍵。
- 按鍵沒反應? 先跑範例 1 看數字有沒有變。不會變就是手把沒連上:重新開手把電源,或 EV3 先開機再接接收器。
- 搖桿放開了車子還在慢慢動? 搖桿中間不一定剛好 50,把程式裡的 × 2 改小,或加一段「數字在 45~55 之間就當成 50」。
- 數字一直是 0 或不會動? 感應器韌體要 v4.0(2026-10)以上才有這個模式,舊韌體請先更新。
- EV3-G/Classroom 怎麼沒有這個範例? 這個範例用的是新模式(2026-10 韌體 v4 起),EV3-G 和 Classroom 的紅外線積木讀不到,只有 Pybricks、EV3 MicroPython、clev3r 能用。
還有問題?歡迎到 聯絡我們 留言,附上你用的軟體和程式截圖,我們會幫你看。
其他問題
- EV3 顯示成紅外線感應器? 正常:感應器模擬成樂高原廠感應器,用原廠積木就能讀。
- 切換模式時卡一下? EV3 每次換模式要等約 1 秒。整趟任務盡量只用同一個模式的積木。
還有問題?到 聯絡我們 附上你用的軟體和程式截圖。
下載
本頁依據
- 主機與軟體清單:
_build/guides.json - 值與命令:
_build/protocol/ps4.json(單一真相來源) - 安裝與設定:
_build/guides/software/ev3-clev3r.zh.md、_build/guides/product/ps4/ev3-clev3r.zh.md - 範例:
sensors/ps4/ev3-examples.md