
神攝手 ESP32CAM × MATRIX × mVision 積木
這一頁只講 MATRIXblock mVision 串口積木:在 MATRIX Mini R4 上用它讀神攝手 ESP32CAM的安裝步驟、每個值怎麼讀、能用的命令與範例。要換產品、主機或軟體,用上方的切換列。
要買哪個版本、怎麼接
買 MATRIX 版,用 MATRIX 原廠 4 pin 感應器線接 Mini R4 的 I2C1 或 I2C2(位址 0x22),積木裡選對應的孔。
安裝與設定
你需要
- 感應器:神攝手 ESP32CAM(MATRIX 版)。
- 主機:MATRIX Mini R4。
- 軟體:MATRIXblock,用內建的 mVision 攝影機積木。不用裝函式庫。
MATRIXblock 的攝影機積木只有 mVision(Serial1 115200)和 HuskyLens,沒有 I2C 版,所以這個產品不走 0x22,而是照 mVision 的封包格式送資料。
安裝軟體
- 安裝 MATRIXblock(預設裝在
C:\matrixblock-r4\)。 - 不用換任何函式庫檔。
讓軟體認得感應器
感應器對 Mini R4 來說就是一台 mVision 攝影機:
- 積木「mVision 資料 0~9」每格一個數,感應器每 20 ms 送一包。
- 每一格代表什麼看下面的讀值。
警告
資料 10 不要用:MATRIX 程式只宣告 10 格(資料 0~9),第 10 格讀到的是別的記憶體。
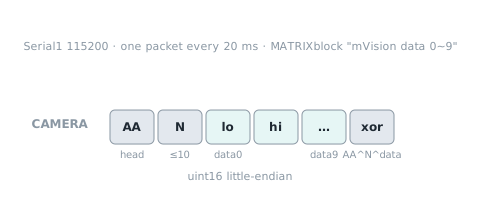
接線
- 感應器接 Mini R4 給 mVision 攝影機用的串口(Serial1,115200)。
- 程式裡用 mVision 積木,不要用顏色感應器積木。
先在感應器上設定顏色
神攝手的設定都在感應器背面的彩色螢幕與按鍵上完成,不用電腦:短按側鍵進入設定選單,用左/右鍵選擇、確認鍵進入;設定好的顏色與鏡頭參數會自動保存,下次開機直接使用。
WRO 版(HUE12)
WRO 版的 mVision 資料維持原本的 HUE12 打包(12 色點顏色碼+鮮豔度),照 HUE12_AS_mVisionSensor_v1.0.8.mbr4 範例解碼。WRO 2026 隊伍用的 HUE12 範例不受影響。學校版的資料 0~9 數值範圍跟 EV3/SPIKE 版一致,程式邏輯可以直接搬。
第一次測試
- 用「mVision 資料 0」積木把數字顯示出來。
- 把有顏色的東西放到鏡頭前,數字跟著變,就是接好了。
常見問題
- 讀到怪數字? 確認沒有用到「資料 10」;只有資料 0~9 有意義。
- 用顏色感應器積木讀不到? 這個產品在 MATRIX 走串口,只能用 mVision 積木。
讀值(學校版)
神攝手在 MATRIX 走串口,用 MATRIXblock 內建的 mVision 攝影機積木讀,不用 I2C。
色相 hue
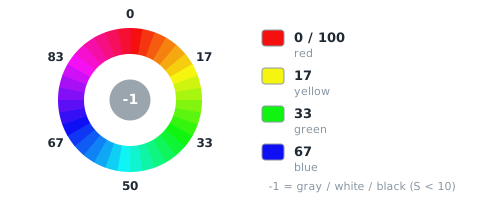
| 範圍 | 意思 |
|---|---|
-1~100 |
S1 取樣點色相 0 |
MATRIXblock 的 mVision 積木讀第 0 格資料:0~100;255 = 黑白灰(−1 不能放 uint16,MATRIX 定案 §7)。
飽和度 saturation
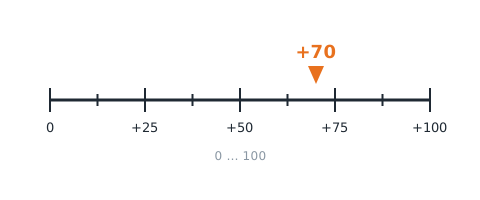
| 範圍 | 意思 |
|---|---|
0~100 |
S1 取樣點飽和度 0~100 |
MATRIXblock 的 mVision 積木讀第 1 格資料。
明度 value
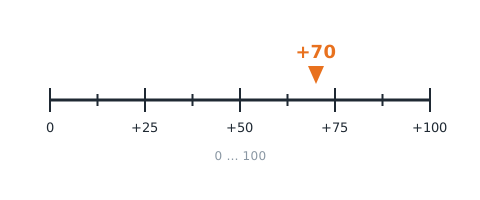
| 範圍 | 意思 |
|---|---|
0~100 |
S1 取樣點明度 0~100 |
MATRIXblock 的 mVision 積木讀第 2 格資料。
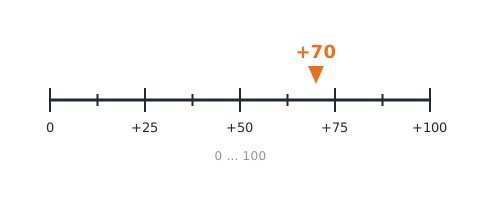
動態 motion
| 範圍 | 意思 |
|---|---|
0~100 |
全畫面動態量 0~100(畫面變化越多越大) |
MATRIXblock 的 mVision 積木讀第 3 格資料。
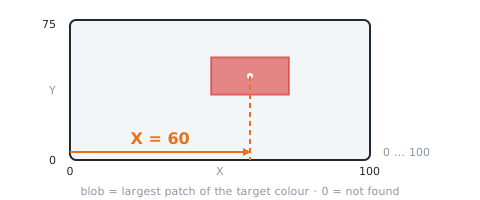
色塊 X blobX
| 範圍 | 意思 |
|---|---|
0~100 |
色塊中心 X 0~100,左 = 0;沒找到 = 0 |
MATRIXblock 的 mVision 積木讀第 4 格資料。
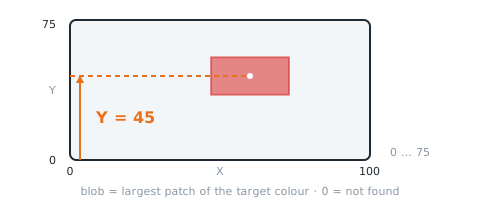
色塊 Y blobY
| 範圍 | 意思 |
|---|---|
0~75 |
色塊中心 Y 0~75,下 = 0、上 = 75;沒找到 = 0 |
MATRIXblock 的 mVision 積木讀第 5 格資料。
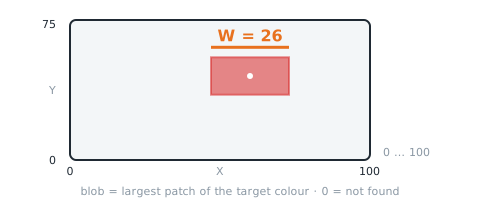
色塊寬 blobW
| 範圍 | 意思 |
|---|---|
0~100 |
色塊寬 W 0~100;0 = 沒找到 |
MATRIXblock 的 mVision 積木讀第 6 格資料。
色塊高 blobH
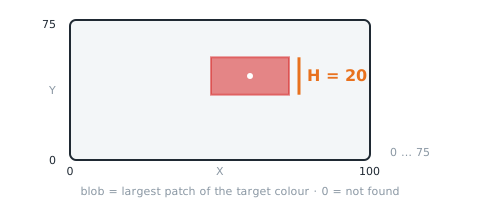
| 範圍 | 意思 |
|---|---|
0~75 |
色塊高 H 0~75;沒找到 = 0 |
MATRIXblock 的 mVision 積木讀第 7 格資料。
色塊面積 blobArea
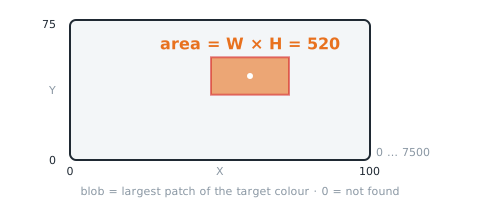
| 範圍 | 意思 |
|---|---|
0~7500 |
W×H(0~7500);沒找到 = 0 |
MATRIXblock 的 mVision 積木讀第 8 格資料:W×H。
有找到色塊 found
| 範圍 | 意思 |
|---|---|
0~1 |
1 = 畫面裡有目標色的色塊(W > 0),0 = 沒有 |
MATRIXblock 的 mVision 積木讀第 9 格資料。
讀值(WRO 版)
神攝手在 MATRIX 走串口,用 MATRIXblock 內建的 mVision 攝影機積木讀,不用 I2C。
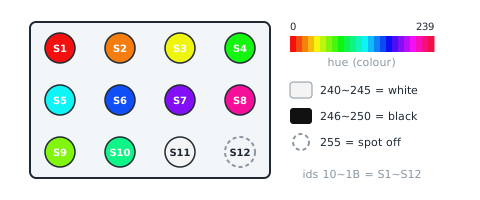
色點 1~12 顏色碼 spotColor
| 範圍 | 意思 |
|---|---|
0~255 |
10 |
MATRIXblock 的 mVision 積木讀第 05 格資料:不動:byte 011 = S1~S12 顏色碼各 1 byte(idx 0 = S1 低 byte/S2 高 byte … idx 5 = S11/S12);照 HUE12_AS_mVisionSensor_v1.0.8.mbr4 解碼。
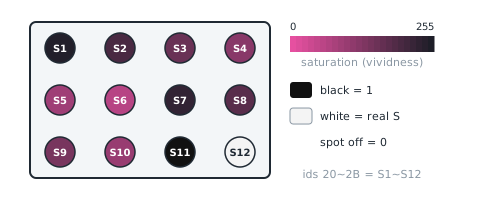
色點 1~12 鮮豔度 spotVivid
| 範圍 | 意思 |
|---|---|
0~255 |
20 |
MATRIXblock 的 mVision 積木讀第 68 格資料:不動:byte 1217 = 12 格各 4 bit(S>>4,1~15;黑 = 1;沒抓到 = 0),byte 12+2j = S(4j+1) | S(4j+2)<<4、byte 13+2j = S(4j+3) | S(4j+4)<<4。
範例
這個軟體還沒有整支的範例程式。上面「讀值」每一項都附了可以直接照著做的寫法,照順序組起來就能用;需要整支範例請 聯絡我們。
其他問題
還有問題?到 聯絡我們 附上你用的軟體和程式截圖。
下載
本頁依據
- 主機與軟體清單:
_build/guides.json - 值與命令:
_build/protocol/cam_school.json、_build/protocol/cam_wro.json(單一真相來源) - 安裝與設定:
_build/guides/software/matrix-mvision.zh.md、_build/guides/product/esp32cam/matrix-mvision.zh.md