
陀螺儀 IMU 九軸 × micro:bit × MakeCode
這一頁只講 MakeCode(積木/JavaScript):在 BBC micro:bit V1/V2 上用它讀陀螺儀 IMU 九軸的安裝步驟、每個值怎麼讀、能用的命令與範例。要換產品、主機或軟體,用上方的切換列。
要買哪個版本、怎麼接
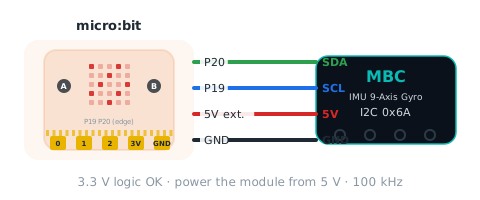
買 通用 I2C 版,接 micro:bit 擴充板的 I2C 孔(SDA = P20、SCL = P19),出廠位址 0x6A。這款耗電小,VCC 可以先接 micro:bit 的 3V 腳(V1 約 90 mA、V2 約 190 mA);用電池供電時電壓可能掉到 3 V 以下,不穩就改外接 5 V(GND 要和 micro:bit 共地)。
安裝與設定
你需要
- 感應器:陀螺儀 IMU 九軸(通用 I2C 版)。SPIKE 版、EV3 版韌體不同,接 micro:bit 讀不到。
- 主板:BBC micro:bit V1 或 V2,加上能接到 P19/P20 的擴充板或鱷魚夾轉接板。
- 軟體:MakeCode 網頁版(makecode.microbit.org,積木/JavaScript);離線版(Windows/Mac App)也可以,第一次加擴充要連網。
- 擴充:pxt-mbc-sensors v2(MIT,免下載,貼網址就能加)。
重要
上機待測:擴充 v2.0.5 已在 MakeCode 編譯通過(V1+V2),還沒有接實機逐顆積木核對數值。積木名稱以 GitHub 發布版 為準。
安裝軟體
- 打開 makecode.microbit.org → 新專案。
- 編輯器語言切到 繁體中文(右上齒輪 → Language),積木就會顯示中文。
讓軟體認得感應器
- 點積木區下方的 進階 → 擴充(齒輪選單裡也有「擴充」)。
- 在搜尋框貼上
https://github.com/contactmbcrobot/pxt-mbc-sensors,按 Enter。 - 點出現的 mbc-sensors 卡片,積木區會多出「MBC 感應器」分類(循行者、測距者、掌控者、陀螺儀、神攝手、裝置六組)。
- 用範例:右上切到 JavaScript → 貼上範例 → 下載
.hex拖進 MICROBIT 磁碟。
提示
不需要送審、不需要下載檔案:老師把網址給學生貼就能用。要固定版本可貼
https://github.com/contactmbcrobot/pxt-mbc-sensors#v2.0.5。
接線
micro:bit 的 I2C 腳位是固定的:P19 = SCL、P20 = SDA(金手指邊緣接頭,要用擴充板或鱷魚夾轉接板才接得到)。MBC 4P 感應器線的 TX 接 SCL、RX 接 SDA,跟接 Arduino 是同一條線。
| 感應器 | micro:bit | 說明 |
|---|---|---|
| SCL(TX) | P19 | I2C 時脈 |
| SDA(RX) | P20 | I2C 資料 |
| VCC | 3V 或外部 5 V | 耗電大的產品不能吃 micro:bit 的 3V |
| GND | GND | 外部供電時 GND 要和 micro:bit 共地 |
- 3V 腳電流:V1 約 90 mA、V2 約 190 mA;用電池時電壓可能掉到 2 V 多。測距者 8 路、掌控者 PS4/PS5、神攝手 一定要外部 5 V;其他產品可先試 3V,電池供電時建議外部 5 V。
- 電壓準位:MBC 產品的 I2C 線是 3.3 V 準位,跟 micro:bit 相容,不需要準位轉換。
- 這個產品的出廠位址是
0x6A;位址不同的產品可以串在同一組 P19/P20 上。
第一次測試
- 先用「裝置 → 等位址 0x6A 的裝置就緒」或「位址 0x6A 的裝置就緒?」積木確認接線。
- 下載本頁範例 1 的
.hex到 micro:bit。 - LED 顯示的數字跟著感應器前方的東西變化,就是接好了。
常見問題
- 讀值一直是 0? 裝置沒接時讀值積木回 0(內部的 −32768 已過濾)、是/否積木一律回「否」,不會報錯。依序檢查:接線(SDA=P20、SCL=P19)→ 外接電源有沒有開 →「位址 … 的裝置就緒?」是不是 true。
- V1 的指南針、加速度計也壞了? V1 的 I2C 線和板上加速度計共用,感應器卡住 SDA 會連帶讓它們失效;V2 把外部 I2C 分開了。
- 時好時壞? STM32 產品(循行者、測距者、PS2、陀螺儀)會時脈延展,micro:bit V2 的 nRF52 對此有已知問題(errata 219),V1/V2 都要實測;ESP32 產品(PS4、神攝手)不延展,擴充已內建「寫完編號等 2 ms 再讀」。
- 兩個同類產品一起接? 同類產品位址相同,先用「裝置 → 把位址 … 的裝置改成位址 …」把其中一個改掉(重開機生效),再用該產品的「改用位址」積木告訴擴充新位址。
讀值
MakeCode 加入 pxt-mbc-sensors 擴充後,在「MBC 感應器」分類找積木;JavaScript 寫法一併列出,位址 0x6A。
陀螺 3D 航向 headingGyro3D
| 範圍 | 意思 |
|---|---|
-32768~32767 ° |
四元數算出的航向,度,開機/歸零 = 0,連續累積可超過 360(int16 到 ±32767 繞回,約 91 圈) |
(陀螺儀 [陀螺 3D v] 航向(°) :: #00A4E4)
let headingGyro3D = mbc.imuHeading(MbcImuHeading.Gyro3D) // 陀螺 3D 航向:-32768~32767 °感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
融合航向 headingFused
| 範圍 | 意思 |
|---|---|
-32768~32767 ° |
陀螺 3D 加磁力計慢修正的航向,度,減去相對零點;可超過 360 |
(陀螺儀 [融合 v] 航向(°) :: #00A4E4)
let headingFused = mbc.imuHeading(MbcImuHeading.Fused) // 融合航向:-32768~32767 °相關積木「當陀螺儀 轉了 90 °」
mbc.onImuTurned(90, function () {
})
感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
陀螺 1D 航向 headingGyro1D
| 範圍 | 意思 |
|---|---|
-32768~32767 ° |
只繞轉向軸積分的航向,度,開機/歸零 = 0;可超過 360 |
(陀螺儀 [陀螺 1D v] 航向(°) :: #00A4E4)
let headingGyro1D = mbc.imuHeading(MbcImuHeading.Gyro1D) // 陀螺 1D 航向:-32768~32767 °感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
磁力航向 headingMag
| 範圍 | 意思 |
|---|---|
-32768~32767 ° |
磁力計傾斜補償航向,度,減去相對零點 |
(陀螺儀 [磁力計 v] 航向(°) :: #00A4E4)
let headingMag = mbc.imuHeading(MbcImuHeading.Magnetic) // 磁力航向:-32768~32767 °感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
轉向軸角速度 yawRate
| 範圍 | 意思 |
|---|---|
-32768~32767 0.1 dps |
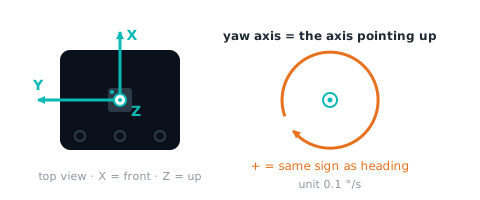
繞轉向軸(getYawAxis())的角速度,0.1 度/秒,正負跟航向同向 |
(陀螺儀 轉向角速度(0.1 °/s) :: #00A4E4)
let yawRate = mbc.imuYawRate() // 轉向軸角速度:-32768~32767 0.1 dps相關積木「陀螺儀 [靜止]?」
let imuFlag = mbc.imuFlag(MbcImuFlag.Still)感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
俯仰角 pitch
| 範圍 | 意思 |
|---|---|
-90~+90 ° |
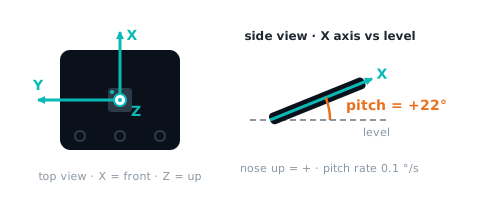
板子絲印 X 軸相對水平面的仰角:X 軸朝上 +90、朝下 −90、水平 0(用重力向量 atan2 算) |
(陀螺儀 俯仰角(°) :: #00A4E4)
let pitch = mbc.imuPitch() // 俯仰角:-90~+90 °感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
俯仰角速度 pitchRate
| 範圍 | 意思 |
|---|---|
-32768~32767 0.1 dps |
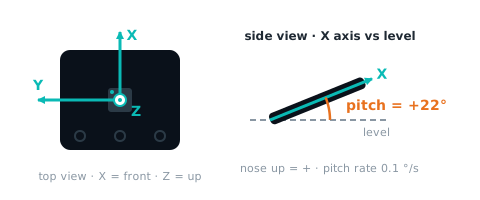
繞板子絲印 X 軸的角速度,0.1 度/秒(右手定則,從 +X 端看逆時針為正);注意這是 gyro X,不是 06 的微分 |
(陀螺儀 俯仰角速度(0.1 °/s) :: #00A4E4)
let pitchRate = mbc.imuPitchRate() // 俯仰角速度:-32768~32767 0.1 dps感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
磁力信任度 magTrust
| 範圍 | 意思 |
|---|---|
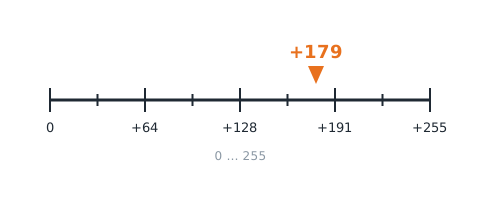
0~255 |
融合演算法對磁力計的信任度 0 |
(陀螺儀 磁力信任度 :: #00A4E4)
let magTrust = mbc.imuMagTrust() // 磁力信任度:0~255感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
磁場干擾度 magDisturb
| 範圍 | 意思 |
|---|---|
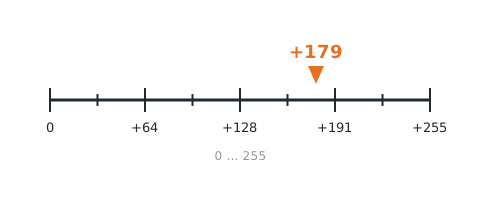
0~255 0.01° |
磁場干擾程度 0~255(度 × 100,上限 255) |
(陀螺儀 磁場干擾度 :: #00A4E4)
let magDisturb = mbc.imuMagDisturbance() // 磁場干擾度:0~255 0.01°感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
朝上的面 upFace
| 範圍 | 意思 |
|---|---|
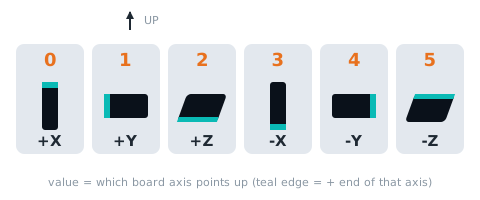
0~5 |
哪個軸朝上:0 +X、1 +Y、2 +Z、3 −X、4 −Y、5 −Z(實體軸) |
(陀螺儀 朝上的面 :: #00A4E4)
let upFace = mbc.imuFaceUp() // 朝上的面:0~5相關積木「陀螺儀 朝上的面是 [+Z]?」
let imuFaceUpIs = mbc.imuFaceUpIs(MbcImuFace.PlusZ)感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
角速度 1~3 軸 gyro
| 範圍 | 意思 |
|---|---|
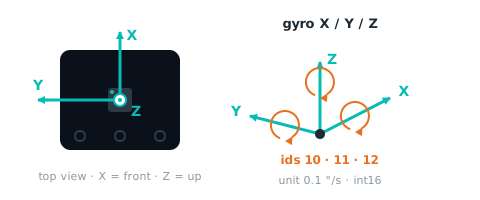
-32768~32767 0.1 dps |
10 X、11 Y、12 Z 角速度,0.1 度/秒(實體軸,已套軸向號誌) |
(陀螺儀 [角速度(0.1 °/s) v] [X v] 軸 :: #00A4E4)
let gyro = [mbc.imuAxis(MbcImuSensor.Gyro, MbcAxis.X), mbc.imuAxis(MbcImuSensor.Gyro, MbcAxis.Y), mbc.imuAxis(MbcImuSensor.Gyro, MbcAxis.Z)] // 角速度 1~3 軸:-32768~32767 0.1 dps感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
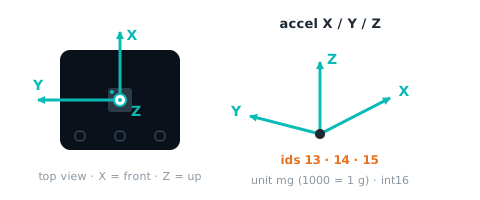
加速度 1~3 軸 accel
| 範圍 | 意思 |
|---|---|
-32768~32767 mg |
13 X、14 Y、15 Z 加速度,mg(1000 = 1 g) |
(陀螺儀 [加速度(mg) v] [X v] 軸 :: #00A4E4)
let accel = [mbc.imuAxis(MbcImuSensor.Accel, MbcAxis.X), mbc.imuAxis(MbcImuSensor.Accel, MbcAxis.Y), mbc.imuAxis(MbcImuSensor.Accel, MbcAxis.Z)] // 加速度 1~3 軸:-32768~32767 mg感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
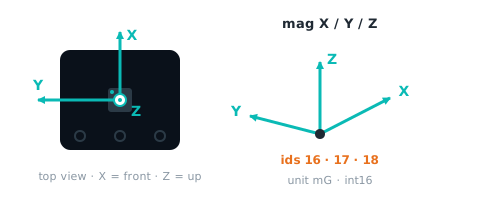
磁力 1~3 軸 mag
| 範圍 | 意思 |
|---|---|
-32768~32767 mG |
16 X、17 Y、18 Z 磁場強度,mG(毫高斯) |
(陀螺儀 [磁力(mG) v] [X v] 軸 :: #00A4E4)
let mag = [mbc.imuAxis(MbcImuSensor.Mag, MbcAxis.X), mbc.imuAxis(MbcImuSensor.Mag, MbcAxis.Y), mbc.imuAxis(MbcImuSensor.Mag, MbcAxis.Z)] // 磁力 1~3 軸:-32768~32767 mG感應器沒接好(讀不到)時回 0,先用「位址 … 的裝置就緒?」確認接線。
命令狀態 cmdStatus
| 範圍 | 意思 |
|---|---|
0~0xEF03 |
(最後命令碼 << 8) | 狀態;狀態 0 完成、1 忙碌、2 失敗、3 拒絕(跟 SPIKE 命令回覆(模式 8 v3)同一套碼);E1~EB 都會回報;EB 以後沒定義的命令:I2C 直接不理、0B 不變(SPIKE 回 3 拒絕) |
擴充沒有這顆積木;在 JavaScript 用 mbc.readValue(位址, 編號) 讀(讀不到 = −32768)。
let cmdStatus = mbc.readValue(0x6A, 0x0B) // 命令狀態:0~0xEF03命令
航向歸零 zeroHeading
四個航向都歸零(zeroHeadings());EV3 另有原廠 WRITE 0x11 陀螺歸零
陀螺儀 航向歸零 :: #00A4E4
mbc.imuZeroHeading() // 航向歸零加速度計校準開始 accelCalStart
開始加速度計校準(= v1 的 0x20=0x01);期間 F3 b4 = 1;磁力計校準中 → 忽略(0B 狀態 3 拒絕)
陀螺儀 校準 [加速度計 開始 v] :: #00A4E4
mbc.imuCalibrate(MbcImuCalib.AccelStart) // 加速度計校準開始加速度計校準結束 accelCalEnd
結束加速度計校準並存 EEPROM(= v1 的 0x20=0x02);通過後重新擷取安裝軸,擺正靜置後才航向歸零(不是馬上歸零);沒在校準中 → 拒絕(0B 狀態 3);驗證沒過 → 0B 狀態 2 失敗
陀螺儀 校準 [加速度計 結束 v] :: #00A4E4
mbc.imuCalibrate(MbcImuCalib.AccelEnd) // 加速度計校準結束磁力計校準開始 magCalStart
開始磁力計校準(= v1 的 0x20=0x03);期間 F3 b5 = 1;磁力計故障時 → 忽略(0B 狀態 3)
陀螺儀 校準 [磁力計 開始 v] :: #00A4E4
mbc.imuCalibrate(MbcImuCalib.MagStart) // 磁力計校準開始磁力計校準結束 magCalEnd
結束磁力計校準並存 EEPROM(= v1 的 0x20=0x04);成功後馬上航向歸零;沒在校準中 → 拒絕(0B 狀態 3);驗證沒過 → 0B 狀態 2 失敗
陀螺儀 校準 [磁力計 結束 v] :: #00A4E4
mbc.imuCalibrate(MbcImuCalib.MagEnd) // 磁力計校準結束航向設成指定角度 setHeading
[角度 int16 小端]:四個航向都設成這個角度(RAM);校準中不能做 → 拒絕(0B 狀態 3)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xE5, [參數])。
以磁北為 0 zeroNorth
陀螺航向設成目前的磁北方位 0~359,之後只扣整圈(顯示絕對方位);融合重新初始化約 3 秒內完成,逾時 = 失敗;校準中不能做 → 拒絕(0B 狀態 3)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xE6, [參數])。
陀螺零點重估 gyroBiasReset
靜止約 1.5 秒(連續 3 個靜止窗)重新估計陀螺零點;4 秒內被移動湊不滿 = 失敗;校準中不能做 → 拒絕(0B 狀態 3)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xE7, [參數])。
重抓安裝軸 recaptureAxis
重新判定安裝方向(擷取後自動歸零);RAM;校準中不能做 → 拒絕(0B 狀態 3)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xE8, [參數])。
取消校準 cancelCalib
取消進行中的加速度計/磁力計校準,不存檔、還原舊值
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xE9, [參數])。
航向修正係數 headingCorrection
[uint16 小端] 轉一圈的實際度數 × 10(0.1 度/圈),3500~3700;0 = 回 360.0。存 EEPROM 0x60(停 3 秒才寫,值沒變不寫),改完航向歸零;少參數或範圍外 → 0B 狀態 2(SPIKE 也回 2)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xEA, [參數])。
校準回出廠 calibFactoryReset
[A5]:加速度計、磁力計校準與航向修正係數都回出廠值,馬上存 EEPROM;確認碼不對 → 0B 狀態 2;校準中 → 拒絕(3)
擴充沒有這顆積木;在 JavaScript 用 mbc.writeCmd(0x6A, 0xEB, [參數])。
範例
這一頁是寫給完全沒寫過程式的人。5 個範例從「LED 顯示讀值」開始,一步一步做到「開車」。全部用 MakeCode 網頁版+MBC 擴充 pxt-mbc-sensors v2 寫:切到 JavaScript 把範例貼上就能用,也可以切回積木模式看它變成哪些積木。
重要
- 擴充 pxt-mbc-sensors v2 還沒上機驗證。本頁的範例都在電腦上用 MakeCode CLI 編譯通過(V1+V2 各一次),數值方向、就緒時間、供電等實機結果見下方「硬體關卡」的「上機待測」。
- 請用 通用 I2C 版的產品。SPIKE 版、EV3 版韌體不同,接 micro:bit 讀不到。
軟體對照表
| 寫法 | micro:bit V1 | micro:bit V2 | 怎麼用 |
|---|---|---|---|
| MakeCode 網頁版(makecode.microbit.org,積木/JavaScript) | ✔(記憶體較小,本頁範例都編得過) | ✔ | 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 貼上範例 → 下載 .hex 拖進 MICROBIT 磁碟 |
| MakeCode 離線版(Windows/Mac App) | ✔ | ✔ | 同上;第一次加擴充要連網 |
| Python Editor(MicroPython) | — | — | 還沒有 MBC 模組 |
- 聲音:V2 有內建喇叭;V1 要在 P0 接蜂鳴器或耳機才有聲音。
- 伺服/馬達:範例用
pins.servoWritePin,一顆 9g 伺服(SG90)接 P1;開車用兩顆連續旋轉伺服(FS90R 之類),左輪 P1、右輪 P2。伺服電源一律外接 4.8~6 V 電池盒,電池負極要和 micro:bit GND 接在一起(共地);不要從 micro:bit 3V 腳推伺服。 - 積木文字:MakeCode 語言切成繁體中文,擴充的積木就是中文(例如「循行者 線位置」);本頁表格同時列出中文積木和 JavaScript 寫法。
開始之前:硬體關卡(上機待測)
micro:bit 是 3.3 V 的板子,接 MBC 產品前每一關都要過;打「上機待測」的是擴充 v2 還沒在實機確認的項目。
| 關卡 | 這款產品 | 狀態 |
|---|---|---|
| 電壓 | MBC 產品的 I2C 都是 3.3 V 準位,直接接 P19/P20,不用準位轉換 | ✔ |
| 供電 | 約 20 mA,可以先試 micro:bit 的 3V 腳(V1 約 90 mA、V2 約 190 mA 上限) | 上機待測 |
| I2C 上拉 | micro:bit 板上已有 4.7 kΩ;產品板若也有上拉,並聯後要確認低電位 ≤ 0.3×VDD | 上機待測 |
| 時脈延展 | STM32 從機預設會時脈延展,V2(nRF52833)對延展有已知問題,要 V1、V2 各測一次 | 上機待測 |
| 位址衝突 | 出廠位址 0x6A,和其他 MBC 產品都不同,可以直接和循行者、測距者、掌控者串同一條線 | — |
| 就緒時間 | 開機後約 2 秒就緒(F3 b0);開機和歸零時板子要靜止平放,航向才準 | 上機待測 |
讀不到值時先看:接線(SDA=P20、SCL=P19)→ 外接電源有沒有開 → 擴充「裝置」分類的「位址 … 的裝置就緒?」積木是不是 true。
接線(所有範例共用)
| 感應器 | micro:bit |
|---|---|
| SDA | P20 |
| SCL | P19 |
| VCC | 3V(或外接 5 V) |
| GND | GND(伺服電池負極也接這裡) |
這頁會用到的數值
航向單位是度,開機或歸零時 = 0,往右轉變大、往左轉變小,轉超過一圈會一直累加(不會在 360 歸零)。「融合」航向 = 陀螺儀+磁力計,長時間最穩。
| 積木(繁中) | JavaScript | 範圍 | 意思 | 用在 |
|---|---|---|---|---|
| 陀螺儀 融合 航向(°) | mbc.imuHeading(MbcImuHeading.Fused) |
−32768~32767 | 目前朝向,0 = 歸零時的方向,右轉為正 | 1, 3, 4, 5 |
| 陀螺儀 航向歸零 | mbc.imuZeroHeading() |
命令 E0 | 把現在的方向設成 0 | 1, 2, 3, 4, 5 |
| 陀螺儀 俯仰角(°) | mbc.imuPitch() |
−90~+90 | 前端抬高/壓低幾度 | 2 |
| 當陀螺儀 轉了 … ° | mbc.onImuTurned(90, ...) |
事件 | 融合航向每累積變化這麼多度觸發一次 | 2 |
| 陀螺儀 靜止? | mbc.imuFlag(MbcImuFlag.Still) |
true / false | 狀態旗標 b1:板子沒在動 | 2 |
| 等位址 … 的裝置就緒 | mbc.waitReady(mbc.ADDR_IMU, 3000) |
true / false | 最多等 3 秒,陀螺儀初始化好才 true(進階 → 裝置) | 1 |
範例 1:電子羅盤
這個範例會做什麼:把 micro:bit 和陀螺儀一起轉,LED 箭頭會反方向轉,一直指著開機時的正前方。按 A 顯示航向角度、按 B 把現在的方向設成 0。
要準備什麼
- micro:bit V1 或 V2+USB 線
- 陀螺儀 IMU(通用 I2C 版)+4P 線
- 把兩塊板子固定在同一塊紙板上
怎麼接:照上面的接線表:SDA → P20、SCL → P19、VCC → 3V、GND → GND。
下載程式:ex01_compass.ts(右鍵另存)→ MakeCode 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 全選刪掉原本的內容、把檔案內容貼上 → 下載,把 .hex 拖進 MICROBIT 磁碟。
程式
// 陀螺儀 × micro:bit 範例 1:電子羅盤(箭頭一直指著開機時的正前方)
// 做什麼:把 micro:bit 和陀螺儀一起轉,LED 箭頭會反方向轉,一直指著原本的正前方。按 A 顯示航向角度、按 B 把現在的方向設成 0。
// 接線:陀螺儀 SDA → P20、SCL → P19、VCC → 3V(或外接 5 V)、GND → GND。
// 準備:MakeCode 新專案 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 切到 JavaScript 把本檔全部貼上 → 下載到 micro:bit。陀螺儀平放、開機後 2 秒不要動。
// 看到什麼:開機打勾、箭頭朝上;往右轉 90° → 箭頭指左;轉 180° → 箭頭朝下;轉回來 → 箭頭朝上。

const ARROWS = [ArrowNames.North, ArrowNames.NorthEast, ArrowNames.East, ArrowNames.SouthEast,
    ArrowNames.South, ArrowNames.SouthWest, ArrowNames.West, ArrowNames.NorthWest]   // 順時針 8 個方向
let busy = false

if (mbc.waitReady(mbc.ADDR_IMU, 3000)) {
    basic.showIcon(IconNames.Yes)
} else {
    basic.showIcon(IconNames.No)                          // 沒回應:檢查 P19/P20 和電源
}
mbc.imuZeroHeading()                                      // 現在的方向 = 0°

basic.forever(function () {
    if (busy) {
        basic.pause(100)
        return
    }
    let h = mbc.imuHeading(MbcImuHeading.Fused)           // 度,往右轉變大、往左轉變小,可超過 360
    let a = ((h % 360) + 360) % 360                       // 整理成 0~359
    let idx = Math.round(a / 45) % 8                      // 轉了幾個 45°
    basic.showArrow(ARROWS[(8 - idx) % 8], 0)             // 箭頭要往反方向指回原本的正前方
    basic.pause(50)
})

input.onButtonPressed(Button.A, function () {
    busy = true
    basic.showNumber(mbc.imuHeading(MbcImuHeading.Fused))
    busy = false
})
input.onButtonPressed(Button.B, function () {
    mbc.imuZeroHeading()
})
一步一步看懂程式
ARROWS:8 個箭頭,從上開始順時針排。mbc.waitReady(mbc.ADDR_IMU, 3000)打勾後mbc.imuZeroHeading():現在的方向 = 0°。forever:h = mbc.imuHeading(Fused);a = ((h % 360) + 360) % 360把它整理成 0~359(負數也能處理)。idx = Math.round(a / 45) % 8:轉了幾個 45°。ARROWS[(8 − idx) % 8]:板子往右轉了 idx 格,原本的正前方就在左邊 idx 格,所以箭頭取反方向。- A:顯示航向;B:歸零。
跑起來應該看到什麼
- 開機(板子不動):打勾、箭頭朝上。
- 往右轉 90°:箭頭指左;按 A 顯示約 90。
- 轉 180°:箭頭朝下。轉回來:朝上。
- 按 B:不管現在朝哪裡,箭頭都變成朝上。
常見問題
- 沒轉它,數字卻慢慢變? → 陀螺儀飄移。開機時板子要靜止;放著 10 秒讓它自己校準,或按 B 歸零。
- 箭頭轉的方向跟板子一樣(沒有反過來)? → 把
(8 − idx) % 8改成idx,就變成「箭頭跟著轉」的另一種羅盤。 - 開機就是 X(找不到感應器)? → 看接線 SDA=P20、SCL=P19 有沒有接反;外接電源有沒有開;用鱷魚夾接的話夾子有沒有碰到旁邊的腳。
- 模擬器裡數字都是 0? → 正常。MakeCode 模擬器沒有真的 I2C,讀到的都是 0;要看真的數值一定要下載到 micro:bit。
- V1 沒有聲音? → V1 沒有喇叭,在 P0 和 GND 之間接蜂鳴器或耳機。
範例 2:轉彎計數+傾斜警報
這個範例會做什麼:每轉 90° 嗶一聲、次數 +1(事件積木);前後傾斜超過 20° → 哭臉+低音警報;靜止不動 → 睡臉、有在動 → 笑臉。按 B 歸零。
要準備什麼
- 範例 1 的東西
- V1 另外要蜂鳴器或耳機接 P0
怎麼接:同範例 1。
下載程式:ex02_turn_alarm.ts(右鍵另存)→ MakeCode 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 全選刪掉原本的內容、把檔案內容貼上 → 下載,把 .hex 拖進 MICROBIT 磁碟。
程式
// 陀螺儀 × micro:bit 範例 2:轉彎計數+傾斜警報
// 做什麼:每轉 90° 嗶一聲並把次數 +1;前後傾斜超過 20° → 哭臉+低音警報;靜止不動 → 睡臉、有在動 → 笑臉。按 B 歸零。
// 接線:陀螺儀 SDA → P20、SCL → P19、VCC → 3V、GND → GND。V1 要在 P0 接蜂鳴器或耳機才有聲音(V2 有內建喇叭)。
// 準備:擴充與貼程式的方法同範例 1。
// 看到什麼:桌上慢慢轉一圈 → 嗶 4 聲、顯示 1 2 3 4;把板子前端抬高 → 哭臉+警報;放著不動 → 睡臉。

let turns = 0

mbc.imuZeroHeading()

mbc.onImuTurned(90, function () {                         // 融合航向每累積變化 90° 觸發一次
    turns += 1
    music.playTone(Note.C5, 150)
    basic.showNumber(turns)
})

input.onButtonPressed(Button.B, function () {
    turns = 0
    mbc.imuZeroHeading()
    basic.showNumber(0)
})

basic.forever(function () {
    let p = mbc.imuPitch()                                // 俯仰角,度:前端抬高或壓低
    if (Math.abs(p) > 20) {
        basic.showIcon(IconNames.Sad, 0)
        music.playTone(Note.C, 200)                       // 低音警報
    } else if (mbc.imuFlag(MbcImuFlag.Still)) {           // 狀態旗標 b1:靜止
        basic.showIcon(IconNames.Asleep, 0)
    } else {
        basic.showIcon(IconNames.Happy, 0)
    }
    basic.pause(100)
})
一步一步看懂程式
mbc.imuZeroHeading()先歸零。mbc.onImuTurned(90, ...):融合航向每累積變化 90° 執行一次 →turns + 1、Note.C5、顯示次數。forever:p = mbc.imuPitch()(俯仰角)。Math.abs(p) > 20→ 哭臉+Note.C低音。- 否則
mbc.imuFlag(MbcImuFlag.Still)是 true → 睡臉;不是 → 笑臉。 - B:
turns = 0、歸零、顯示 0。
跑起來應該看到什麼
- 桌上慢慢轉一圈:嗶 4 聲、顯示 1 2 3 4。
- 把板子前端抬高超過 20°:哭臉+警報;放平:停。
- 放著不動 1 秒:睡臉;拿起來晃:笑臉。
常見問題
- 轉一圈嗶了 5 聲? → 轉太快有過衝,或轉回來時也算(來回都累積)。這是「變化量」事件,不分方向。
- 傾斜警報一直響? → 陀螺儀沒平放、或安裝軸還沒擷取(狀態 b2)。放平開機再試。
範例 3:穩定雲台(伺服永遠指著同一個方向)
這個範例會做什麼:伺服裝在陀螺儀旁邊、擺臂上貼箭頭:轉動底座,伺服會反方向轉回去,箭頭一直指著原本的方向(±90° 內)。按 A 重設「原本的方向」。
要準備什麼
- 範例 1 的東西
- 9g 伺服(SG90)×1+紙箭頭
- 4.8~6 V 電池盒+杜邦線
- 一塊板子把 micro:bit、陀螺儀、伺服固定在一起
怎麼接:陀螺儀同範例 1。伺服 橘(訊號)→ P1、紅 → 外接 4.8~6 V 電池正極、棕 → 電池負極,電池負極再接一條到 micro:bit GND(共地)。
下載程式:ex03_stabilize_servo.ts(右鍵另存)→ MakeCode 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 全選刪掉原本的內容、把檔案內容貼上 → 下載,把 .hex 拖進 MICROBIT 磁碟。
程式
// 陀螺儀 × micro:bit 範例 3:穩定雲台(伺服永遠指著同一個方向)
// 做什麼:伺服裝在陀螺儀旁邊、上面貼箭頭:轉動底座,伺服會反方向轉回去,箭頭一直指著原本的方向(±90° 內)。按 A 重設「原本的方向」。
// 接線:陀螺儀 SDA → P20、SCL → P19、VCC → 3V、GND → GND。伺服 橘(訊號)→ P1、紅 → 外接 4.8~6 V 電池正極、棕 → 電池負極並接 micro:bit GND。
// 準備:9g 伺服(SG90)、一塊板子把 micro:bit、陀螺儀、伺服固定在一起。
// 看到什麼:底座往右轉 45° → 伺服往左轉 45°,箭頭還是指著原方向;轉超過 90° 伺服到底就跟不上了。

mbc.imuZeroHeading()
basic.showIcon(IconNames.Yes)

basic.forever(function () {
    let h = mbc.imuHeading(MbcImuHeading.Fused)           // 往右轉為正
    let angle = Math.constrain(90 - h, 0, 180)            // 底座右轉 → 伺服左轉
    pins.servoWritePin(AnalogPin.P1, angle)
    basic.pause(20)
})

input.onButtonPressed(Button.A, function () {
    mbc.imuZeroHeading()                                  // 現在的方向當成新的 0°
    basic.showIcon(IconNames.Yes, 0)
})
一步一步看懂程式
mbc.imuZeroHeading():現在的方向 = 0。forever:h = 融合航向(右轉為正)。angle = Math.constrain(90 − h, 0, 180):底座右轉 h 度,伺服就轉到 90 − h(往左 h 度),箭頭還是指原方向。pins.servoWritePin(AnalogPin.P1, angle)每 20 ms 更新。- A:重新歸零,現在的方向變成新的基準。
跑起來應該看到什麼
- 底座往右轉 45°:伺服往左 45°,箭頭沒動。
- 轉超過 90°:伺服到底(0° 或 180°)跟不上了。
- 按 A:伺服回 90°、以現在的方向為準。
常見問題
- 伺服跟底座同方向轉? → 伺服裝的方向相反:
90 − h改90 + h。 - 慢慢偏掉? → 陀螺儀飄移,按 A 歸零;靜止 10 秒讓它自動校準會改善。
範例 4:走直線(陀螺儀修正)
這個範例會做什麼:按 A 車子往前走,偏掉就用航向修回來,所以能走得很直;按 B 停。LED 顯示往哪邊修。這是所有陀螺儀機器人的基本功。
要準備什麼
- 兩輪小車:兩顆連續旋轉伺服(FS90R 之類)當輪子+一顆萬向輪
- 陀螺儀平放在車上、絲印箭頭朝前
- 4.8~6 V 電池盒
怎麼接:陀螺儀同範例 1,平放在車上、絲印箭頭朝車頭。左輪連續旋轉伺服訊號 → P1、右輪 → P2,兩顆伺服的紅線接 4.8~6 V 電池盒正極、棕線接電池負極,電池負極再接 micro:bit GND。
下載程式:ex04_drive_straight.ts(右鍵另存)→ MakeCode 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 全選刪掉原本的內容、把檔案內容貼上 → 下載,把 .hex 拖進 MICROBIT 磁碟。
程式
// 陀螺儀 × micro:bit 範例 4:走直線(陀螺儀修正)
// 做什麼:按 A 車子往前走,偏掉就用陀螺儀的航向修回來,所以能走得很直;按 B 停。LED 顯示往哪邊修。
// 接線:陀螺儀 SDA → P20、SCL → P19、VCC → 3V、GND → GND。左輪連續旋轉伺服訊號 → P1、右輪 → P2;伺服電源 4.8~6 V 電池盒,電池負極接 micro:bit GND。
// 準備:兩輪小車,陀螺儀平放在車上(絲印箭頭朝前)。
// 看到什麼:按 A 車子直直走;用手把車頭撥歪,它會自己轉回原本的方向繼續走。

const KP = 2                                              // 偏 1° 修正 2% 速度差
let running = false

// 左輪伺服 P1、右輪伺服 P2(連續旋轉伺服);left/right = −100~100,正 = 前進
function drive(left: number, right: number): void {
    left = Math.constrain(left, -100, 100)
    right = Math.constrain(right, -100, 100)
    pins.servoWritePin(AnalogPin.P1, Math.round(90 + left * 0.9))    // 90 = 停、180 = 全速前進、0 = 全速後退
    pins.servoWritePin(AnalogPin.P2, Math.round(90 - right * 0.9))   // 右輪裝的方向相反,所以用減的
}

input.onButtonPressed(Button.A, function () {
    mbc.imuZeroHeading()                                  // 出發方向 = 0°
    running = true
    basic.showArrow(ArrowNames.North, 0)
})
input.onButtonPressed(Button.B, function () {
    running = false
    drive(0, 0)
    basic.showIcon(IconNames.No, 0)
})

basic.forever(function () {
    if (!running) {
        basic.pause(100)
        return
    }
    let h = mbc.imuHeading(MbcImuHeading.Fused)           // 正 = 車頭偏右了
    let turn = Math.constrain(h * KP, -40, 40)
    drive(50 - turn, 50 + turn)                           // 偏右 → 左輪慢、右輪快 → 轉回左
    if (turn > 5) {
        basic.showArrow(ArrowNames.NorthWest, 0)
    } else if (turn < -5) {
        basic.showArrow(ArrowNames.NorthEast, 0)
    } else {
        basic.showArrow(ArrowNames.North, 0)
    }
    basic.pause(20)
})
一步一步看懂程式
function drive(left, right):左輪 P1、右輪 P2,−100~100,正 = 前進;右輪裝反所以用減的。- A:
mbc.imuZeroHeading()出發方向 = 0,running = true;B:停。 forever:h = 融合航向,正 = 車頭偏右了。turn = Math.constrain(h × KP, −40, 40),KP = 2:偏 1° 差 2%。drive(50 − turn, 50 + turn):偏右 → 左輪慢、右輪快 → 轉回左。箭頭顯示修正方向。
跑起來應該看到什麼
- 按 A:車子直直走,比沒有陀螺儀時直很多。
- 用手把車頭撥歪 30°:箭頭指斜、車子轉回原本的方向繼續走。
- 按 B:停。
常見問題
- 左右擺動? →
KP從 2 改 1。 - 修正方向反了(越偏越歪)? → 陀螺儀裝反(箭頭朝後)或伺服正負相反。先跑範例 1 確認右轉時數字變大。
範例 5:走正方形(綜合)
這個範例會做什麼:按 A:直走 1.5 秒(用陀螺儀保持直線)→ 原地右轉剛好 90°(看航向,不是看時間)→ 重複 4 次回到原點;LED 顯示第幾邊。按 B 中途停。
要準備什麼
- 範例 4 的小車
- 約 1 公尺見方的空地
怎麼接:同範例 4。
下載程式:ex05_square_path.ts(右鍵另存)→ MakeCode 新專案 → 齒輪 → 擴充 → 貼 https://github.com/contactmbcrobot/pxt-mbc-sensors → 右上切到 JavaScript → 全選刪掉原本的內容、把檔案內容貼上 → 下載,把 .hex 拖進 MICROBIT 磁碟。
程式
// 陀螺儀 × micro:bit 範例 5:走正方形(綜合)
// 做什麼:按 A:直走 1.5 秒(用陀螺儀保持直線)→ 原地右轉剛好 90° → 重複 4 次回到原點,LED 顯示第幾邊;按 B 中途停。
// 接線:同範例 4(陀螺儀 P19/P20;左輪 P1、右輪 P2、伺服外接電池、共地)。
// 準備:兩輪小車+約 1 公尺見方的空地。
// 看到什麼:按 A 車子走出一個正方形、顯示 1 2 3 4,最後停下來打勾。轉彎不足或過頭 → 把 TURN_SPEED 調小。

const SIDE_MS = 1500                                      // 每邊走多久
const TURN_SPEED = 35
let running = false

// 左輪伺服 P1、右輪伺服 P2(連續旋轉伺服);left/right = −100~100,正 = 前進
function drive(left: number, right: number): void {
    left = Math.constrain(left, -100, 100)
    right = Math.constrain(right, -100, 100)
    pins.servoWritePin(AnalogPin.P1, Math.round(90 + left * 0.9))    // 90 = 停、180 = 全速前進、0 = 全速後退
    pins.servoWritePin(AnalogPin.P2, Math.round(90 - right * 0.9))   // 右輪裝的方向相反,所以用減的
}

// 直走 ms 毫秒,用陀螺儀保持在 target 這個航向
function straight(target: number, ms: number): void {
    let t0 = control.millis()
    while (running && control.millis() - t0 < ms) {
        let err = mbc.imuHeading(MbcImuHeading.Fused) - target
        let turn = Math.constrain(err * 2, -40, 40)
        drive(50 - turn, 50 + turn)
        basic.pause(20)
    }
}

// 原地轉到 target 航向(誤差 3° 內就停)
function turnTo(target: number): void {
    while (running) {
        let err = target - mbc.imuHeading(MbcImuHeading.Fused)   // 正 = 還要往右轉
        if (Math.abs(err) < 3) {
            break
        }
        let s = err > 0 ? TURN_SPEED : -TURN_SPEED
        drive(s, -s)                                      // 左輪前、右輪後 = 右轉
        basic.pause(20)
    }
    drive(0, 0)
    basic.pause(300)                                      // 停一下讓車身穩定
}

input.onButtonPressed(Button.A, function () {
    if (running) {
        return
    }
    running = true
    mbc.imuZeroHeading()
    let target = 0
    for (let side = 1; side <= 4; side++) {
        basic.showNumber(side)
        straight(target, SIDE_MS)
        target += 90                                      // 下一邊的航向
        turnTo(target)
    }
    drive(0, 0)
    if (running) {
        basic.showIcon(IconNames.Yes)
    }
    running = false
})
input.onButtonPressed(Button.B, function () {
    running = false
    drive(0, 0)
    basic.showIcon(IconNames.No)
})
一步一步看懂程式
straight(target, ms):走 ms 毫秒,每 20 ms 用「航向 − target」修正,跟範例 4 一樣。turnTo(target):err = target − 航向,|err| < 3就停;否則drive(s, −s)原地轉(err 正 → 右轉),轉到位後停 0.3 秒讓車身穩定。- A:歸零、
target = 0;for side = 1..4:顯示邊數 →straight(target, 1500)→target += 90→turnTo(target)。 - 4 邊走完
drive(0, 0)、打勾。 - B:
running = false,straight和turnTo的while (running)會馬上跳出。
跑起來應該看到什麼
- 按 A:顯示 1、直走、右轉;2、直走、右轉 … 4 邊後打勾,回到差不多原點。
- 每個角都是 90°,不會越轉越歪(因為是看航向)。
常見問題
- 轉過頭又轉回來、抖? →
TURN_SPEED35 改 25,或< 3改< 5。 - 邊長不一樣? → 這是用時間走的,電池電壓掉會變短;改用循行者或編碼器才會準。
- 想走三角形? →
for改 3 次、target += 120。
下一步
- 全部積木、數值和硬體說明:陀螺儀 IMU × micro:bit
- 每個數值編號的意思:指令參考
- 擴充原始碼與回報問題:https://github.com/contactmbcrobot/pxt-mbc-sensors
其他問題
- 找不到 MBC 積木? MakeCode「擴充功能」貼上 https://github.com/contactmbcrobot/pxt-mbc-sensors 加入。
還有問題?到 聯絡我們 附上你用的軟體和程式截圖。
下載
本頁依據
- 主機與軟體清單:
_build/guides.json - 值與命令:
_build/protocol/imu.json(單一真相來源) - 安裝與設定:
_build/guides/software/microbit-makecode.zh.md、_build/guides/product/imu/microbit-makecode.zh.md - 範例:
sensors/imu/microbit-examples.md