
測距者 8 路 (TOF8) × EV3 × EV3-G 官方軟體
這一頁只講 EV3-G 官方軟體(EV3 Lab):在 MINDSTORMS EV3 上用它讀測距者 8 路 (TOF8)的安裝步驟、每個值怎麼讀、能用的命令與範例。要換產品、主機或軟體,用上方的切換列。
安裝與設定
你需要
- 感應器:測距者 8 路 (TOF8)(EV3 版,RJ12 接頭)。SPIKE 版插在 EV3 上不會被認出來。
- 主機:LEGO MINDSTORMS EV3。
- 連接線:產品內附的標準連接線,或樂高原廠 EV3 線。
- 軟體:LEGO MINDSTORMS EV3 官方軟體(LabVIEW 風格介面,常稱為 EV3-G)。學校電腦教室、WRO 隊伍最常用。
安裝軟體
- 到 LEGO Education 下載頁 安裝 EV3 官方軟體(EV3 Lab)。
- 打開範例:下載
.ev3檔 → 「檔案 → 開啟專案」→ 接上 EV3 → 右下角「下載並執行」。
讓軟體認得感應器
不用裝擴充、不用裝驅動程式。感應器在 EV3 上會模擬成樂高原廠感應器(多數產品顯示成「紅外線感應器」),直接用內建的感應器積木,選對模式就能讀。
- 紅外線感應器有 Proximity(接近)、Beacon(信標)、Remote(遙控) 三種模式,產品把不同資料放在不同模式,看下面的讀值。
- 有些產品附 MBC 自訂積木(My Blocks),已經放在範例專案裡,打開範例就能用。
重要
不要在程式中途切換模式。 EV3 主機每次切換感應器模式(例如從 Proximity 換到 Remote),會卡住約 1 秒,高速比賽中可能讓車子失控。程式一開始選定一種模式,整趟任務都用它。
接線
- 用連接線把感應器插在 EV3 的 1 號孔(1~4 任一孔都可以,積木裡選同一個孔)。
- EV3 先開機,再插感應器。
- 接頭卡榫朝上,輕輕推進去,不要用力硬插。
開機要等 2~4 秒
測距者 8 路不用校準,插上去就能用;開機後要等 2~4 秒讓 8 顆雷射準備好,這段時間全部讀到 120(公分)。程式開頭先等幾秒再讀距離。
| 第幾路 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|---|
| 朝哪裡 | 正左邊 | 左前 60° | 左前 30° | 正前方 | 正前方 | 右前 30° | 右前 60° | 正右邊 |
上表是感應器正面朝前、元件面朝上的裝法。手放在機器人左邊,範例 1 應該顯示負的方向;顯示正的代表裝反了,範例裡的「左轉」「右轉」也要對調。
第一次測試
- 下載本頁範例 1 的
.ev3,開啟後按「下載並執行」。 - EV3 螢幕上的數字跟著感應器前方的東西變化,就是接好了。
常見問題
- 數字一直不變? 拔掉感應器重插一次(EV3 要先開機再插)。
- EV3 顯示成「紅外線感應器」? 這是正常的,讀數字就是用紅外線感應器的積木。
- 某些範例沒有 EV3-G 版? 標「僅 Pybricks/EV3 MicroPython/clev3r」的範例用到的模式,EV3-G 的積木讀不到。
- 程式跑一跑會頓一下? 程式裡切換了感應器模式,每次切換約 1 秒,改成只用一種模式。
讀值
感應器在 EV3 會顯示成樂高原廠感應器,用原廠感應器積木讀就好。
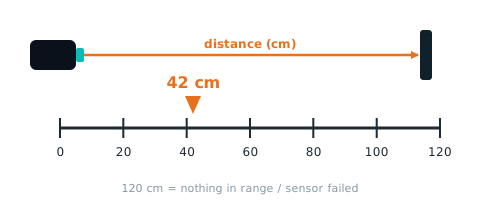
最近距離 cm nearCm
| 範圍 | 意思 |
|---|---|
0~120 cm(EV3 模式 2 讀到的是換算值:cm×100/120(0~100)) |
8 顆裡最小的距離 0~120 cm(失效那顆以 120 參與),120 = 四周沒東西 |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 最近距離 cm | 紅外線感應器 →「遙控」頻道 2 | 讀到的數 | 模式 2 |
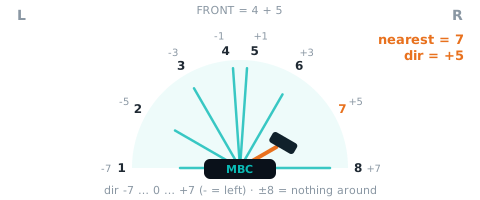
最近方向 nearDir
| 範圍 | 意思 |
|---|---|
-8~+8 |
最近目標在哪個方向:−7(正左)~ +7(正右),0 = 正前方,負 = 左;±8 = 四周沒東西(沿用上次偏向側) |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 最近方向 | 紅外線感應器 →「遙控」頻道 1 | 讀到的數 | 模式 2 |
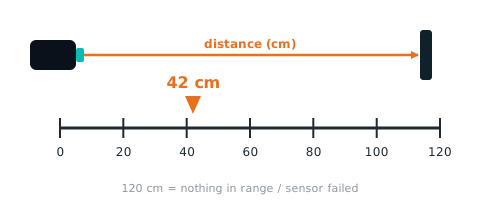
最空曠距離 cm farCm
| 範圍 | 意思 |
|---|---|
0~120 cm(EV3 模式 2 讀到的是換算值:cm×100/120(0~100)) |
8 顆裡最大的距離 0~120 cm(壞掉那顆永遠 120,會被當成最空曠) |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 最空曠距離 cm | 紅外線感應器 →「遙控」頻道 4 | 讀到的數 | 模式 2 |
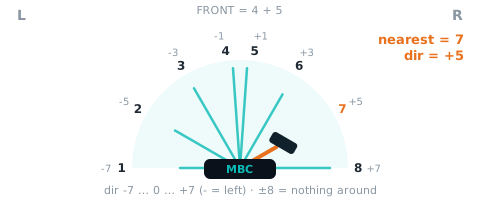
最空曠方向 farDir
| 範圍 | 意思 |
|---|---|
-7~+7 |
最遠(最空曠)在哪個方向:−7 ~ +7,0 = 正前方,負 = 左;8 顆全 120 時 = 0 |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 最空曠方向 | 紅外線感應器 →「遙控」頻道 3 | 讀到的數 | 模式 2 |
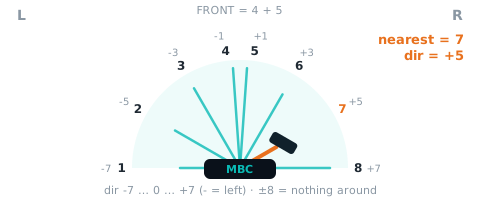
正前方 cm frontCm
| 範圍 | 意思 |
|---|---|
0~120 cm(EV3 模式 0 讀到的是換算值:cm×100/120(0~100)) |
第 4、5 顆(兩顆平行朝前)平均 0~120 cm;EV3 模式 3、SPIKE 模式 6 給的是同一個值的 mm;0x22 的 C 是 min(第 4, 第 5 顆) 不是平均(見 10) |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 正前方 cm | 紅外線感應器 →「近接」 | 讀到的數 | 模式 0 |
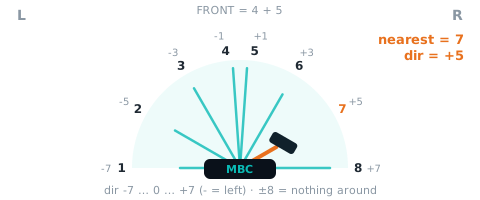
第 1~8 顆距離 cm distCm
| 範圍 | 意思 |
|---|---|
0~120 cm(EV3 模式 1、模式 4 讀到的是換算值:cm×100/120(0~100)) |
第 1 |
| 值 | 積木 | 換算 | 模式 |
|---|---|---|---|
| 第 1 個 | 紅外線感應器 →「信標」頻道 1 的方向 | 讀到的數 | 模式 1 |
| 第 2 個 | 紅外線感應器 →「信標」頻道 1 的近接 | 讀到的數 | 模式 1 |
| 第 3 個 | 紅外線感應器 →「信標」頻道 2 的方向 | 讀到的數 | 模式 1 |
| 第 4 個 | 紅外線感應器 →「信標」頻道 2 的近接 | 讀到的數 | 模式 1 |
| 第 5 個 | 紅外線感應器 →「信標」頻道 3 的方向 | 讀到的數 | 模式 1 |
| 第 6 個 | 紅外線感應器 →「信標」頻道 3 的近接 | 讀到的數 | 模式 1 |
| 第 7 個 | 紅外線感應器 →「信標」頻道 4 的方向 | 讀到的數 | 模式 1 |
| 第 8 個 | 紅外線感應器 →「信標」頻道 4 的近接 | 讀到的數 | 模式 1 |
這個軟體讀不到:最近距離 mm、初始化位元圖、故障位元圖、正前方距離 mm、第 1~8 顆距離 mm。要用這些值請改用 Pybricks/clev3r。
範例
範例 1:量量看正前方有多遠
這個範例會做什麼: 八方位雷射的模式 0 會給你正前方(中間兩顆)的平均距離,最簡單好用。
要準備什麼:
- TOF8 八方位雷射(EV3 版)
- EV3 主機
怎麼接: TOF8 八方位雷射插 1 號孔。
下載程式(選你用的軟體):
EV3-G 官方軟體 積木圖
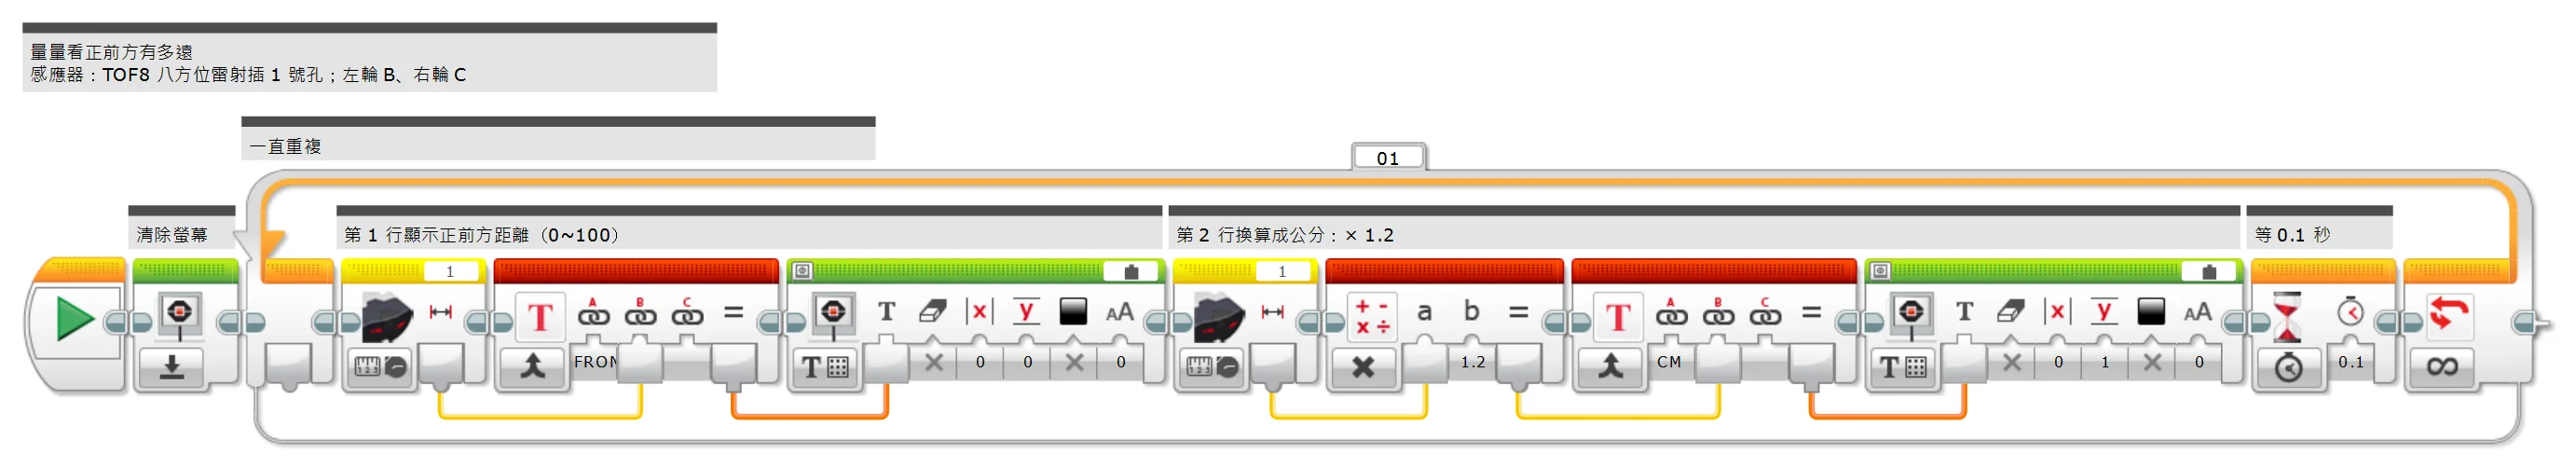
(圖太小看不清楚?點一下圖片就會開原尺寸。)
一步一步看懂程式:
- 清除螢幕
- 一直重複
- 第 1 行顯示正前方距離(0~100)
- 第 2 行換算成公分:× 1.2
- 等 0.1 秒
跑起來應該看到: 手在正前方移動,數字跟著變;前面沒東西時是 100。
常見問題:
- 數字跟尺量的不一樣? EV3 上 1 格=1.2 公分(例如讀到 25=30 公分),100 代表前面 120 公分內沒有東西。
- 數字一直是 0 或不變? EV3 主機先開機再接感應器,或拔掉重插一次;確認雷射前面沒有貼保護膜。
範例 2:前方 30 公分停車
這個範例會做什麼: 車子往前開,正前方 30 公分(數字 25)以內有東西就停下來。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- TOF8 八方位雷射(EV3 版)
- 幾個盒子當障礙物
怎麼接: TOF8 八方位雷射插 1 號孔,裝在車頭、第 4、5 顆雷射朝正前方,離地約 5 公分。
下載程式(選你用的軟體):
EV3-G 官方軟體 積木圖
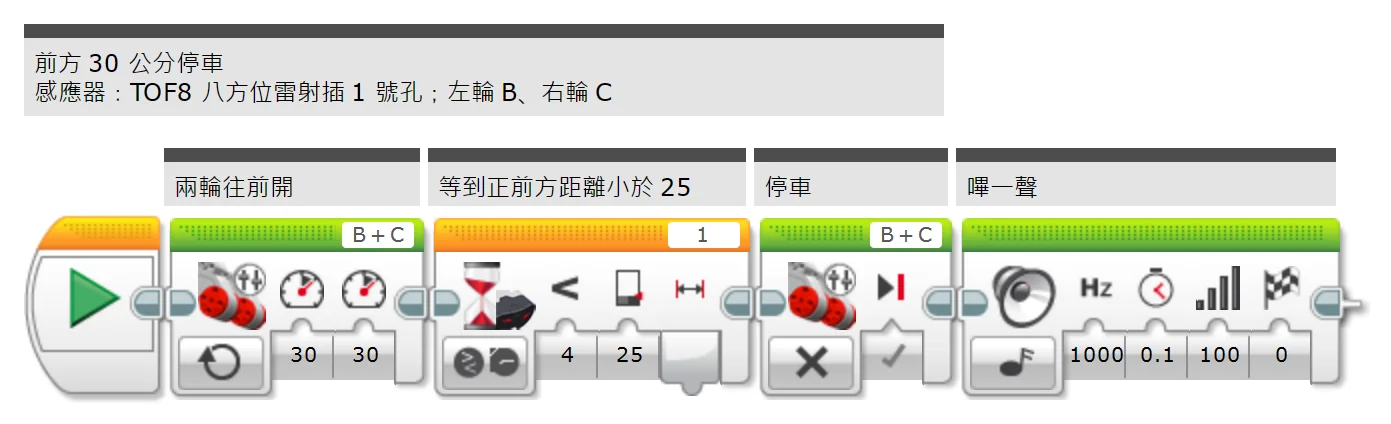
(圖太小看不清楚?點一下圖片就會開原尺寸。)
一步一步看懂程式:
- 兩輪往前開
- 等到正前方距離小於 25
- 停車
- 嗶一聲
跑起來應該看到: 車子在障礙物前約 30 公分停下來並嗶一聲。
常見問題:
- 數字跟尺量的不一樣? EV3 上 1 格=1.2 公分(例如讀到 25=30 公分),100 代表前面 120 公分內沒有東西。
範例 3:一次看 8 個方向的距離
這個範例會做什麼: 模式 1 會一次送出 8 顆雷射各自的距離。這個範例把 8 個數字都顯示在螢幕上,拿手在四周晃一晃,就知道每顆雷射對應哪個方向。
要準備什麼:
- TOF8 八方位雷射(EV3 版)
- EV3 主機
怎麼接: TOF8 八方位雷射插 1 號孔。
下載程式(選你用的軟體):
EV3-G 官方軟體 積木圖
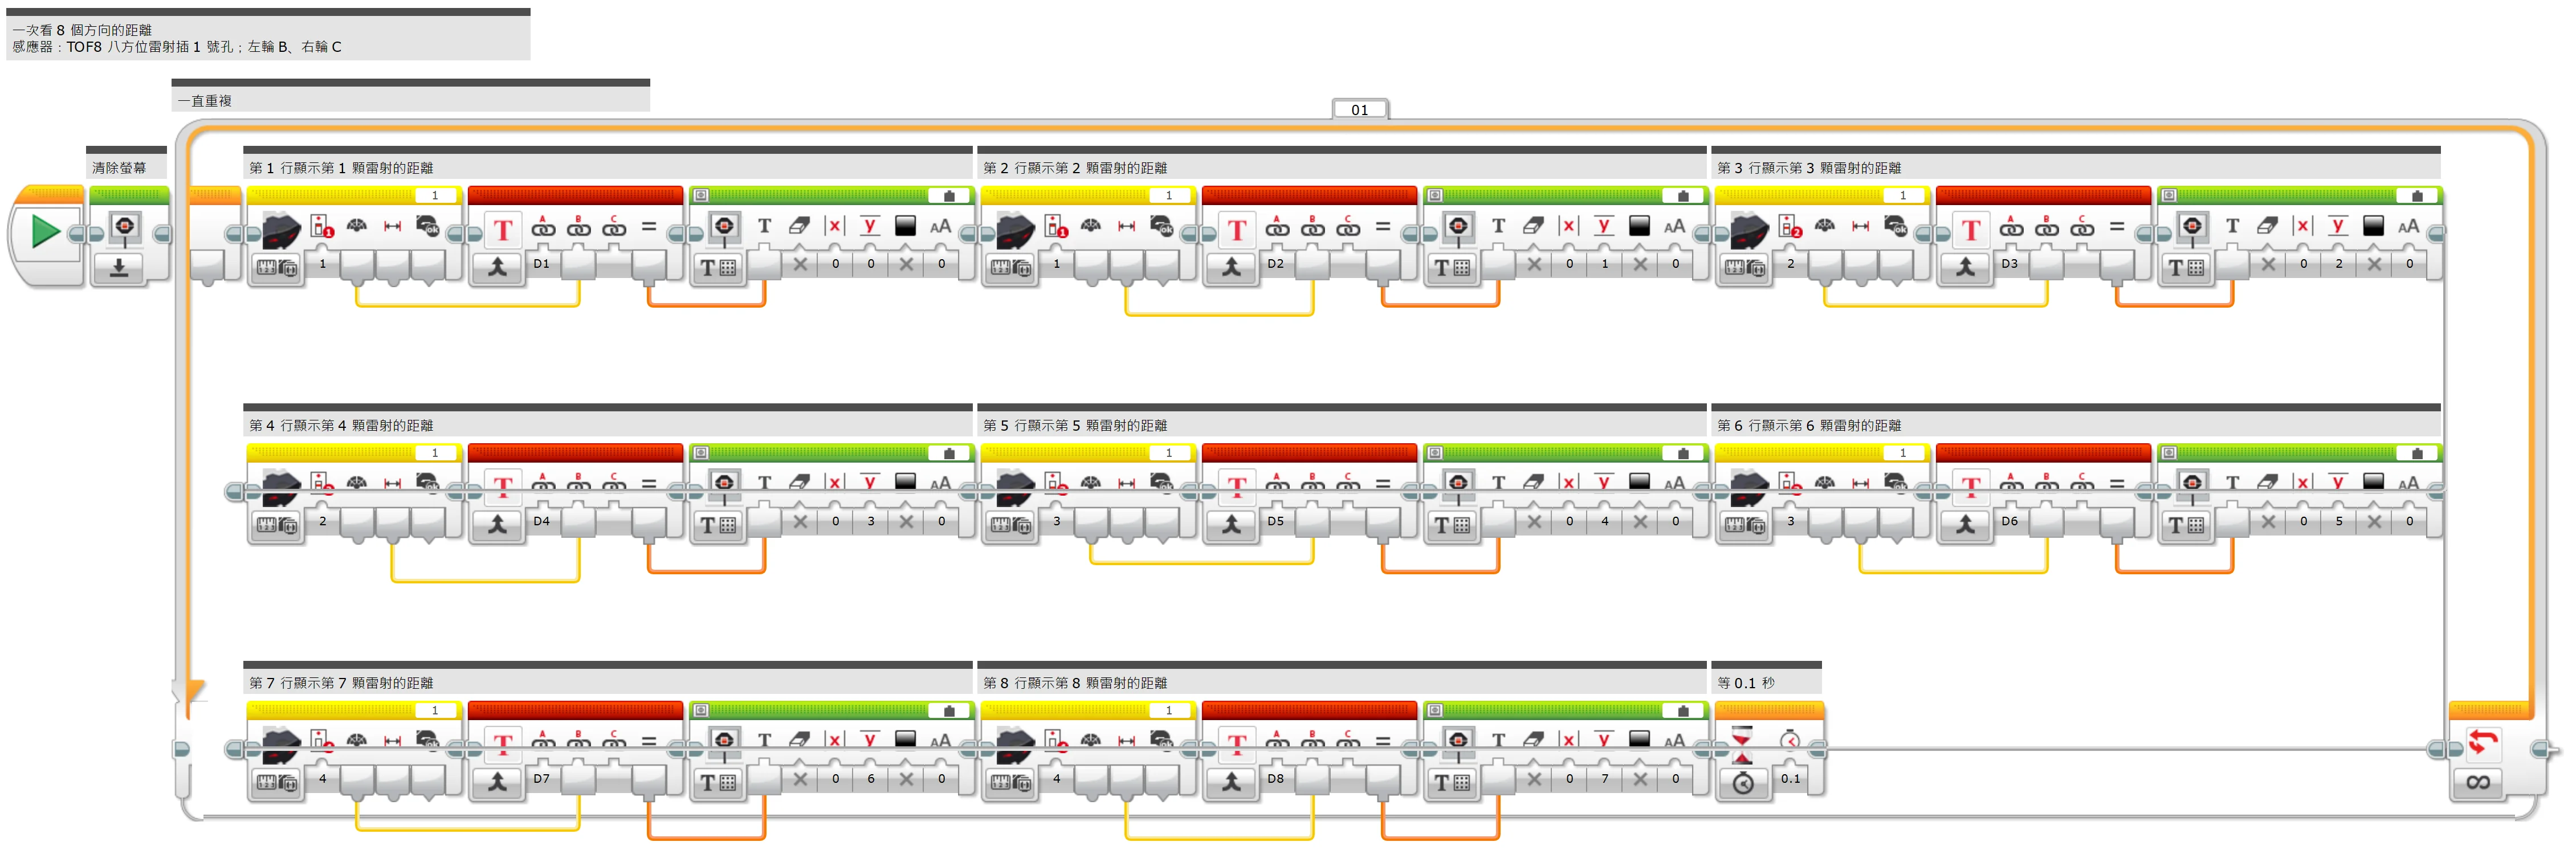
(圖太小看不清楚?點一下圖片就會開原尺寸。)
一步一步看懂程式:
- 清除螢幕
- 一直重複
- 第 1 行顯示第 1 顆雷射的距離
- 第 2 行顯示第 2 顆雷射的距離
- 第 3 行顯示第 3 顆雷射的距離
- 第 4 行顯示第 4 顆雷射的距離
- 第 5 行顯示第 5 顆雷射的距離
- 第 6 行顯示第 6 顆雷射的距離
- 第 7 行顯示第 7 顆雷射的距離
- 第 8 行顯示第 8 顆雷射的距離
- 等 0.1 秒
跑起來應該看到: 8 行數字分別對應 8 顆雷射,手靠近哪一顆,那一行數字就變小。
常見問題:
- 數字跟尺量的不一樣? EV3 上 1 格=1.2 公分(例如讀到 25=30 公分),100 代表前面 120 公分內沒有東西。
- 第 1 顆在左邊還是右邊? 請用手實際試一次並記下來,之後寫程式會用到。
範例 4:相撲追擊:轉向最近的東西衝過去
這個範例會做什麼: 模式 2 會直接告訴你「最近的東西在哪個方向、有多遠」,不用自己比 8 個數字。車子轉向最近的東西衝過去,看不到東西時原地轉圈找。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- TOF8 八方位雷射(EV3 版)
- 一個罐子當對手
怎麼接: TOF8 八方位雷射插 1 號孔,裝在車頭、第 4、5 顆雷射朝正前方,離地約 5 公分。
下載程式(選你用的軟體):
EV3-G 官方軟體 積木圖
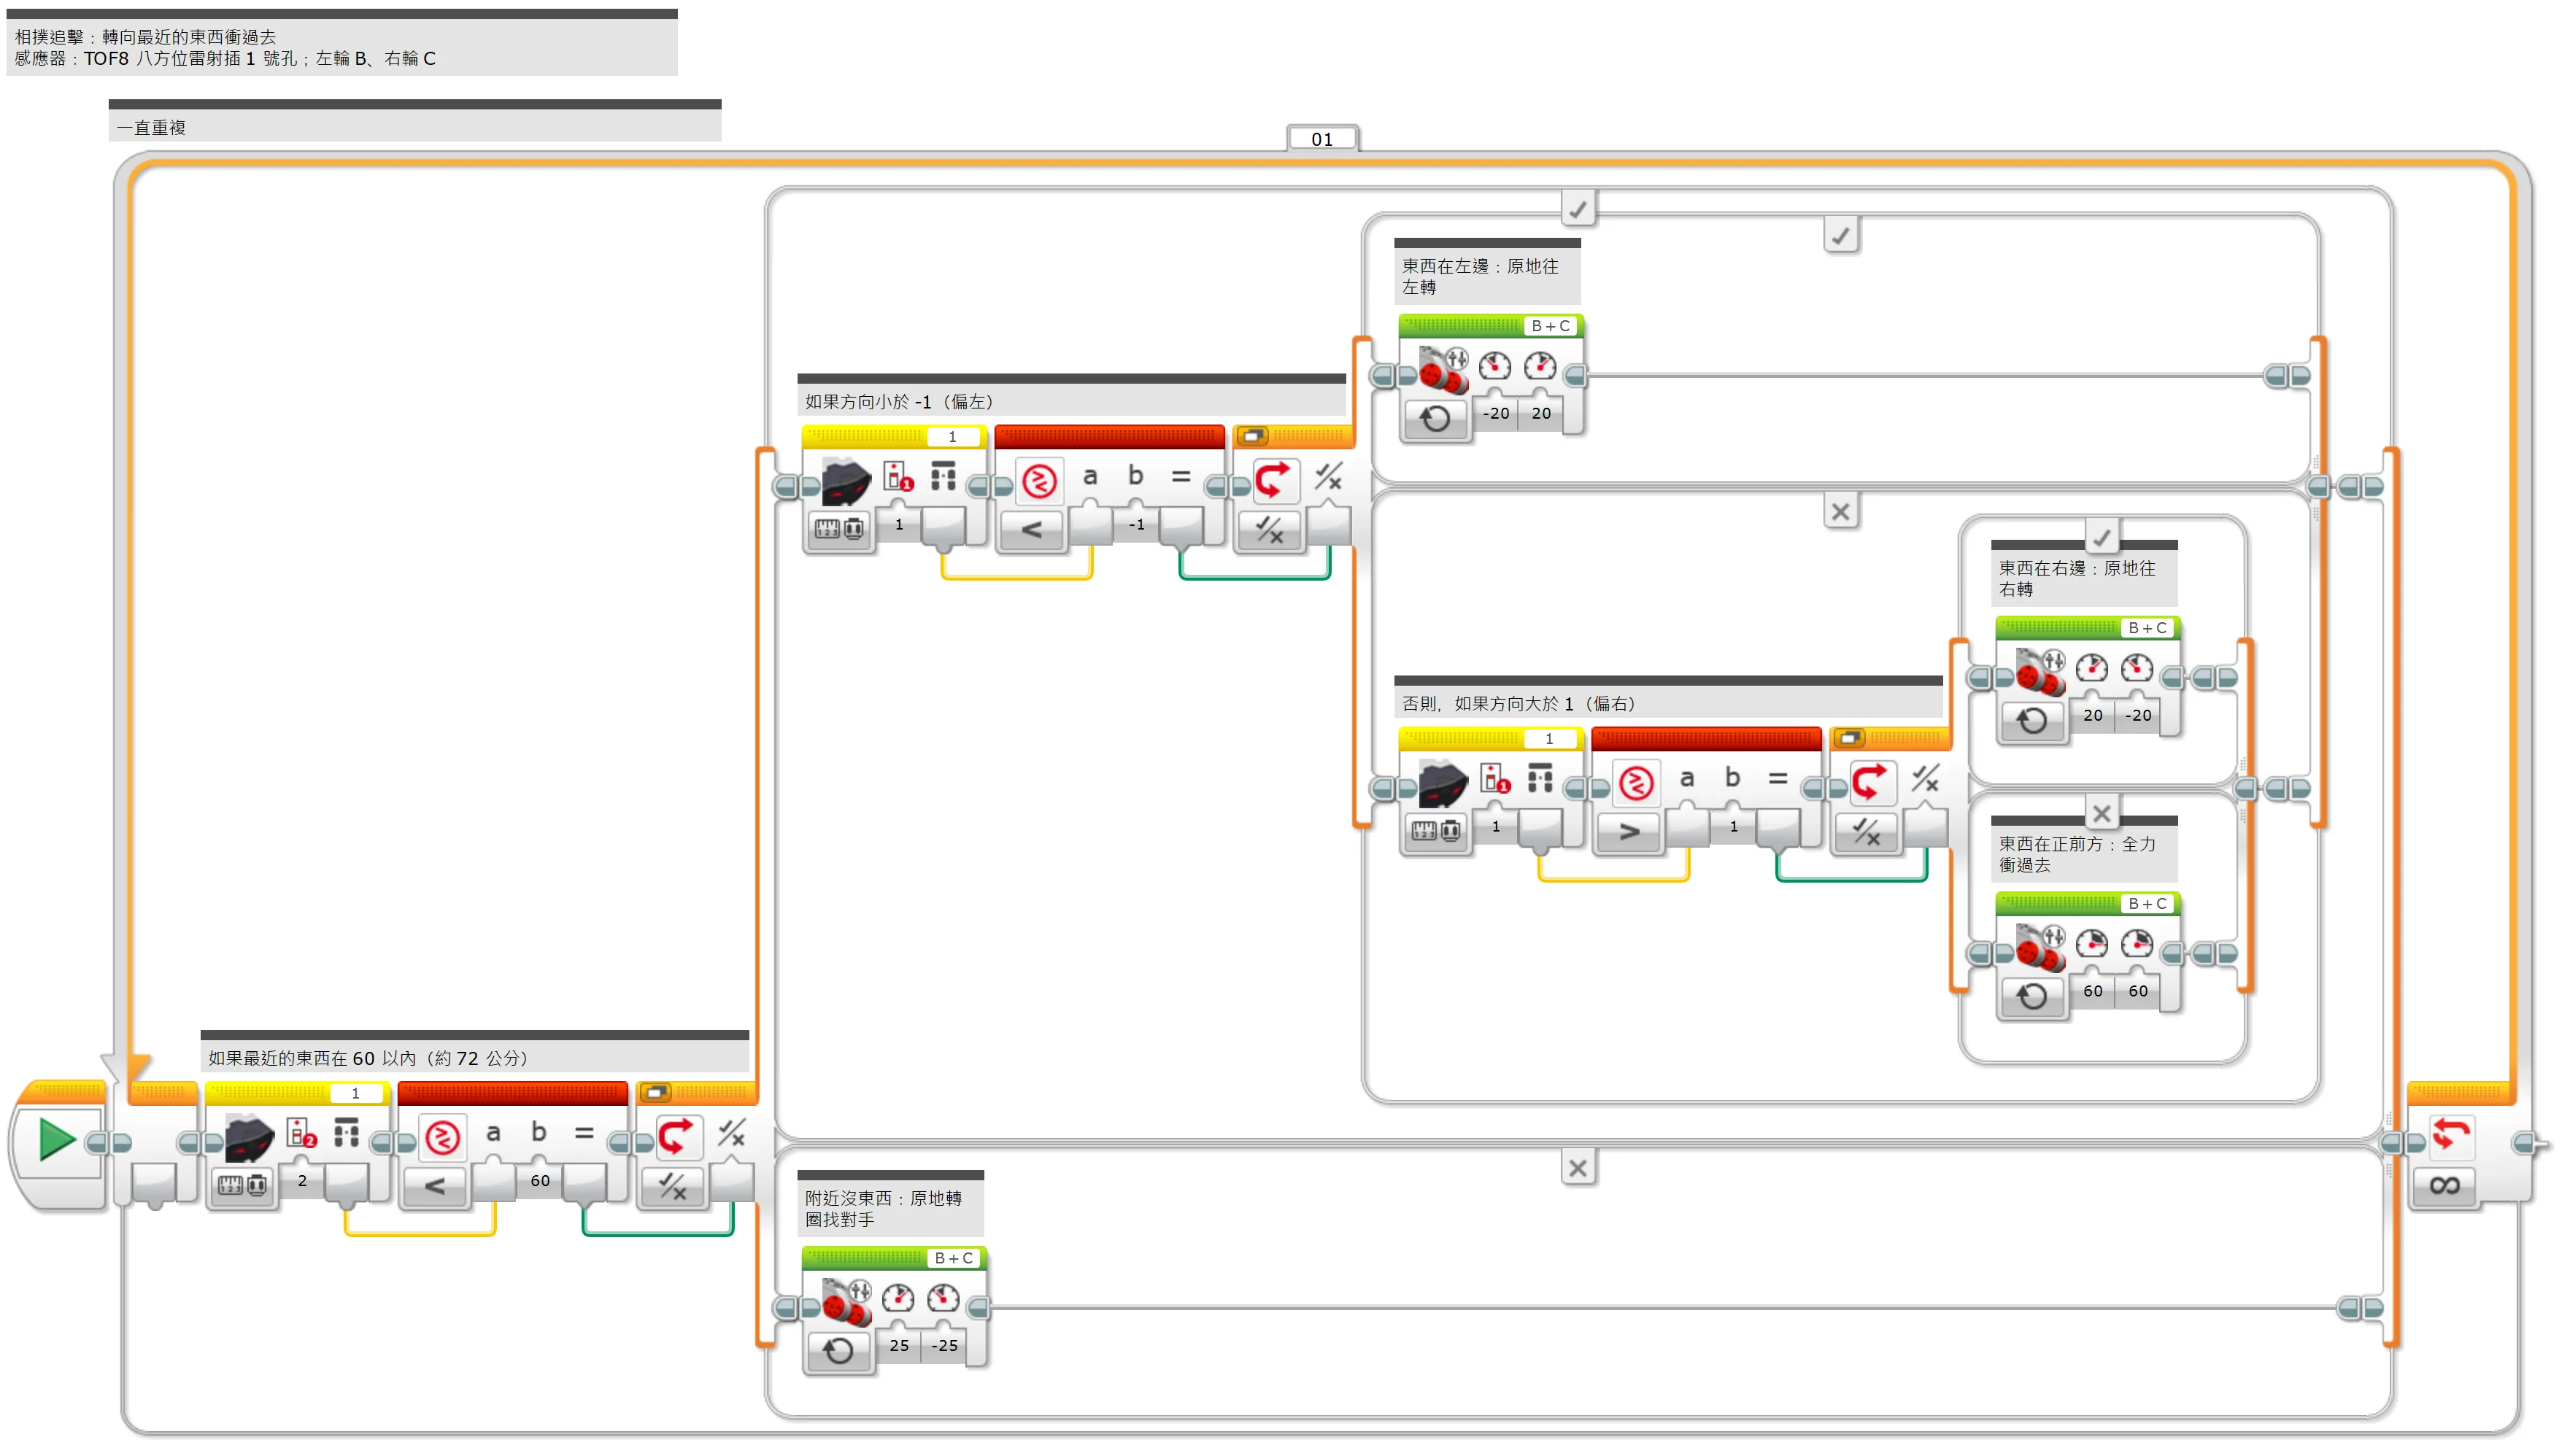
(圖太小看不清楚?點一下圖片就會開原尺寸。)
一步一步看懂程式:
- 一直重複
- 如果最近的東西在 60 以內(約 72 公分)
- 如果方向小於 -1(偏左)
- 東西在左邊:原地往左轉
- 否則:
- 否則,如果方向大於 1(偏右)
- 東西在右邊:原地往右轉
- 否則:
- 東西在正前方:全力衝過去
- 否則,如果方向大於 1(偏右)
- 否則:
- 附近沒東西:原地轉圈找對手
- 如果方向小於 -1(偏左)
- 如果最近的東西在 60 以內(約 72 公分)
跑起來應該看到: 把罐子放在車子周圍,車子會轉向罐子並衝過去推它。
常見問題:
- 方向數字是 8 或 -8? ±8 代表那個方向 120 公分內沒有東西,不是「最左」「最右」。
- 轉過頭來回擺? 把轉向的 20 改小,或把 -1 和 1 改成 -2 和 2。
範例 5:往最空曠的方向走
這個範例會做什麼: 模式 2 也會告訴你「最空曠的方向」。車子用比例控制一直往最空的地方開,在箱子陣裡會自己找出口。
要準備什麼:
- EV3 主機+教育版基本車(左輪接 B、右輪接 C)
- TOF8 八方位雷射(EV3 版)
- 幾個盒子當障礙物
怎麼接: TOF8 八方位雷射插 1 號孔,裝在車頭、第 4、5 顆雷射朝正前方,離地約 5 公分。
下載程式(選你用的軟體):
EV3-G 官方軟體 積木圖
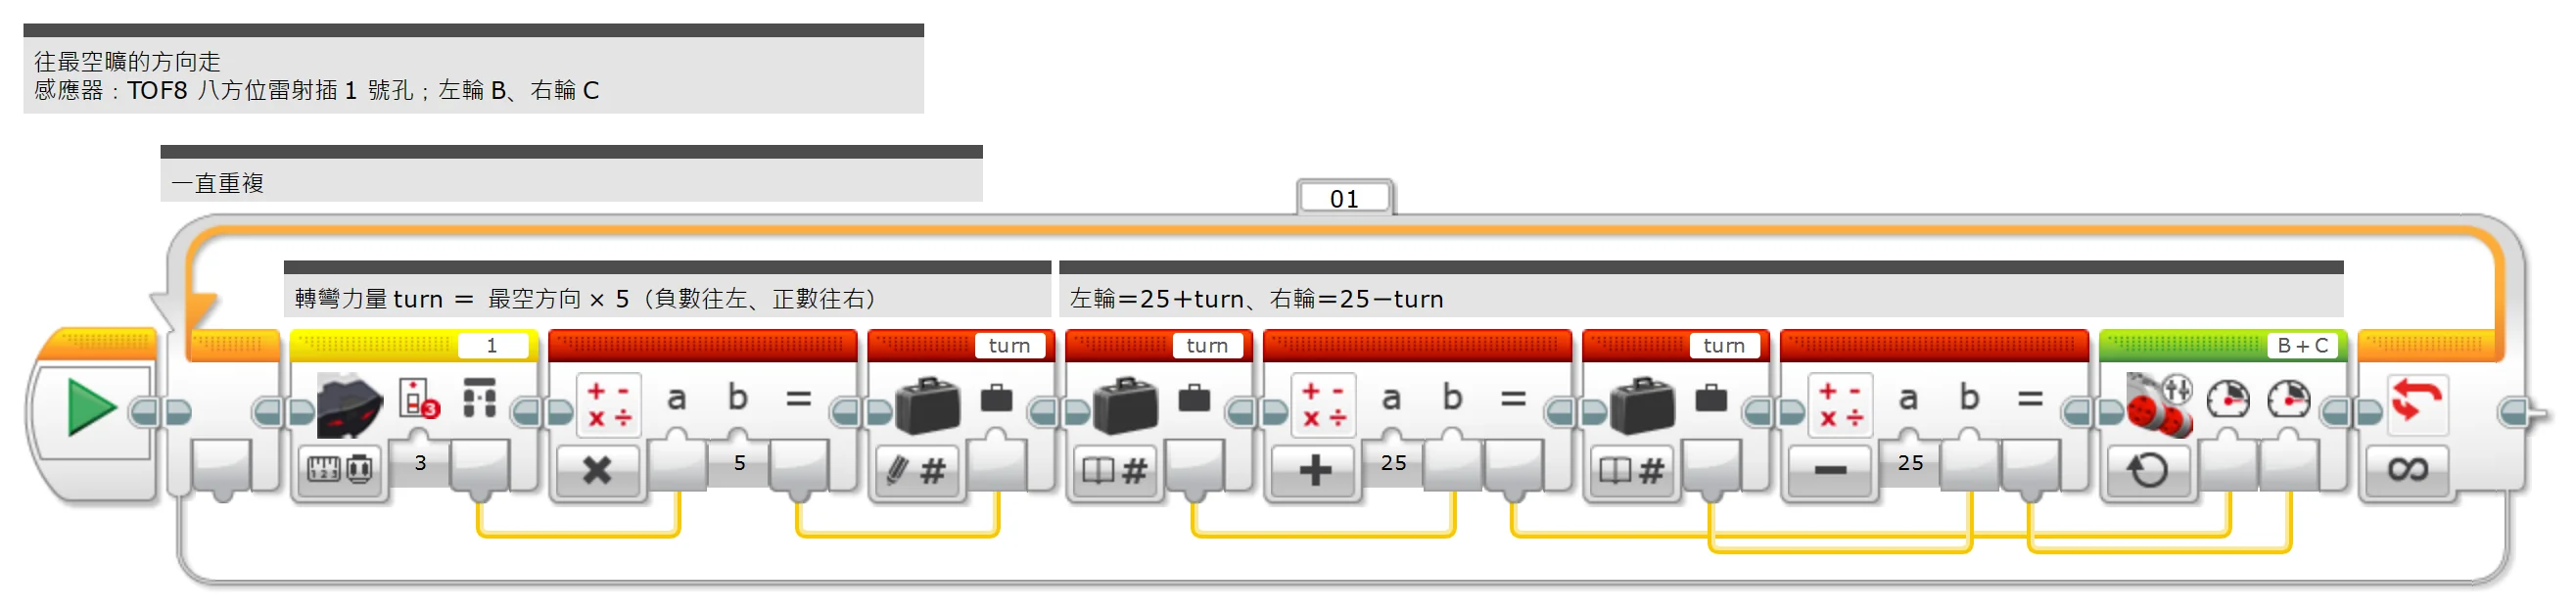
(圖太小看不清楚?點一下圖片就會開原尺寸。)
一步一步看懂程式:
- 一直重複
- 轉彎力量 turn = 最空方向 × 5(負數往左、正數往右)
- 左輪=25+turn、右輪=25-turn
跑起來應該看到: 車子會避開箱子,往空的地方前進。
常見問題:
- 方向數字是 8 或 -8? ±8 代表那個方向 120 公分內沒有東西,不是「最左」「最右」。
- 一直往牆壁開? 方向的正負可能跟車子相反,把程式裡的「+turn」和「-turn」對調。
注意
下面這些範例沒有這個軟體的版本:範例 6:最近的東西在哪、幾公釐
其他問題
- EV3 顯示成紅外線感應器? 正常:感應器模擬成樂高原廠感應器,用原廠積木就能讀。
- 切換模式時卡一下? EV3 每次換模式要等約 1 秒。整趟任務盡量只用同一個模式的積木。
還有問題?到 聯絡我們 附上你用的軟體和程式截圖。
下載
本頁依據
- 主機與軟體清單:
_build/guides.json - 值與命令:
_build/protocol/tof8.json(單一真相來源) - 安裝與設定:
_build/guides/software/ev3-ev3g.zh.md、_build/guides/product/tof8/ev3-ev3g.zh.md - 範例:
sensors/tof8/ev3-examples.md